Projeto Mecânico, Projeto de Máquina
Projeto Mecânico (parte 1 de 2)
Tarefa em grupo
- Projetar uma máquina que inclua mecanismo + atuação + automação
- Construir as partes mecânicas e operá-la manualmente.
- Documentar o projeto do grupo
Projeto individual
- Documentar a sua contribuição individual.
Projeto de Máquina (parte 2 de 2)
Tarefa em grupo
- Atuar e automatizar a sua máquina.
- Documentar o projeto do grupo
Projeto individual
- Documentar a sua contribuição individual.
Objetivos de aprendizagem:
- Trabalhar e se comunicar de forma eficaz em equipe e de forma independente
- Projetar, planejar e construir um sistema
- Analisar e resolver problemas técnicos
- Reconhecer oportunidades de melhoria no projeto
Você:
- Documentou o processo de construção da máquina na página do grupo
- Documentou a sua contribuição individual para este projeto no seu próprio site
- Colocou o link para a página do grupo na sua página individual, e da página do grupo para as páginas individuais
Tarefa em grupo
Para as outras tarefas em grupo, vá para a página das tarefas em grupo.
Esta tarefa foi feita inteiramente por mim, já que sou o único aluno na Algarve FabFarm este ano.
Cortadora a laser Frankenlaser
Arquivos de design e de G-code @ repo do projeto no GitLab Fabcloud
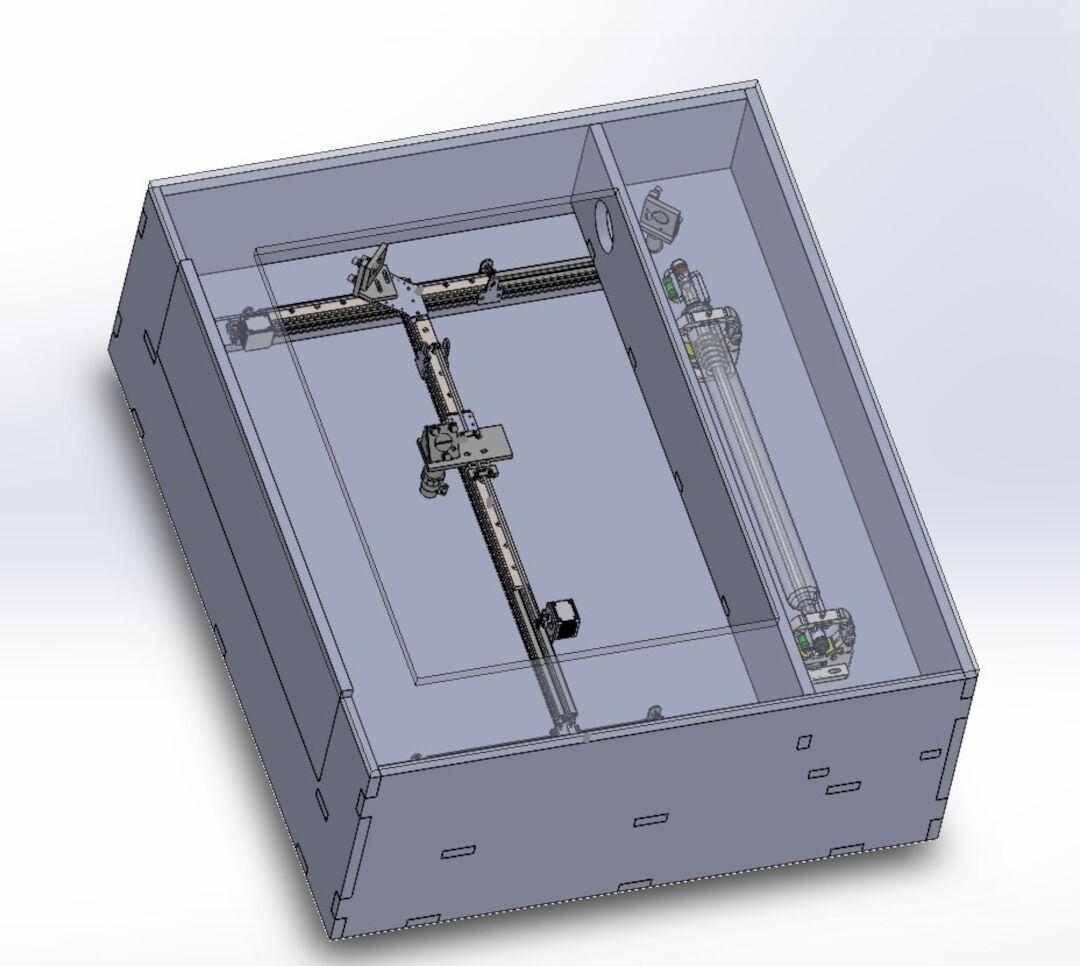
Dei a ela o nome de Frankenlaser porque muitas das peças vêm de máquinas aposentadas que eu projetei e fabriquei um dia. É de novo uma máquina, igual à minha CNC, feita com peças que eu tinha jogadas por aí e também com peças comerciais.
Projetei a máquina no SolidWorks e usei a CNC grande que também fui eu que projetei para cortar a fibra de carbono e as peças de OSB.
Projeto Mecânico (parte 1 de 2)
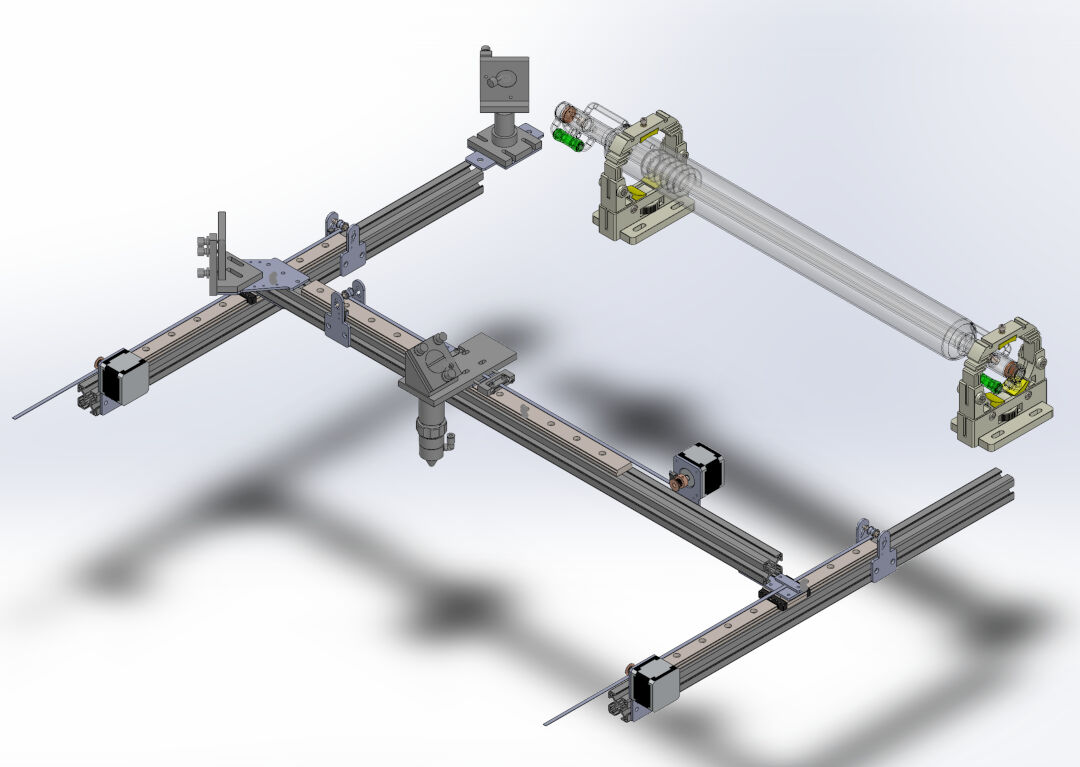
Com o projeto mecânico pronto, comecei a preparar as peças e pecinhas.
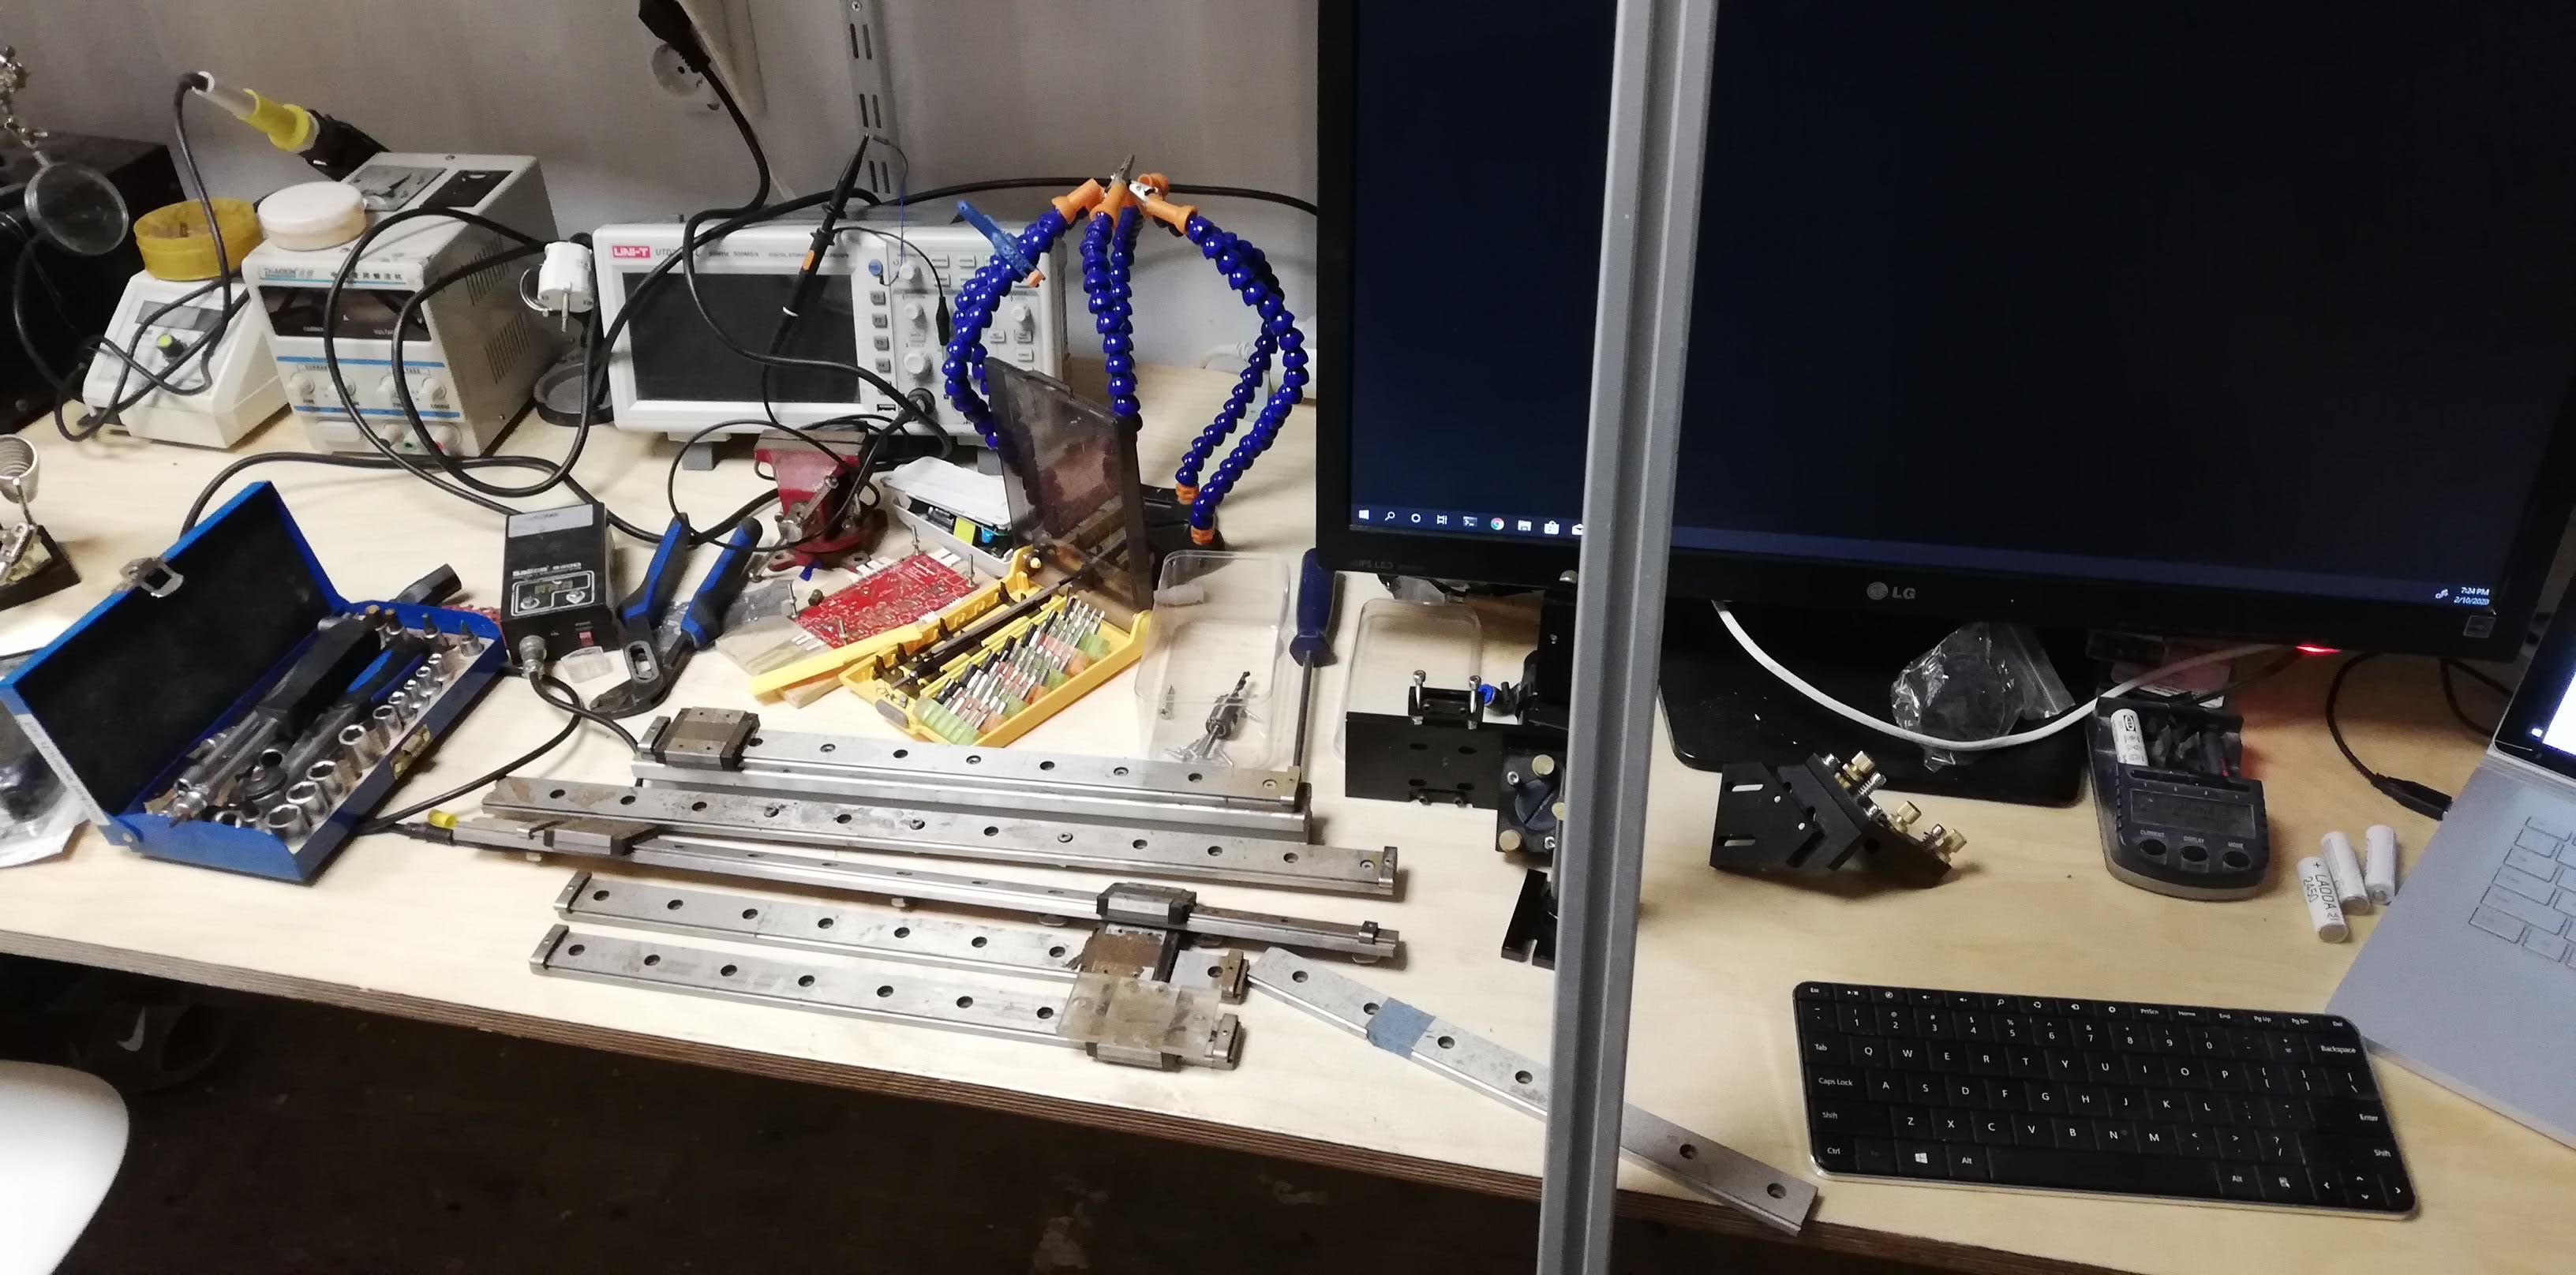
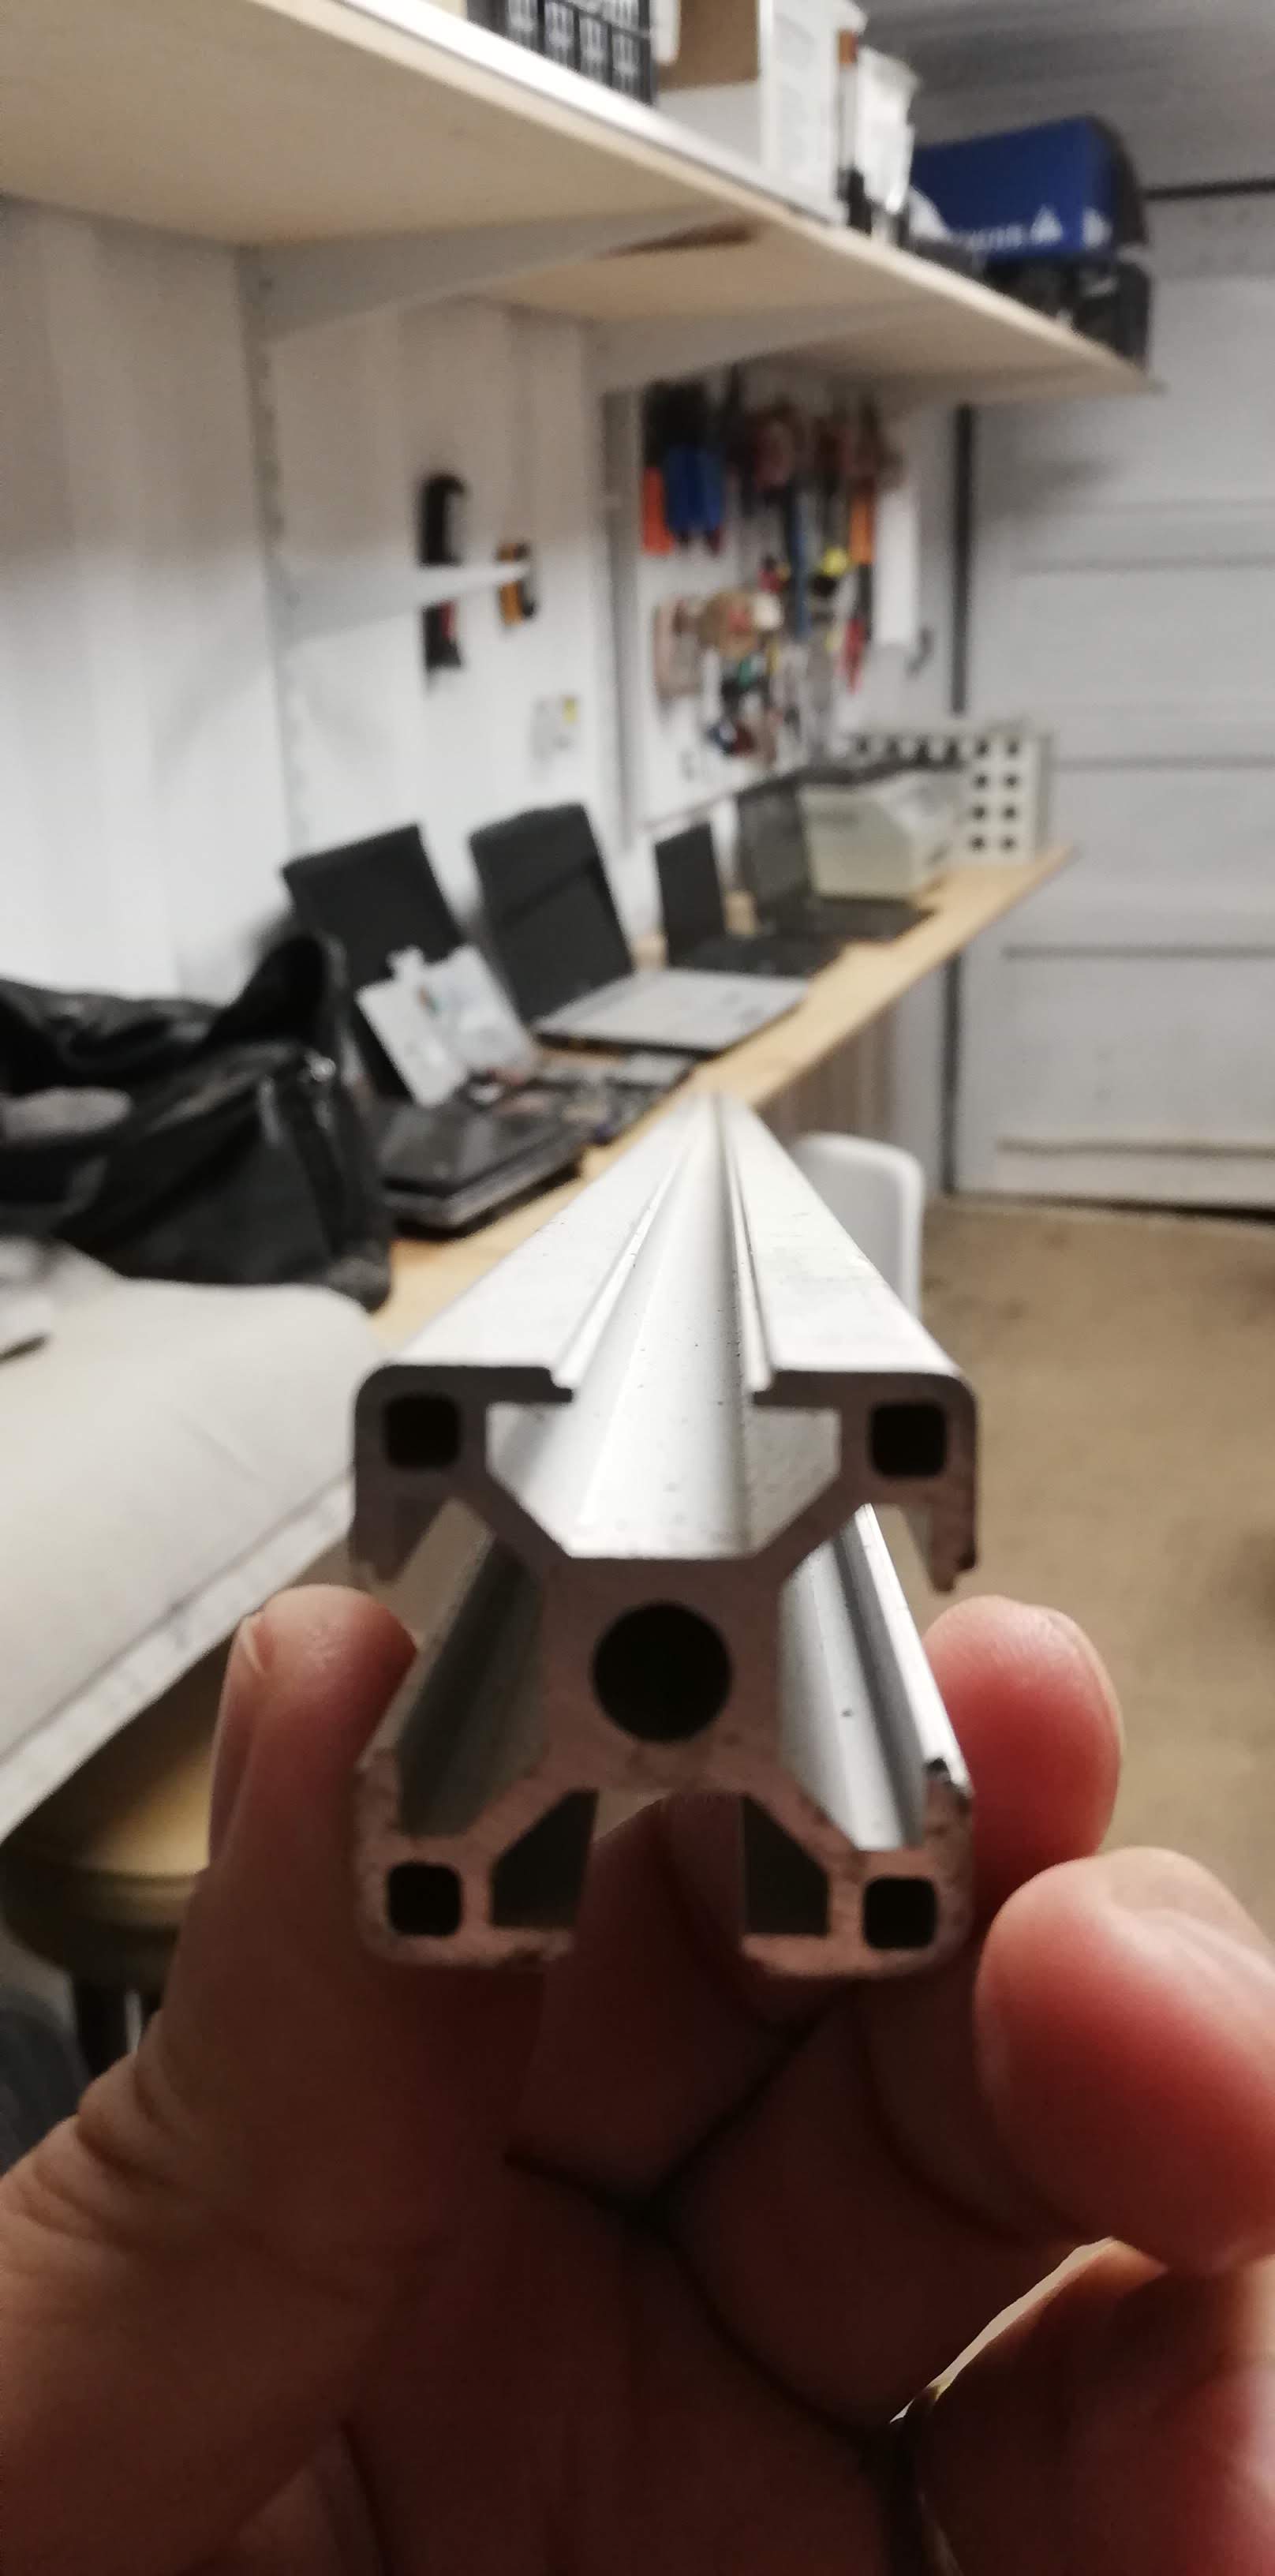
Estou usando perfis de alumínio 30x30; eles vieram em barras de 3 metros e precisaram ser cortados na medida.
O jeito mais preciso que encontrei para cortar os perfis foi com uma serra de madeira. Sei que ela é feita para madeira, mas também sei que dá para cortar alumínio desde que eu use devagar. Depois nivelei a lâmina da serra a 90 graus em relação à mesa da serra.
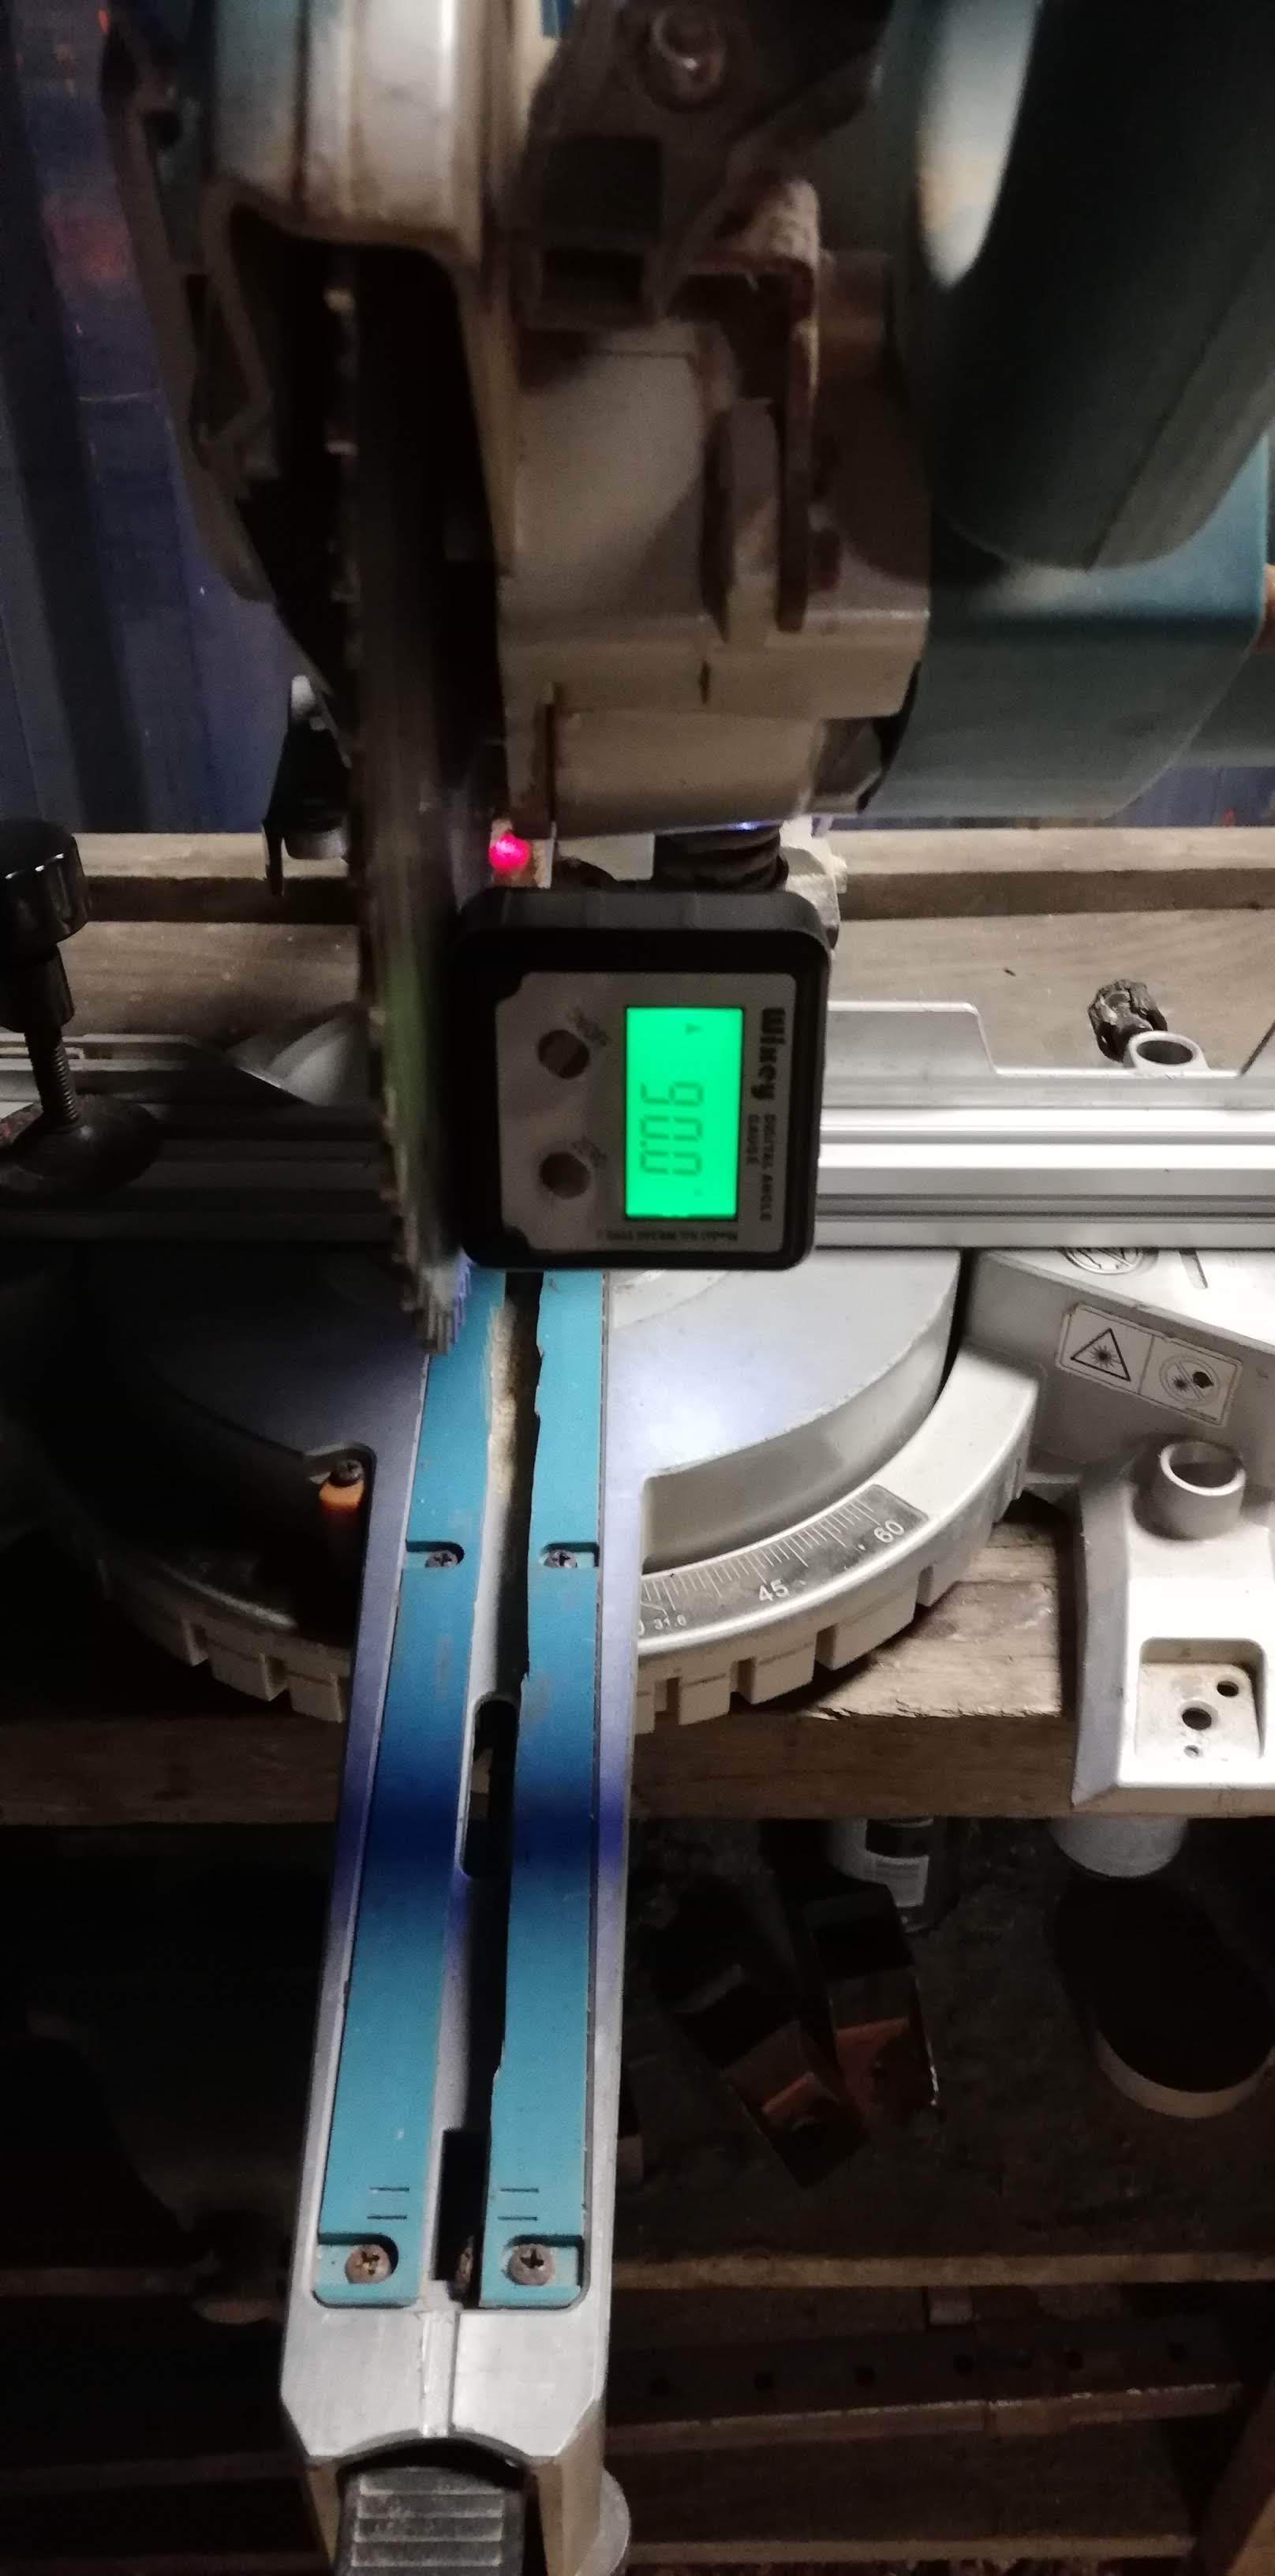
O corte ficou perfeito.
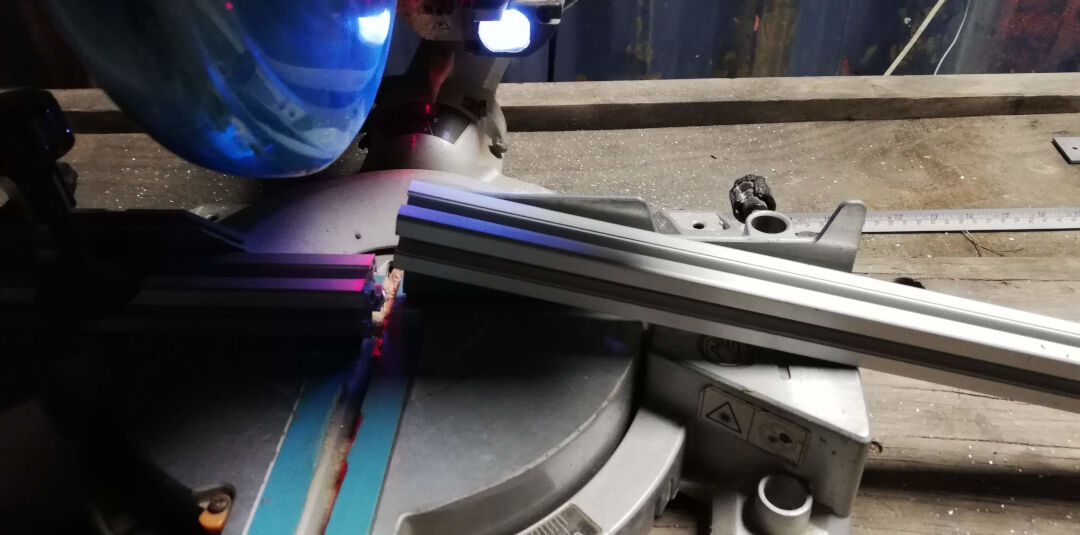
Depois comecei pelos trilhos; estavam muito sujos, então comecei pela limpeza.
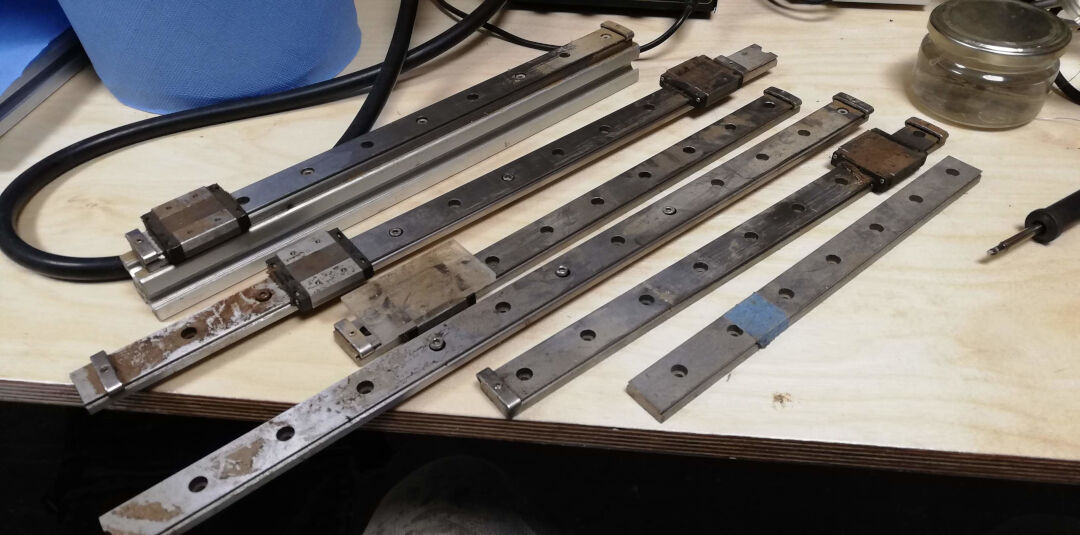
E, como mágica, estão limpos. Primeiro tirei os trilhos dos patins e deixei de lado. Usei WD40, uma esponja Scotch-Brite para a ferrugem e acetona para tirar óleo e poeira. No fim, lubrifiquei com óleo de máquina.
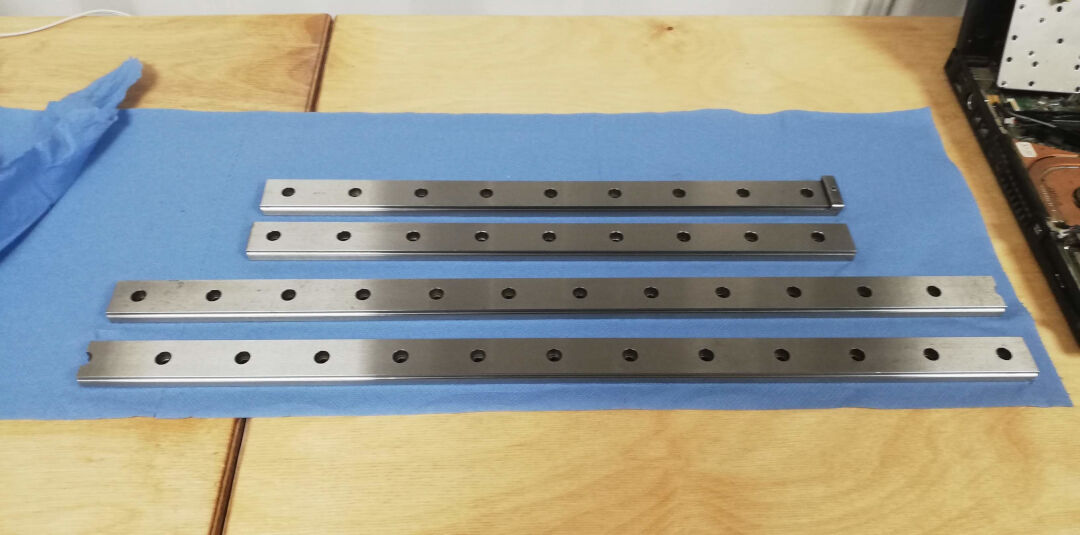
Agora os patins... igualmente sujos. Desmontei as tampas de plástico e deixei as bolinhas do rolamento caírem num recipiente.
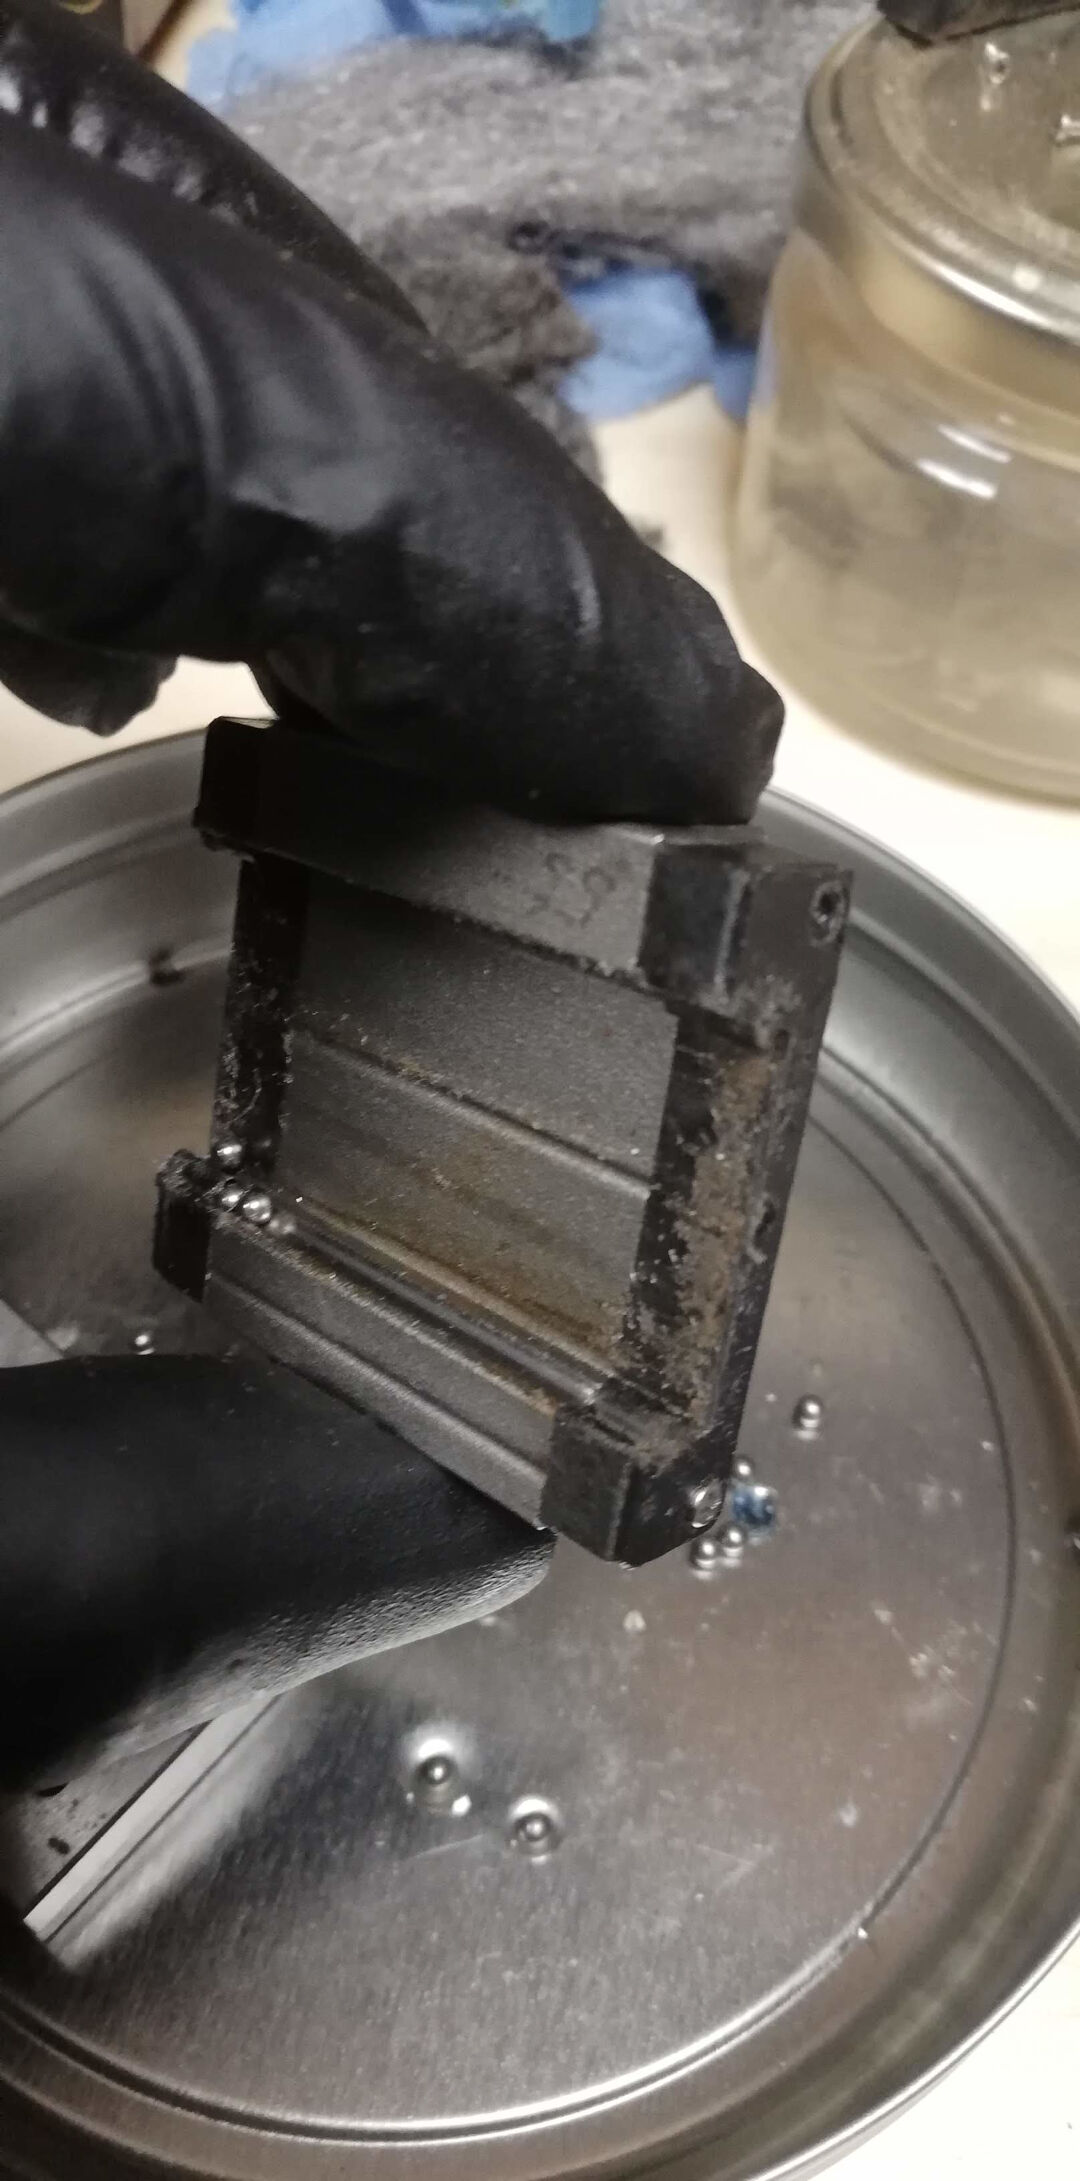
Com os patins desmontados, fiz os mesmos passos de limpeza com os mesmos produtos de antes.
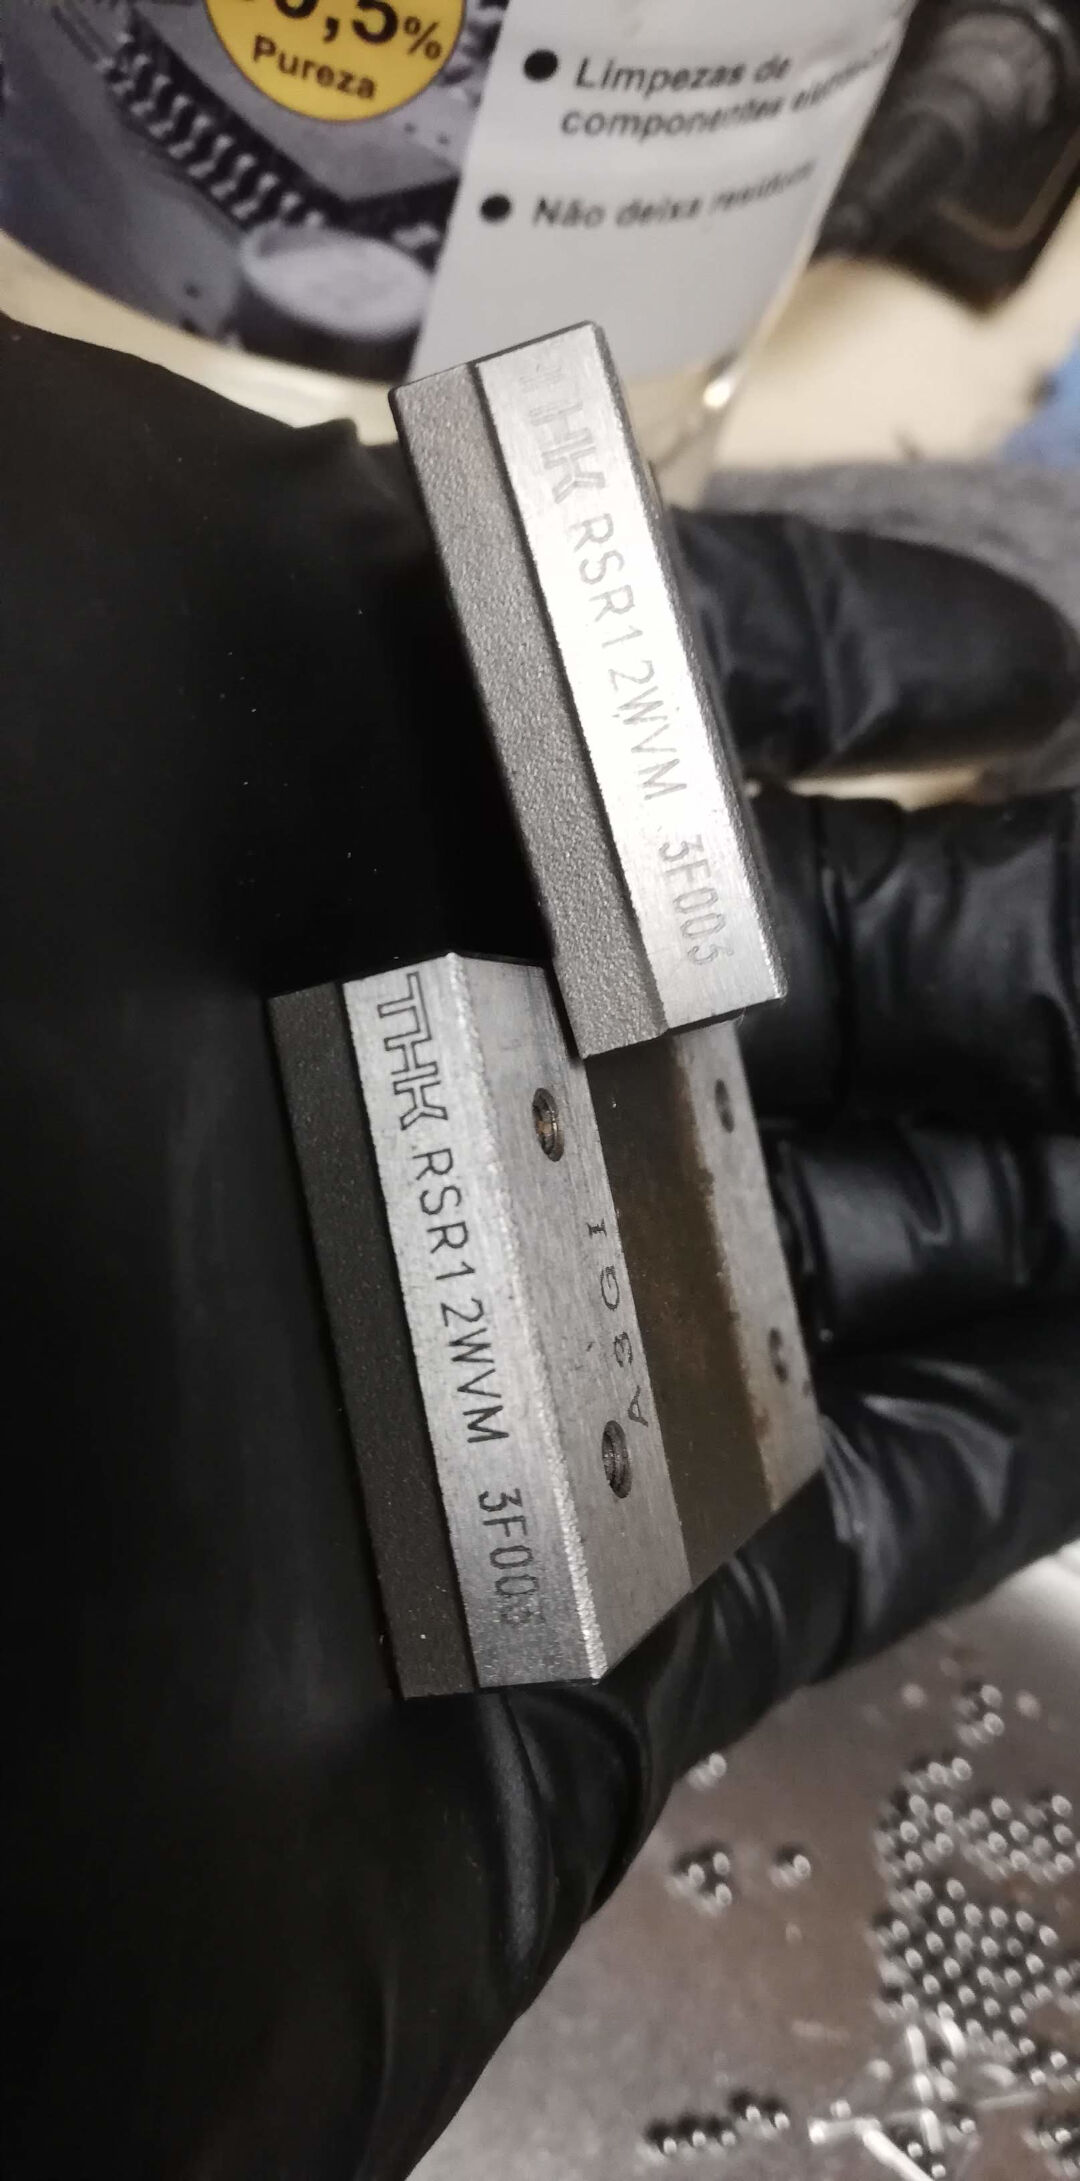
Sequei tudo com papel-toalha.
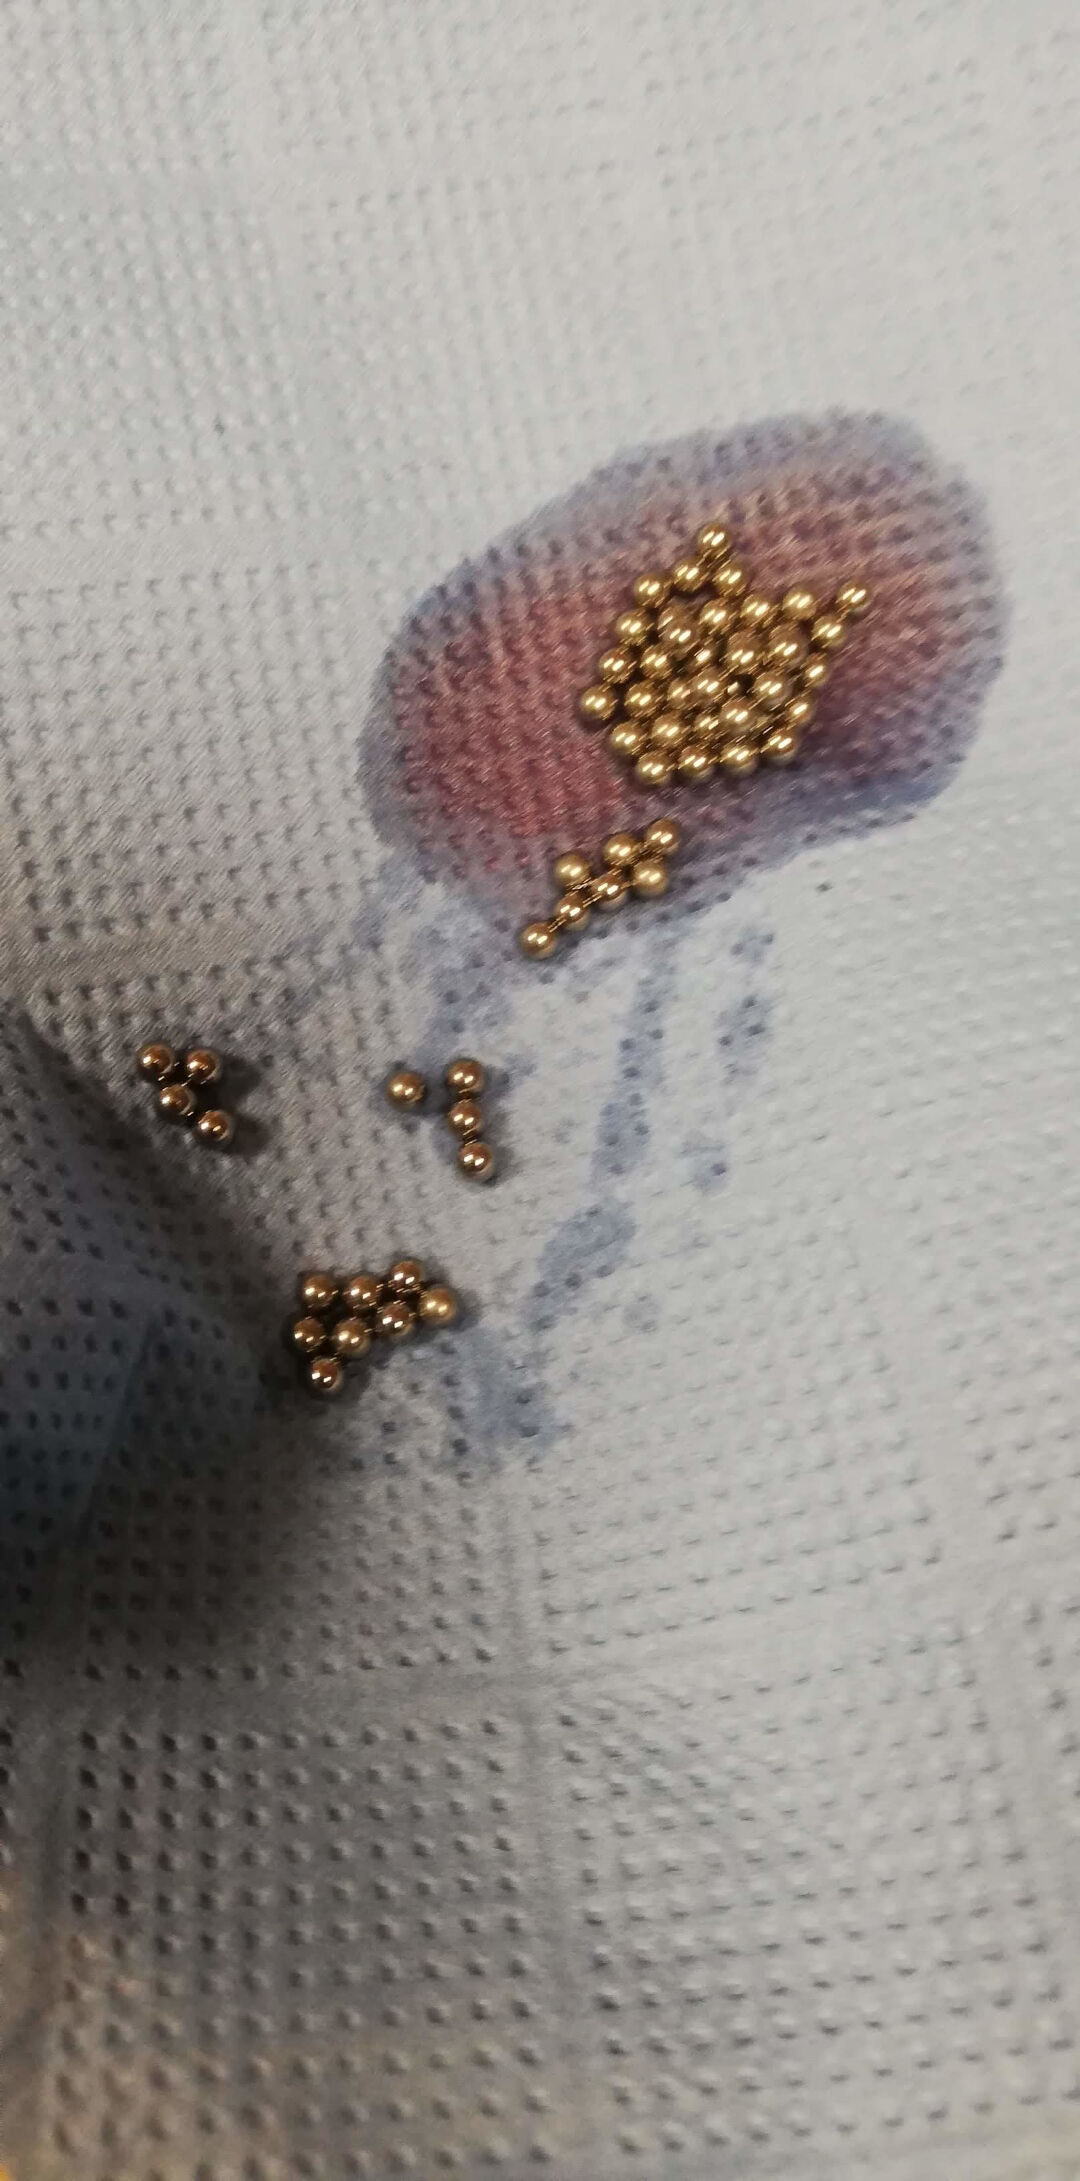
E de novo, como mágica, estão novinhos.
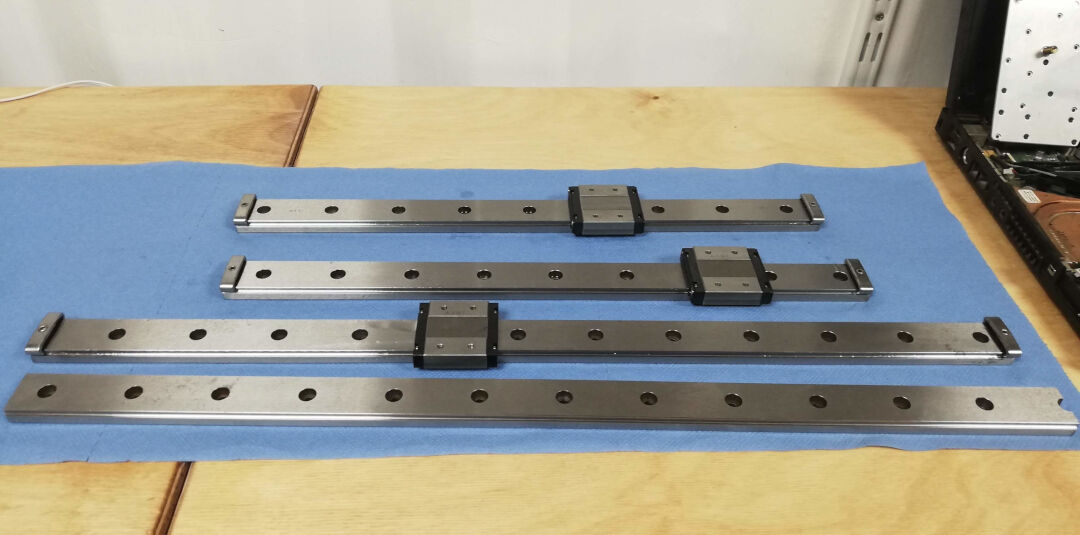
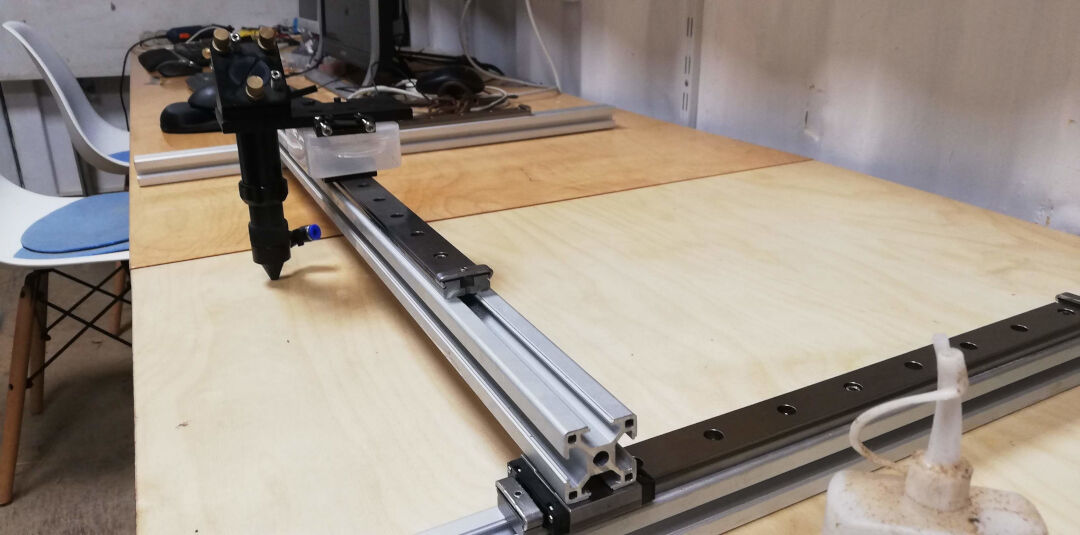
Para ter uma ideia do produto final, apoiei as peças umas em cima das outras. Legal!
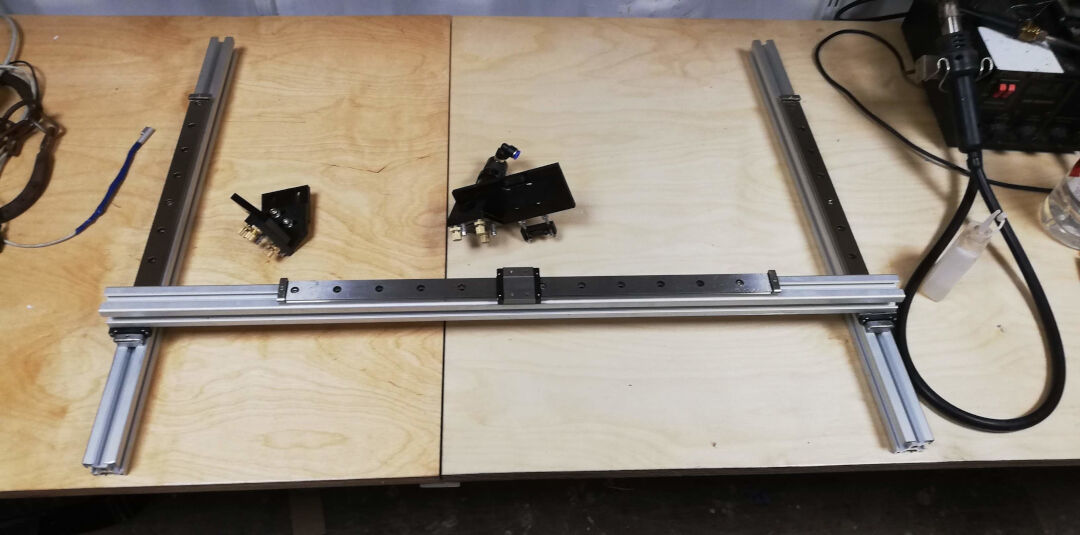
Outra perspectiva.
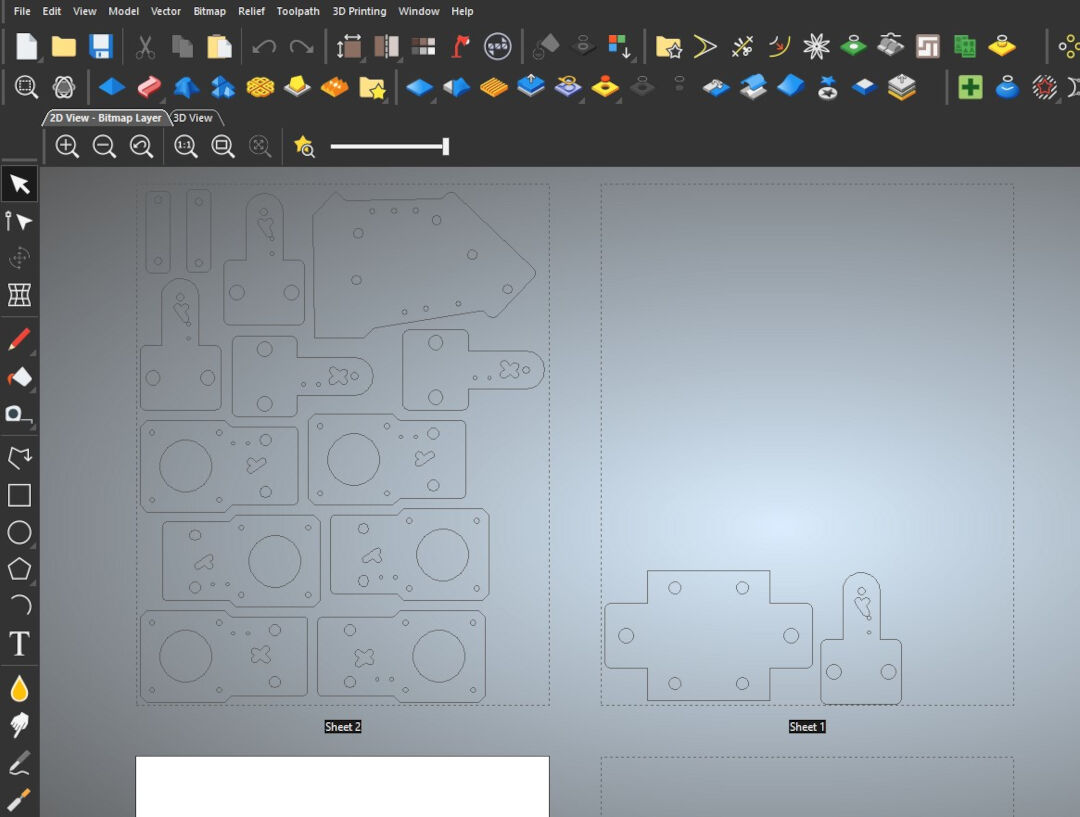
A vista no ArtCam.
Aí comecei a cortar a fibra de carbono. Ela corta fácil na minha CNC, mas eu estava com pressa, então não quis usar fita dupla-face e ter que limpar a cola depois. Essa decisão vai ter consequências; veja nos próximos vídeos.
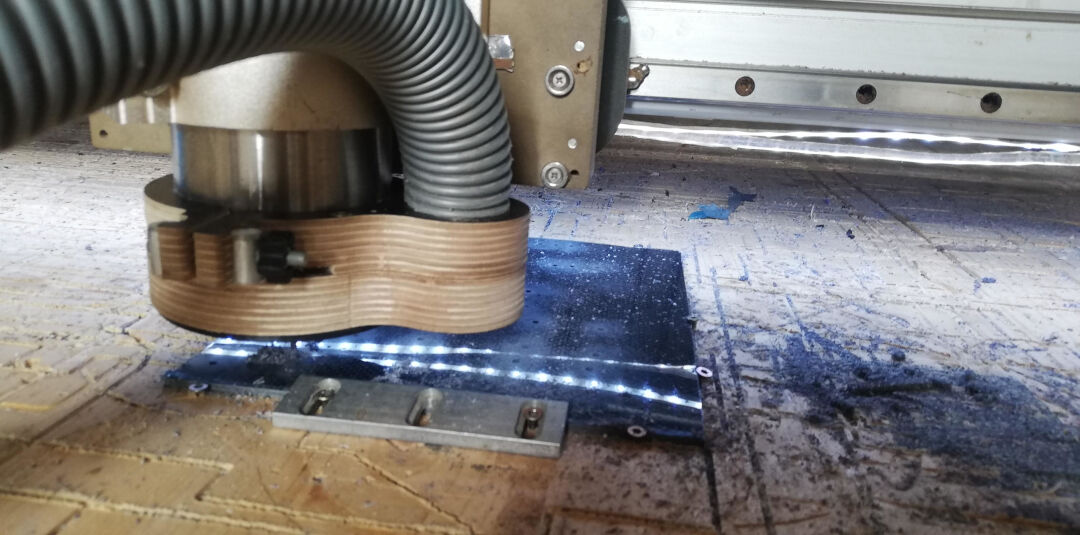
Aqui faço os furos.
Neste vídeo corto muitos dos contornos. Como não usei fita dupla-face nem tabs, as peças pulavam do material de um jeito que podiam ser destruídas se a fresa encostasse nelas. Então fui tirando as peças conforme a máquina ia cuspindo.
Todas as peças cortadas e prontas para a montagem.
Com um goniômetro digital, garanti que as peças estavam no esquadro.
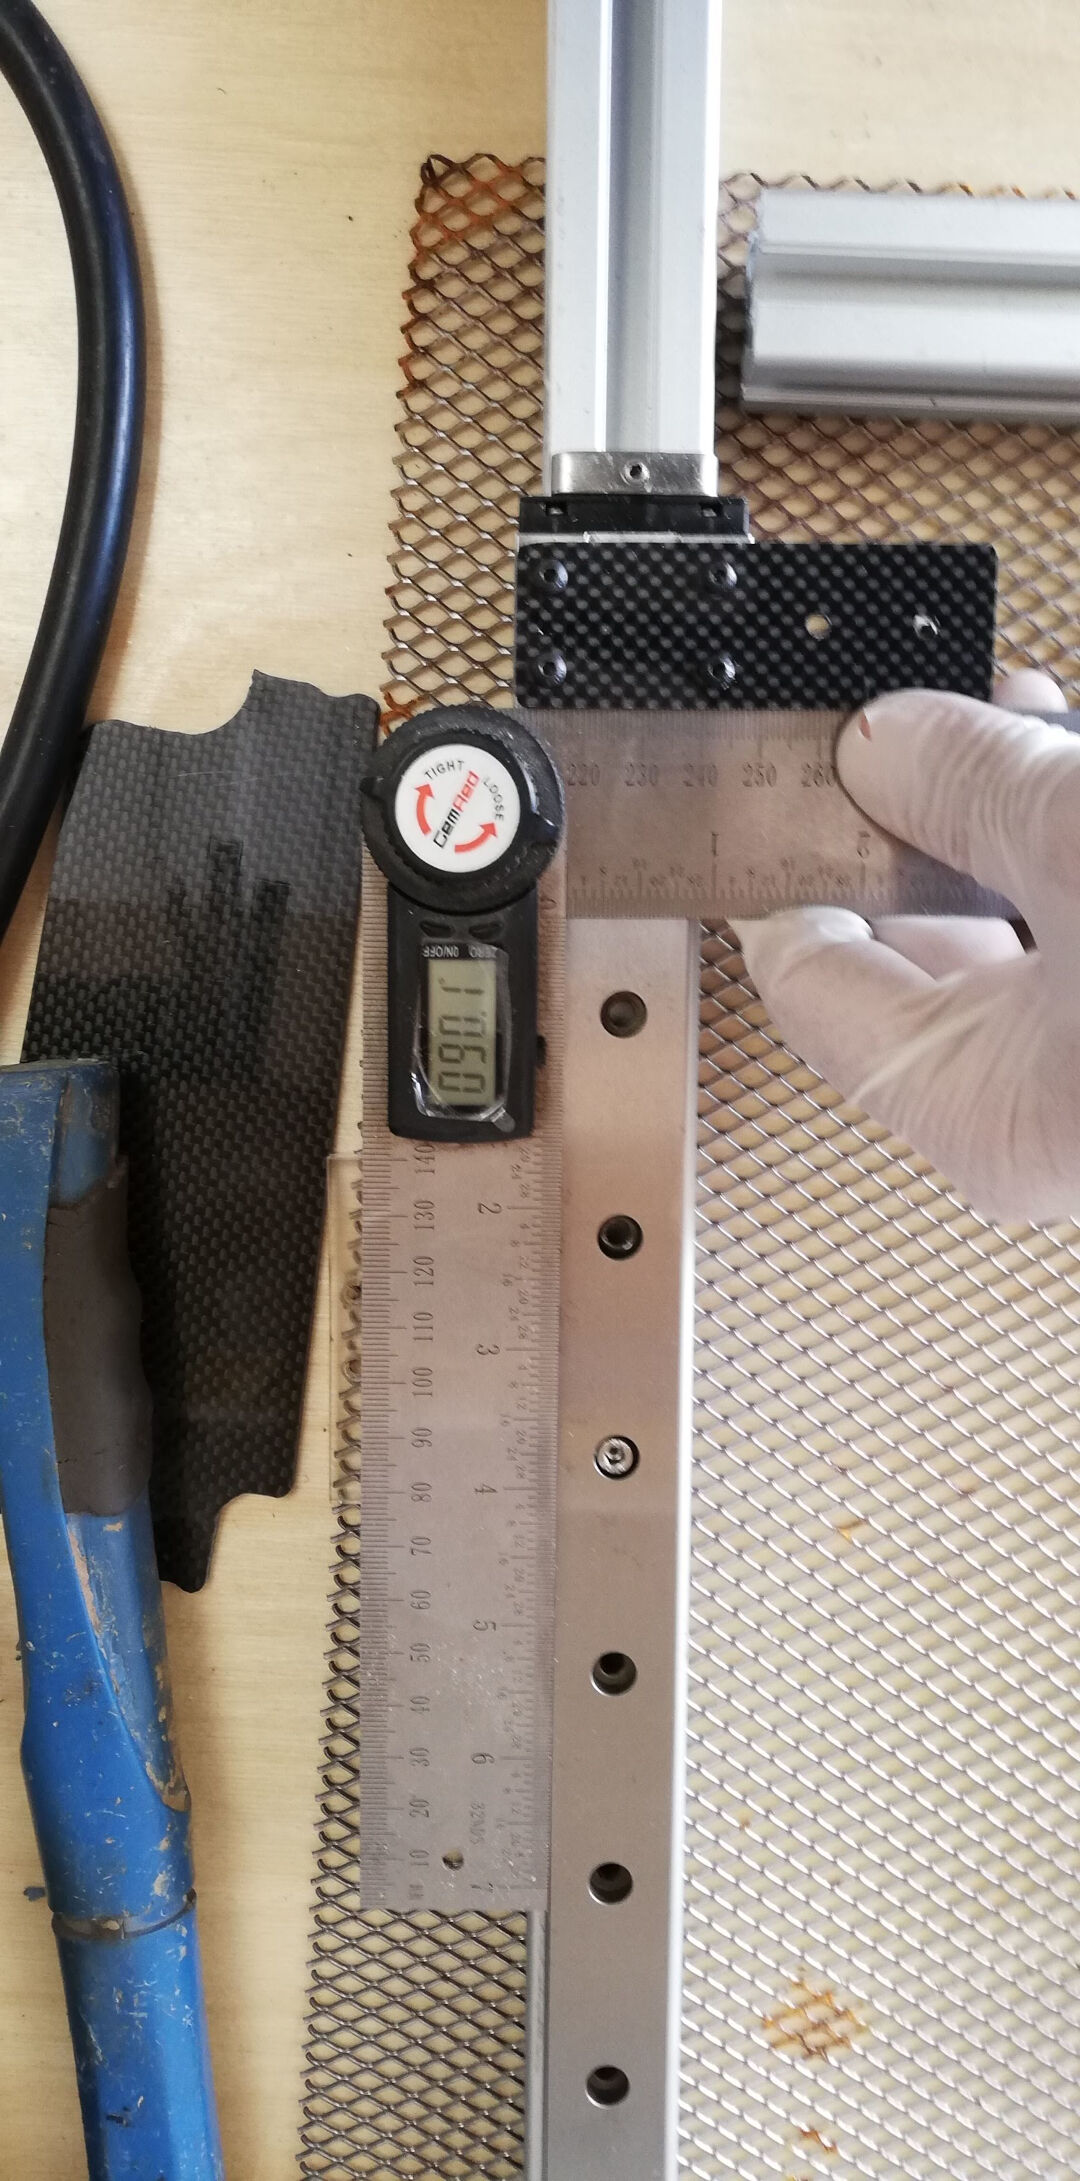
Aqui está o suporte do outro lado.
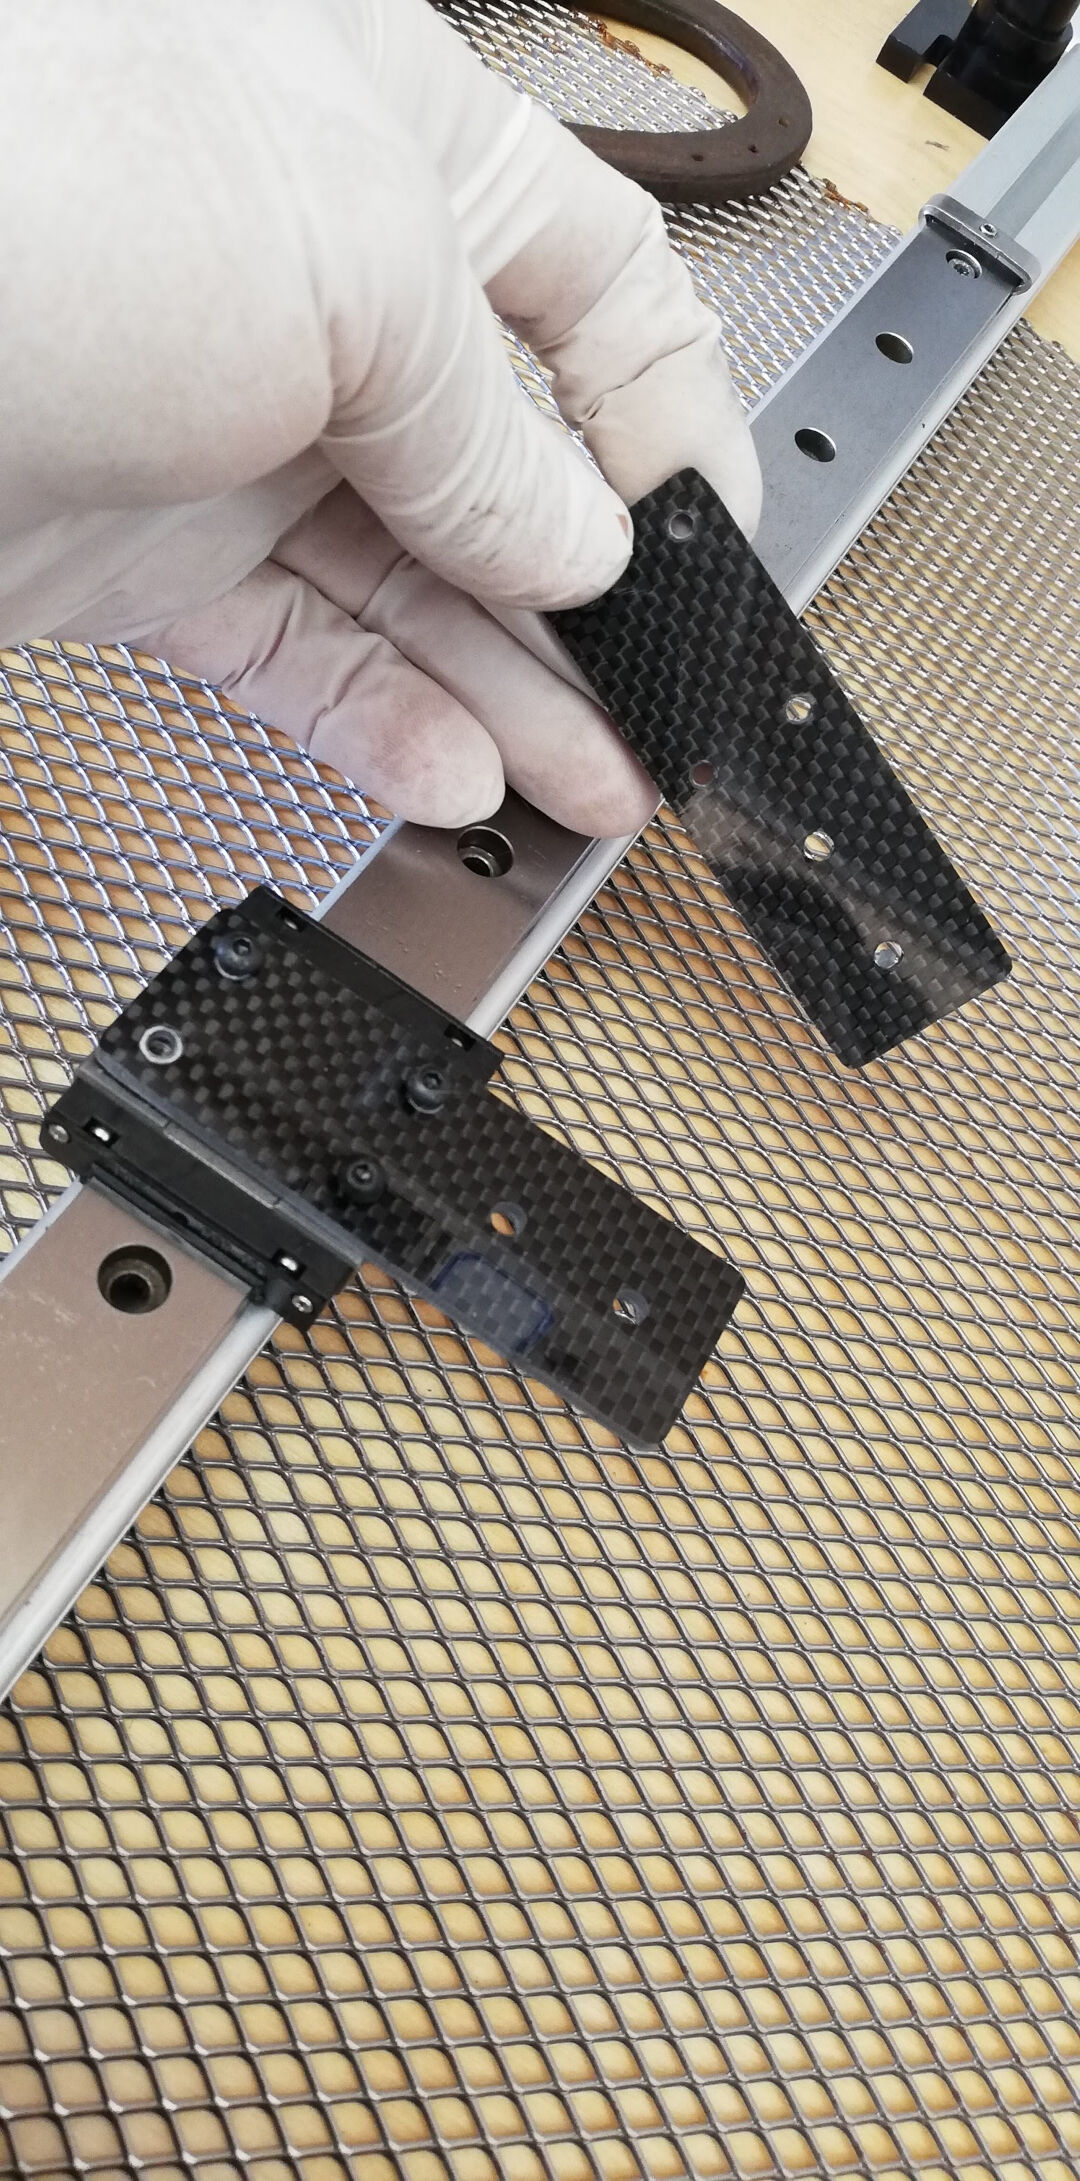
Aqui o suporte da cabeça do laser, montado.
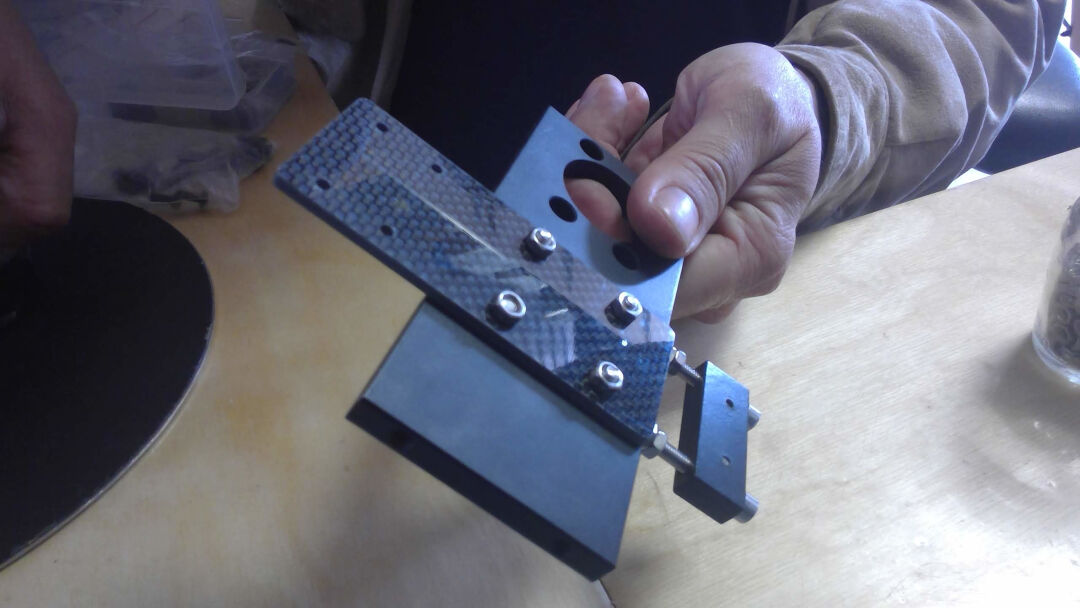
E agora está montada.
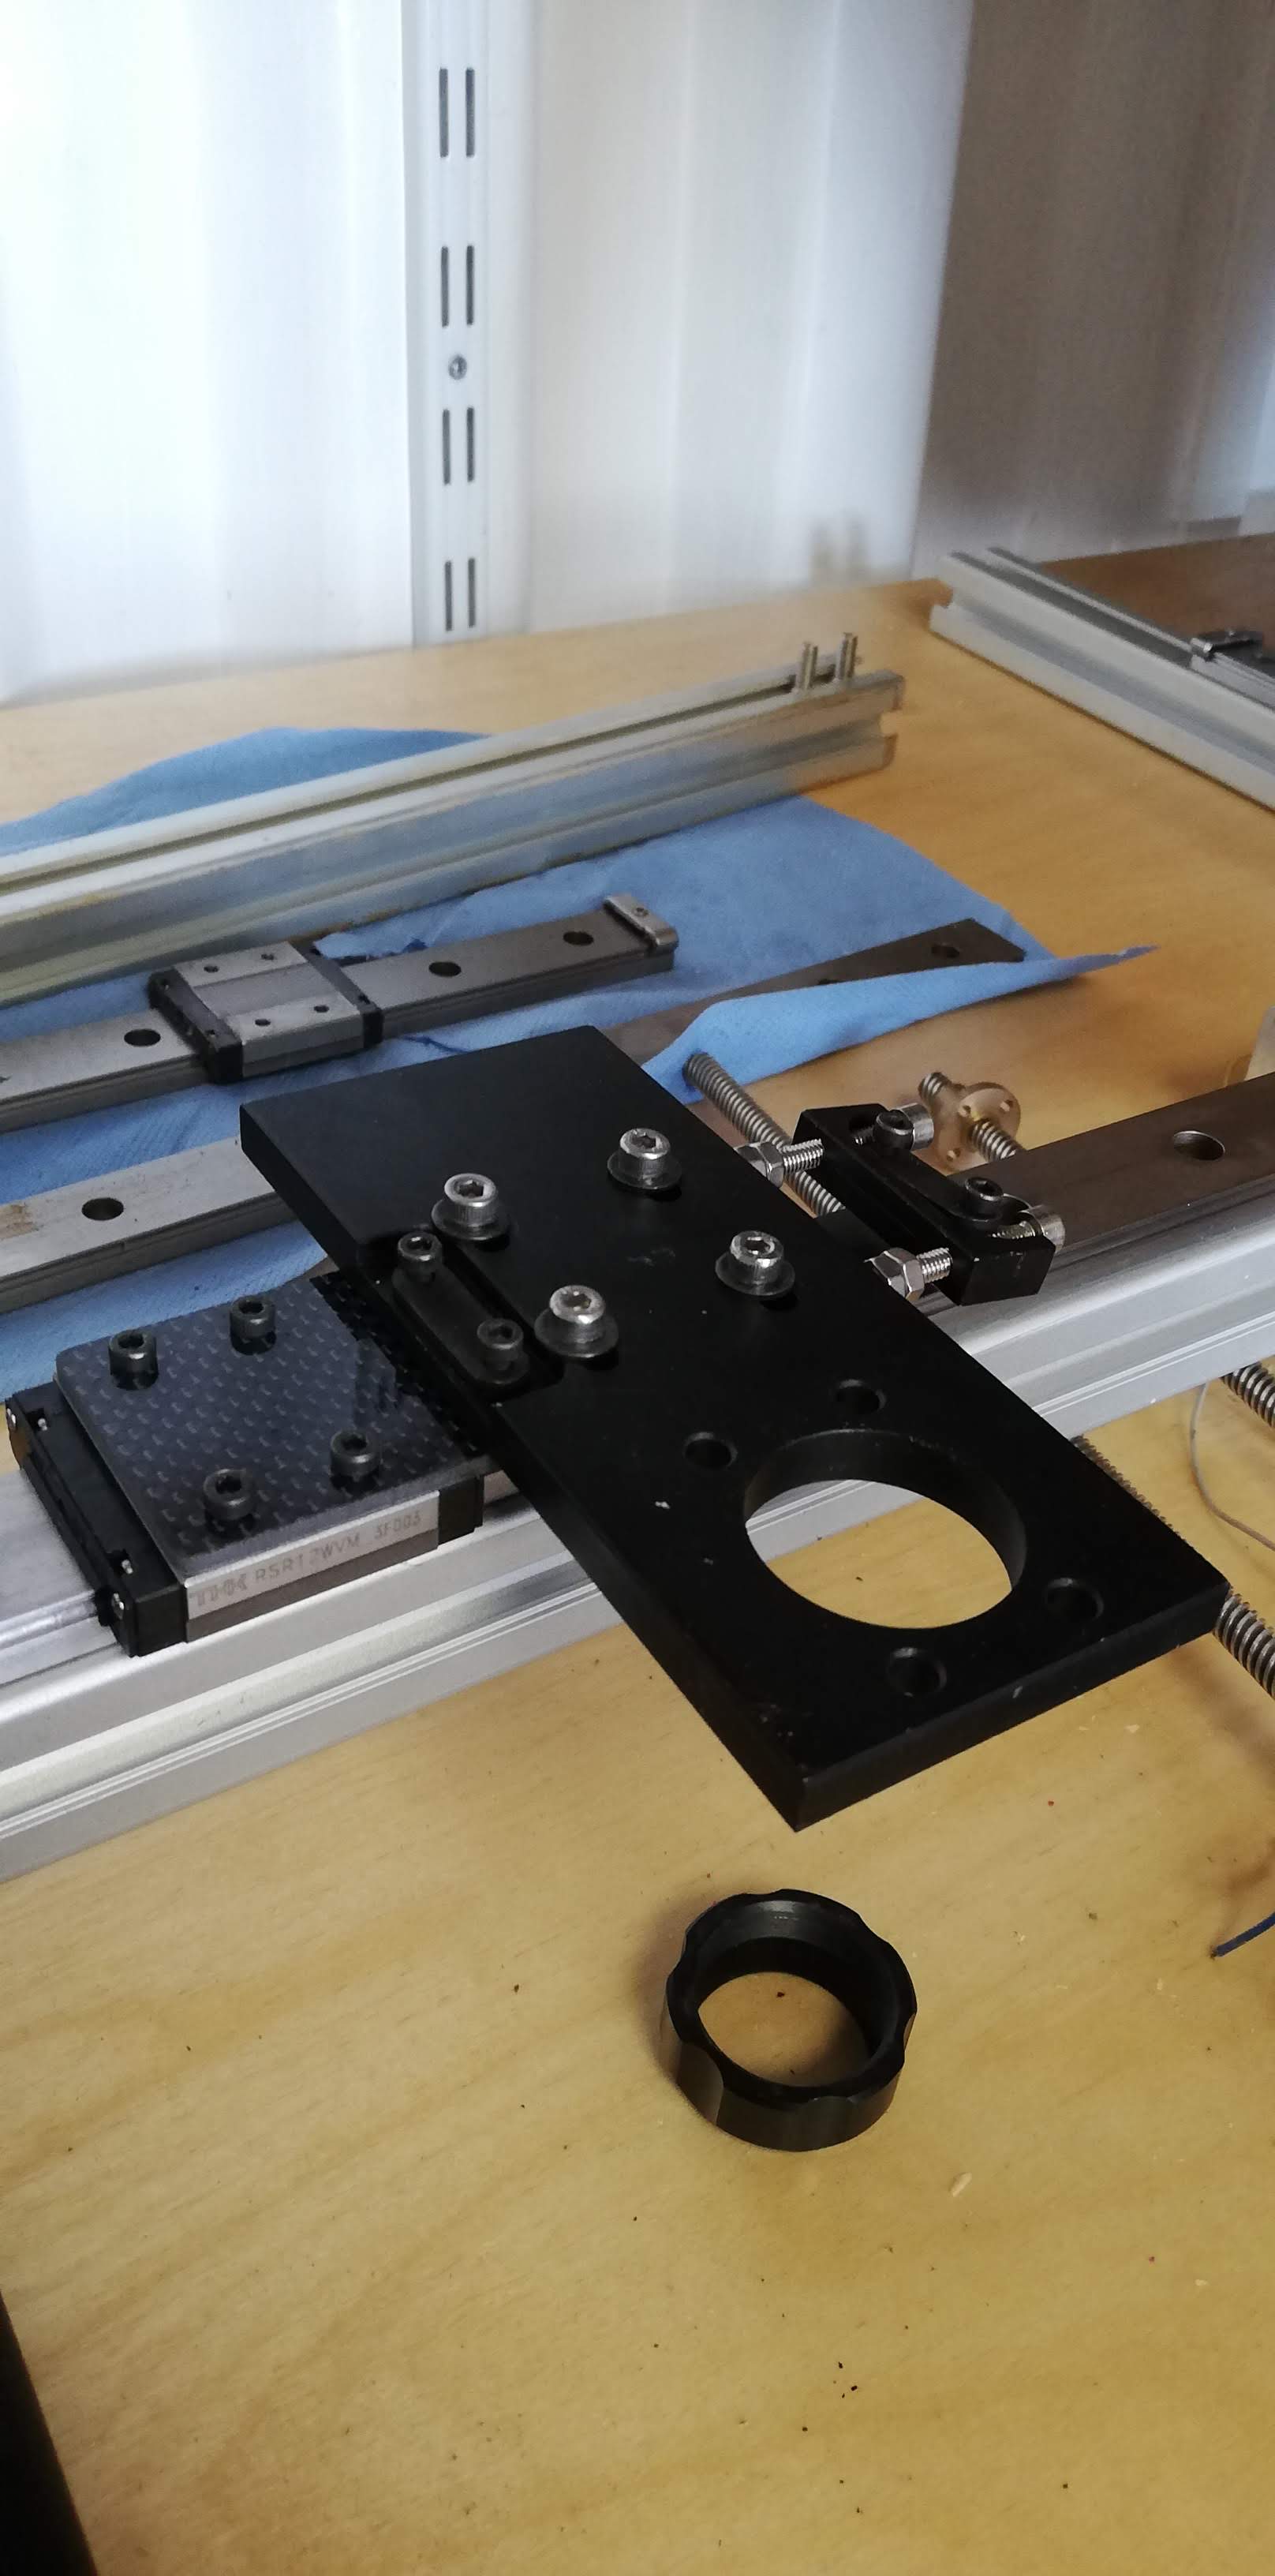
E a cabeça do laser presa. A cabeça do laser vai segurar a lente de foco quando o laser estiver pronto.
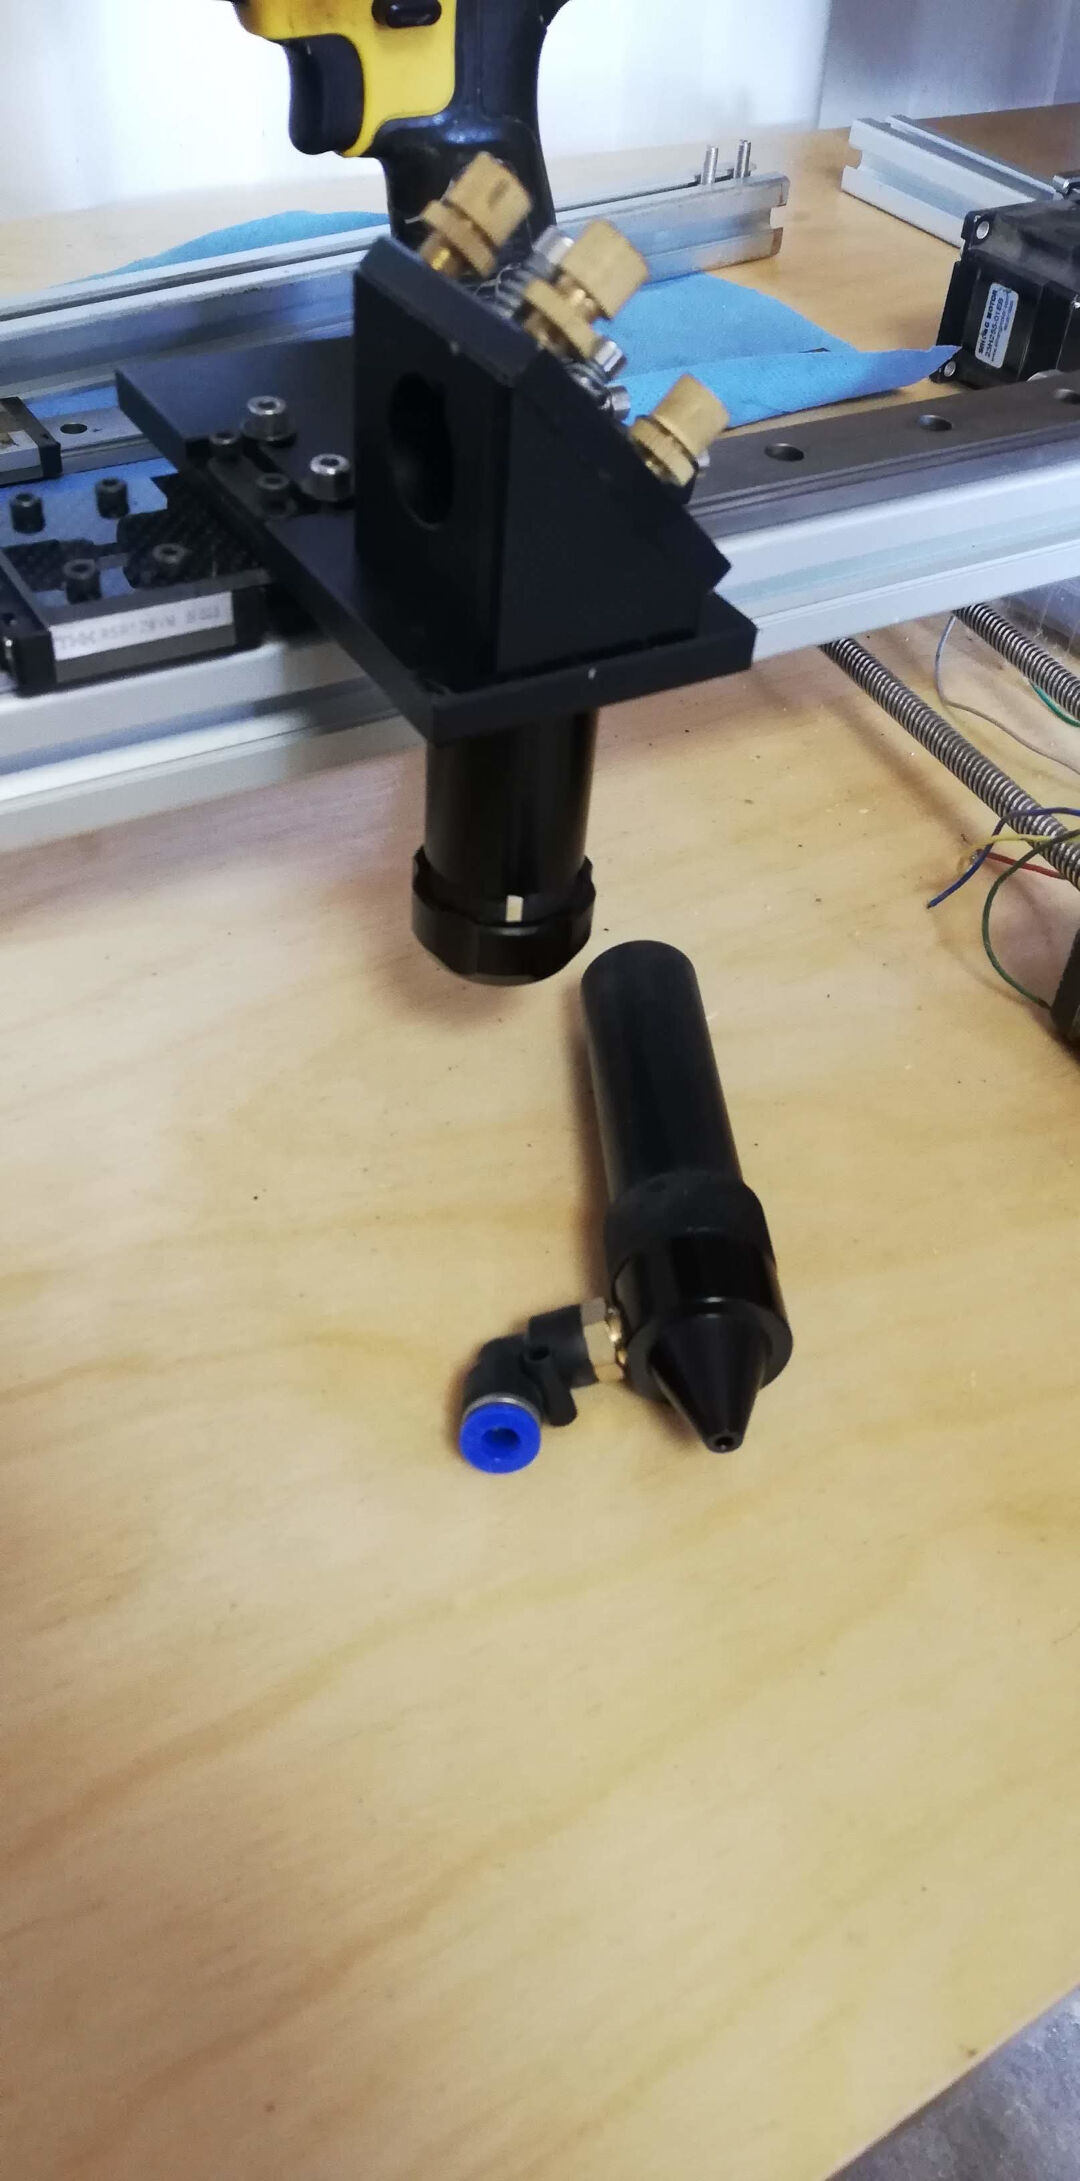
Movendo o eixo X.
Movendo de novo.
Aqui a montagem inteira está pronta.
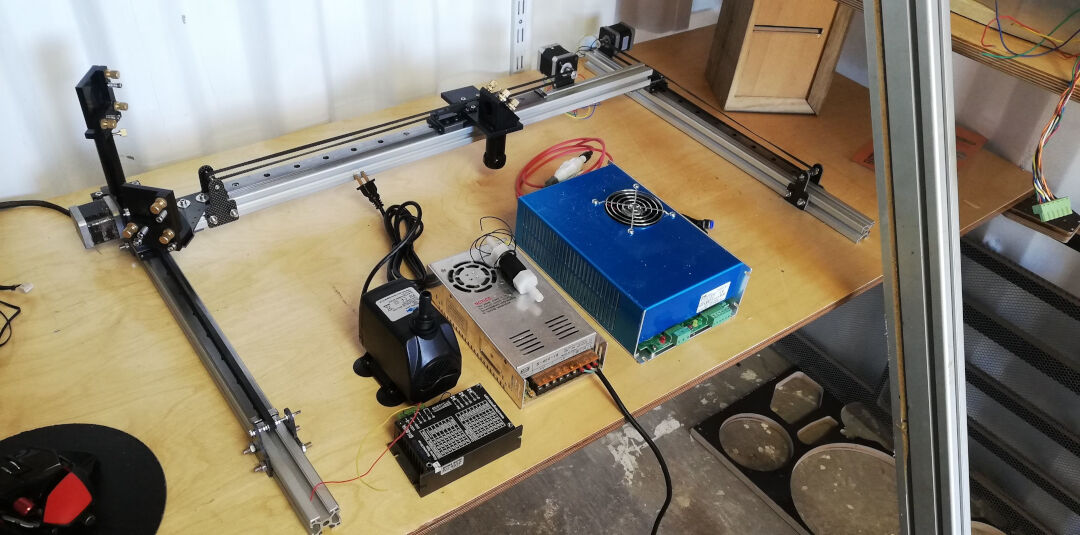
Agora testo todos os eixos à mão, e a parte um está feita.
Projeto de Máquina (parte 2 de 2)
Índice
- Fresagem e montagem da estrutura externa
- Montagem da estrutura nos eixos
- Fiação
- Gravando o firmware
- Primeiro teste
- Configurando o GRBL
- Segundo teste
Ela se move!
A máquina está falando e, com a sua voz imatura, disse "Hello World".
Como cheguei lá? Vamos ver os passos:
- Fresagem e montagem da estrutura externa
Projetei a estrutura no SolidWorks, com as técnicas já explicadas nas semanas de Desenho Assistido por Computador e Usinagem Controlada por Computador.
Os arquivos de design estão aqui.
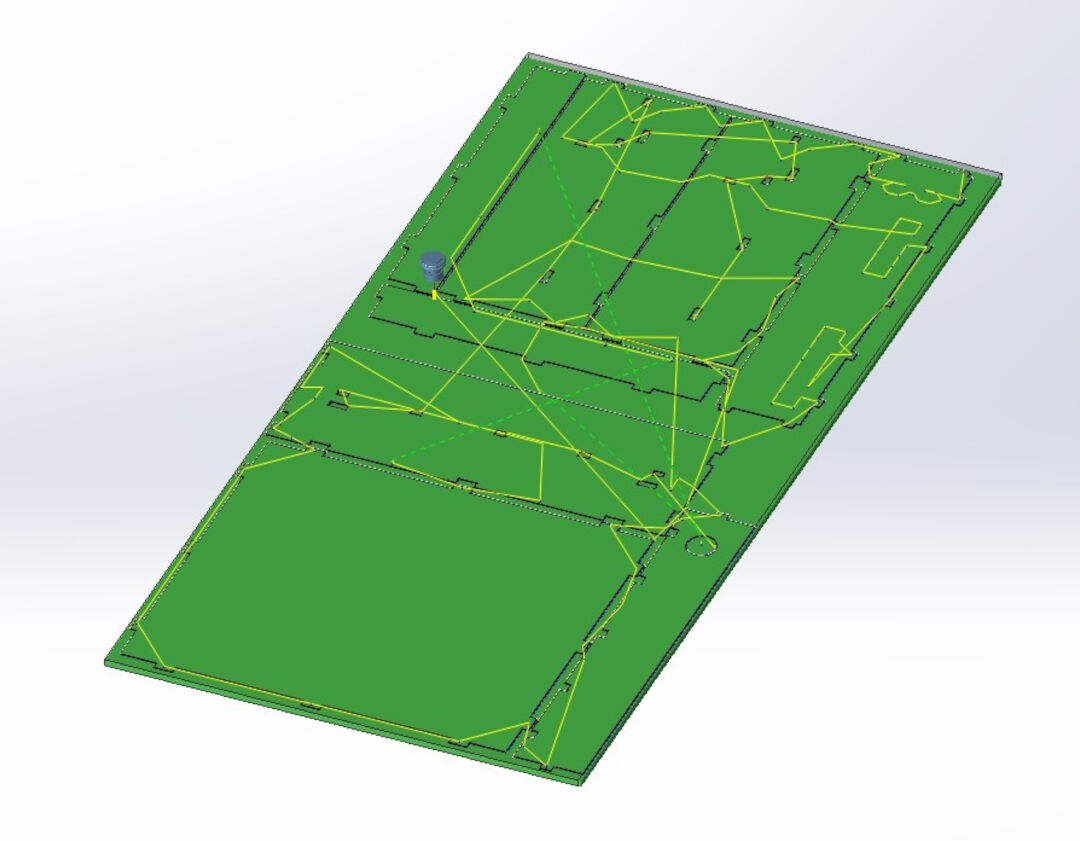
Depois, usando o software Mach3, comecei o trabalho. O material usado foi OSB de 19 mm. A fresa era de 3,175 mm e, quando escolhi a ferramenta, apliquei um offset de -0,1 mm para compensar imperfeições e deixar o encaixe mais fácil, exatamente como explicado na tarefa em grupo de Usinagem Controlada por Computador.
Dividi a fresagem em dois trabalhos: um de furos e um de contorno. O avanço foi de no máximo 2500 mm/min. G-code aqui e aqui.
Todas as fixações tinham furos correspondentes, que também foram usados como grampos. Assim eu tinha certeza de que não haveria colisões, já que só as coloquei depois do trabalho de furos e antes do trabalho de contorno.
Depois da fresagem, eu e meu filho começamos a lixar as laterais e a superfície para ter um encaixe e um acabamento melhores.
Tudo lixado aqui.
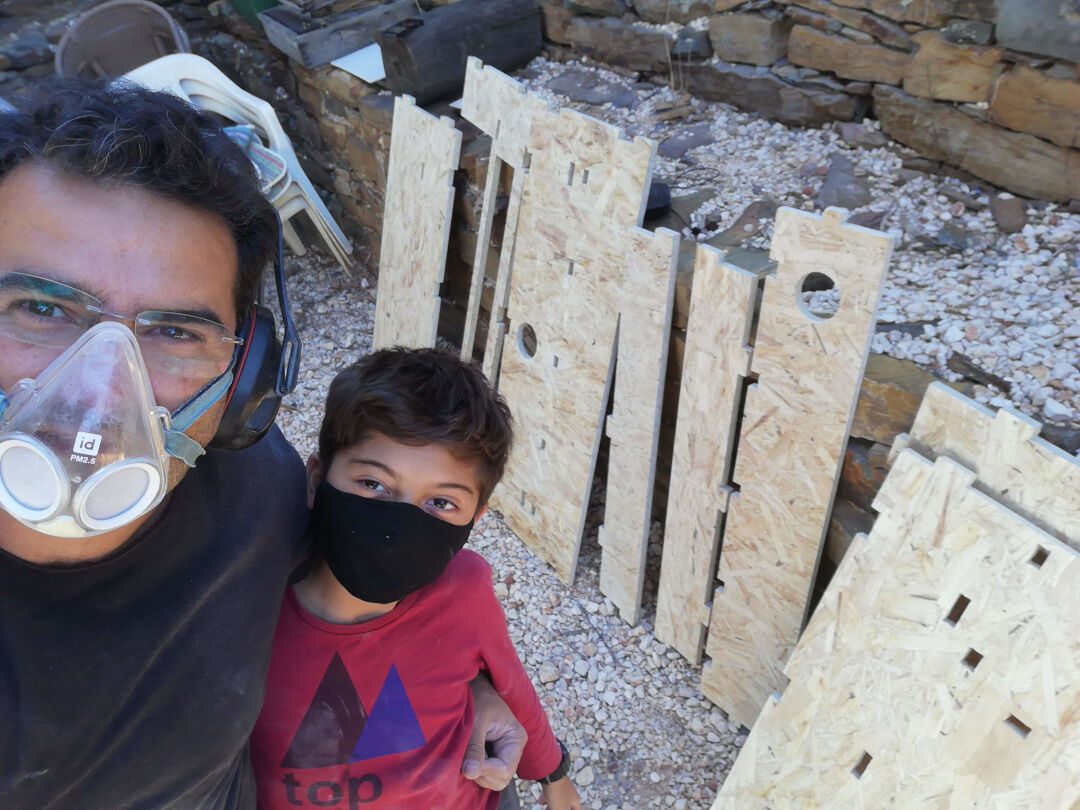
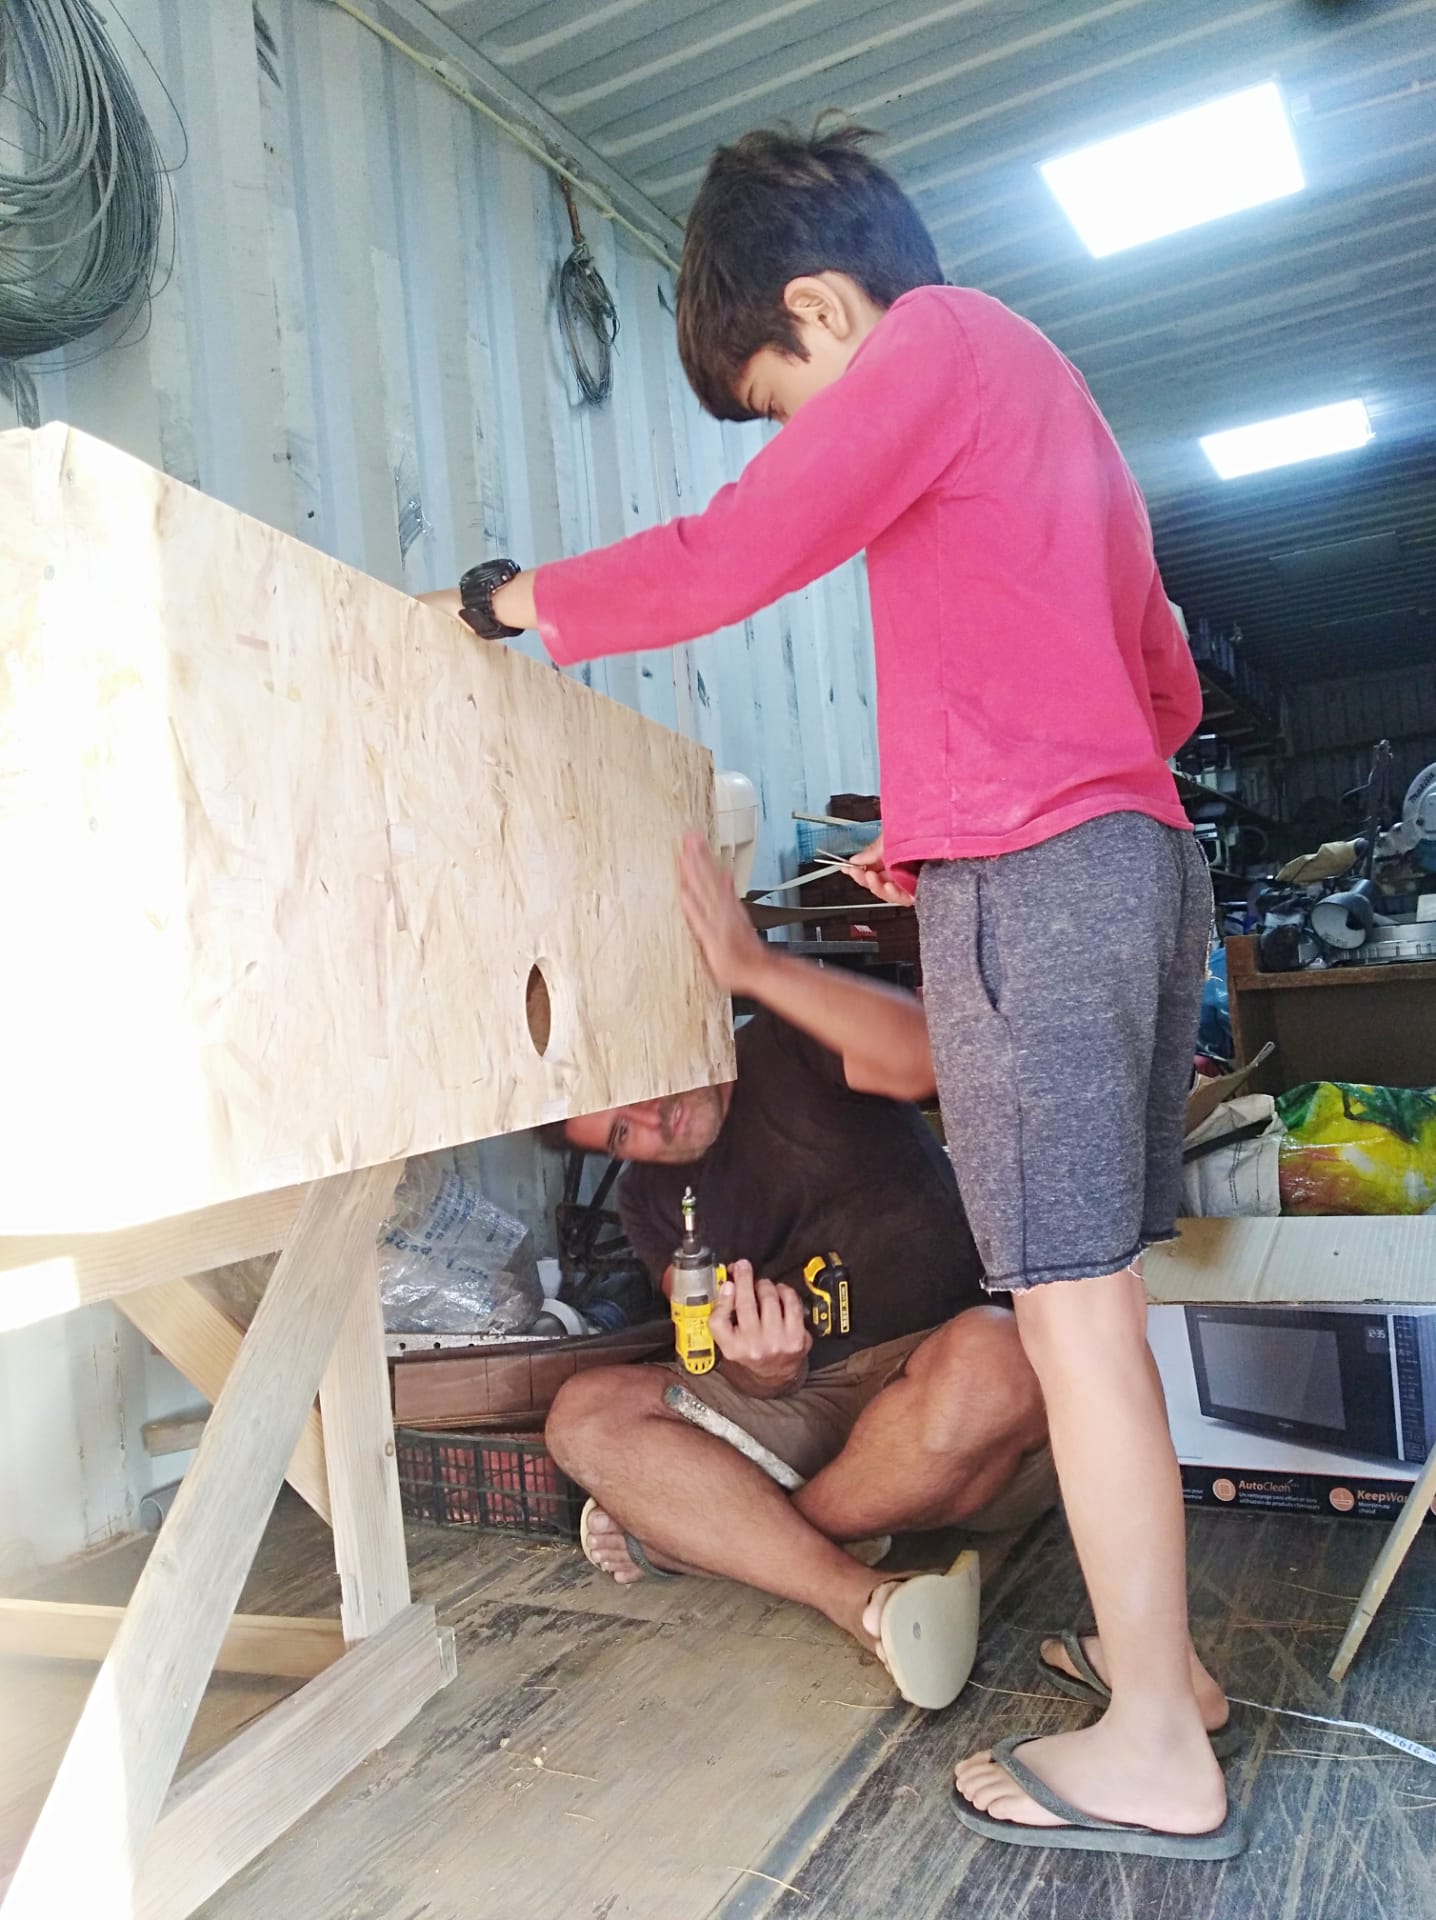
A montagem foi tranquila, e as únicas ferramentas que usamos foram um martelo de borracha e uma chave de fenda.
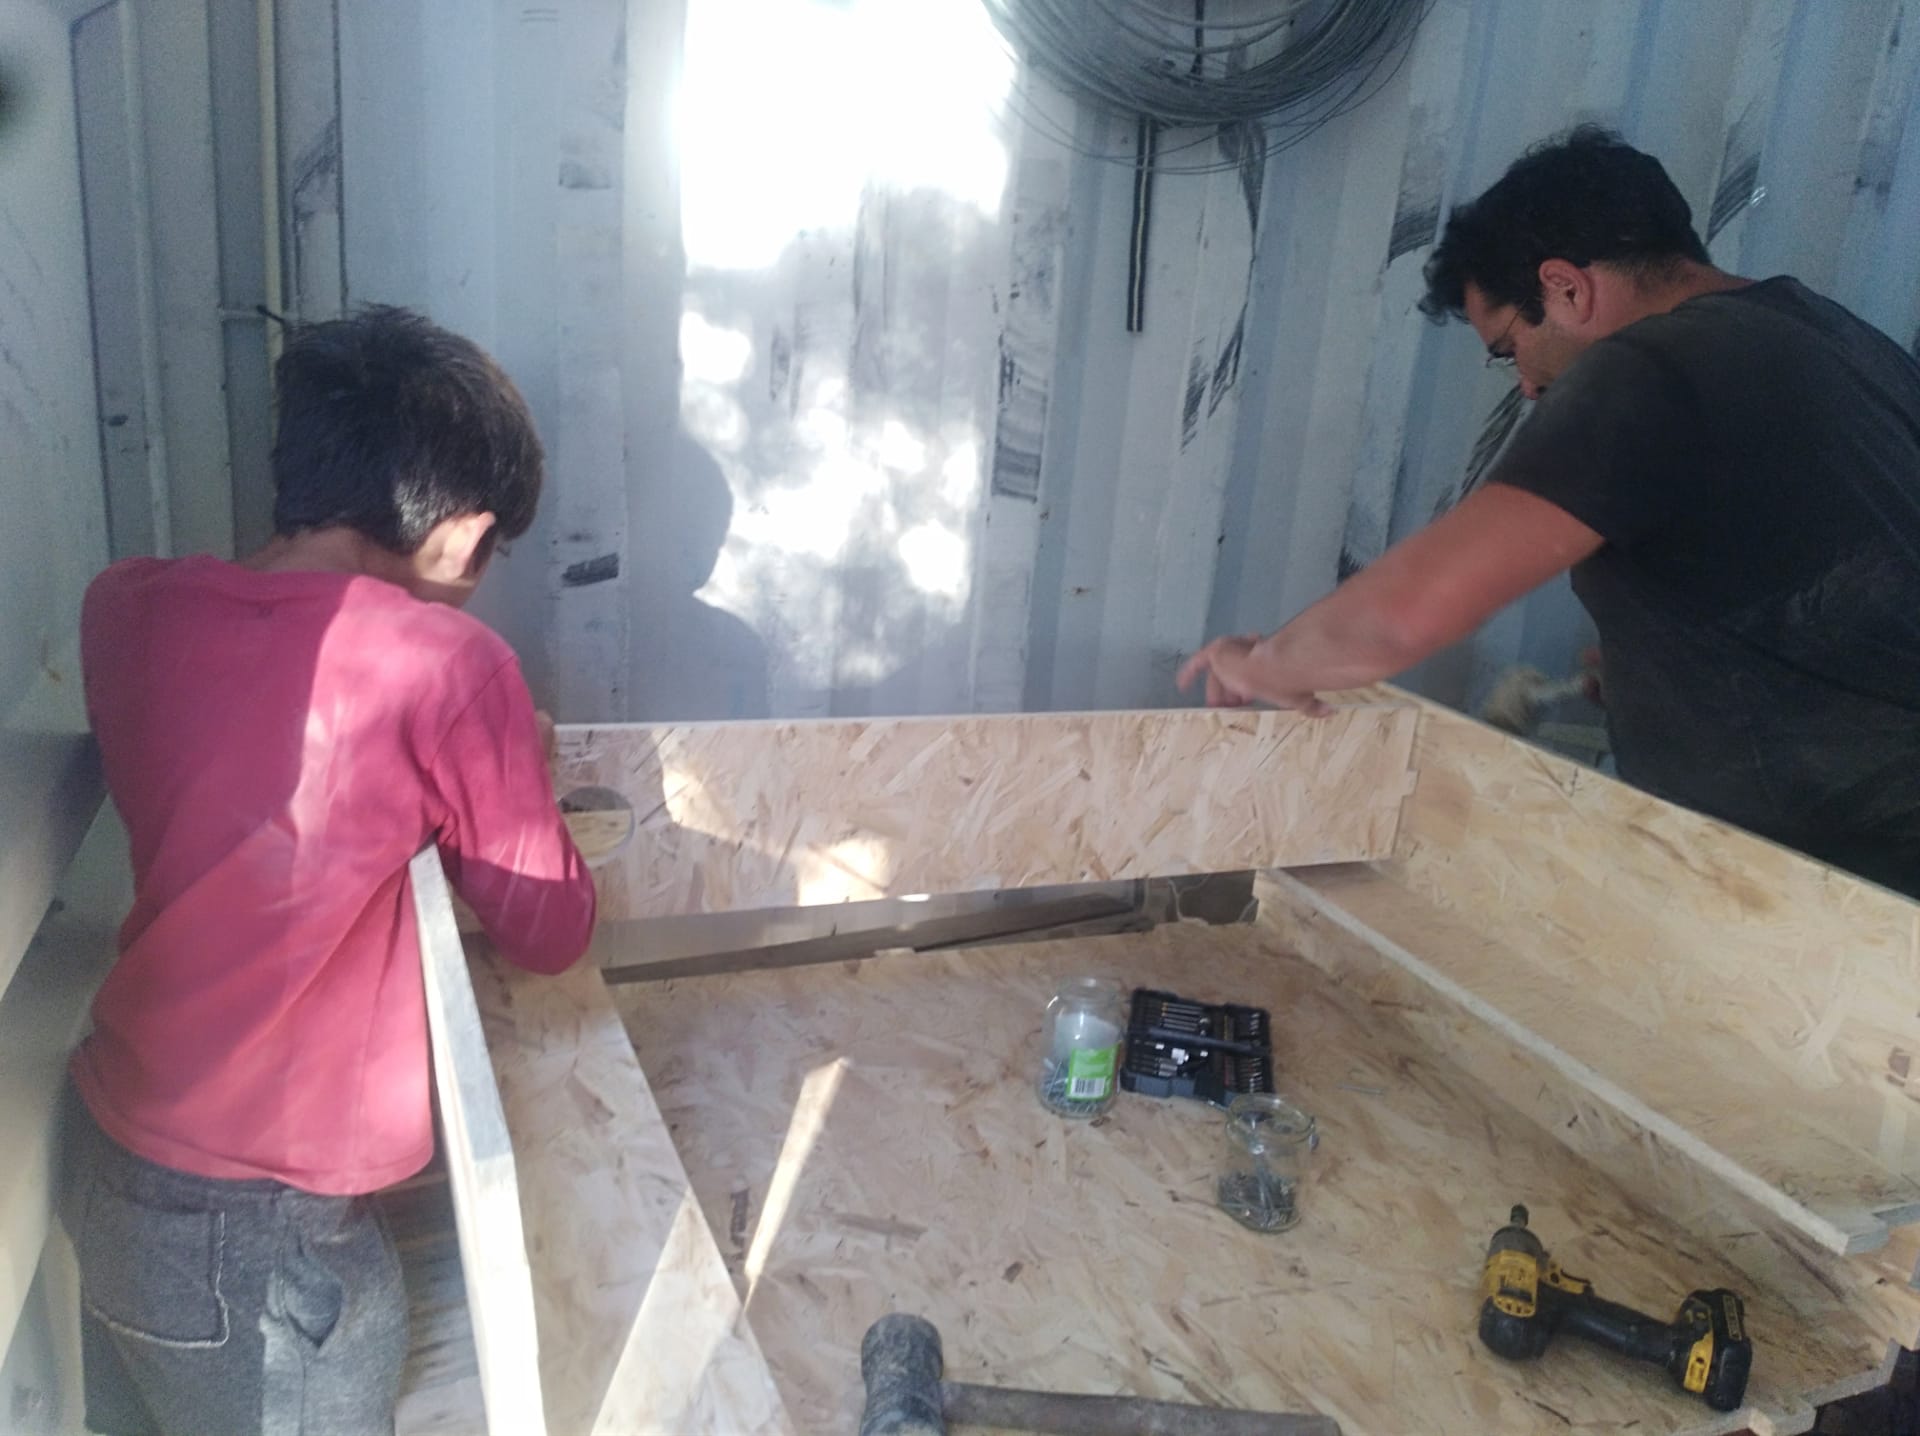
A estrutura é super firme! Ficamos muito felizes com o resultado.
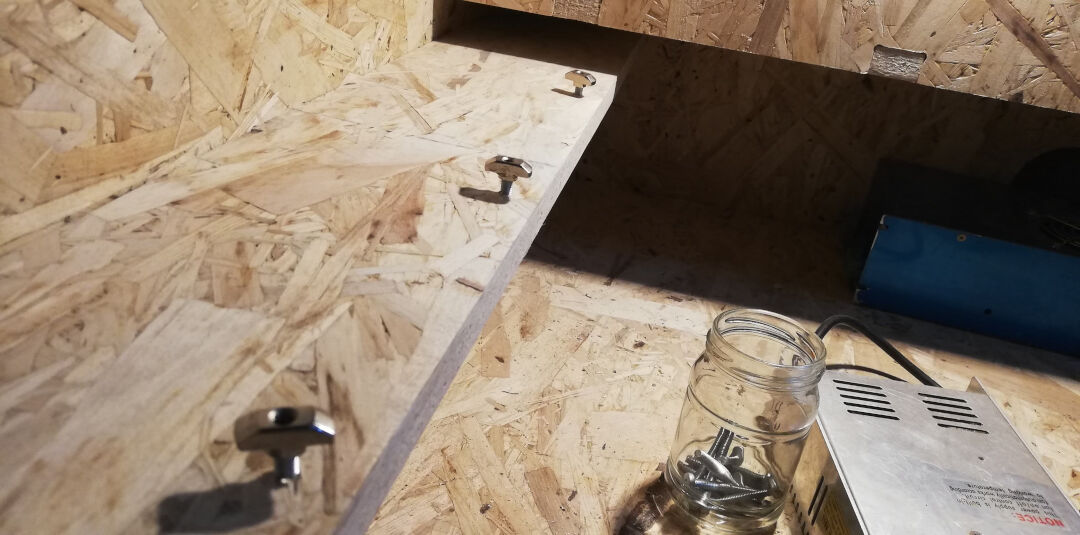
- Montagem da estrutura nos eixos
Os eixos foram presos com porcas "T" para perfil; não tenho certeza se esse é o nome certo.
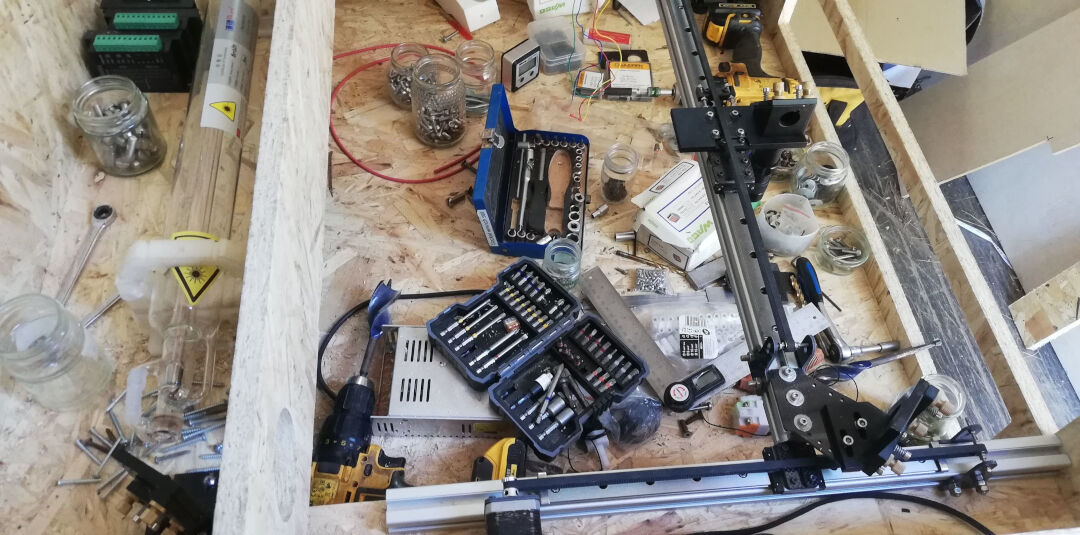
Uma bagunça agora, porque eu estava usando muito mais ferramentas, como paquímetro, nível digital e esquadro, para ter uma máquina no esquadro.
O tubo do laser foi encaixado aqui provisoriamente, só para ver se as coisas encaixavam bem.
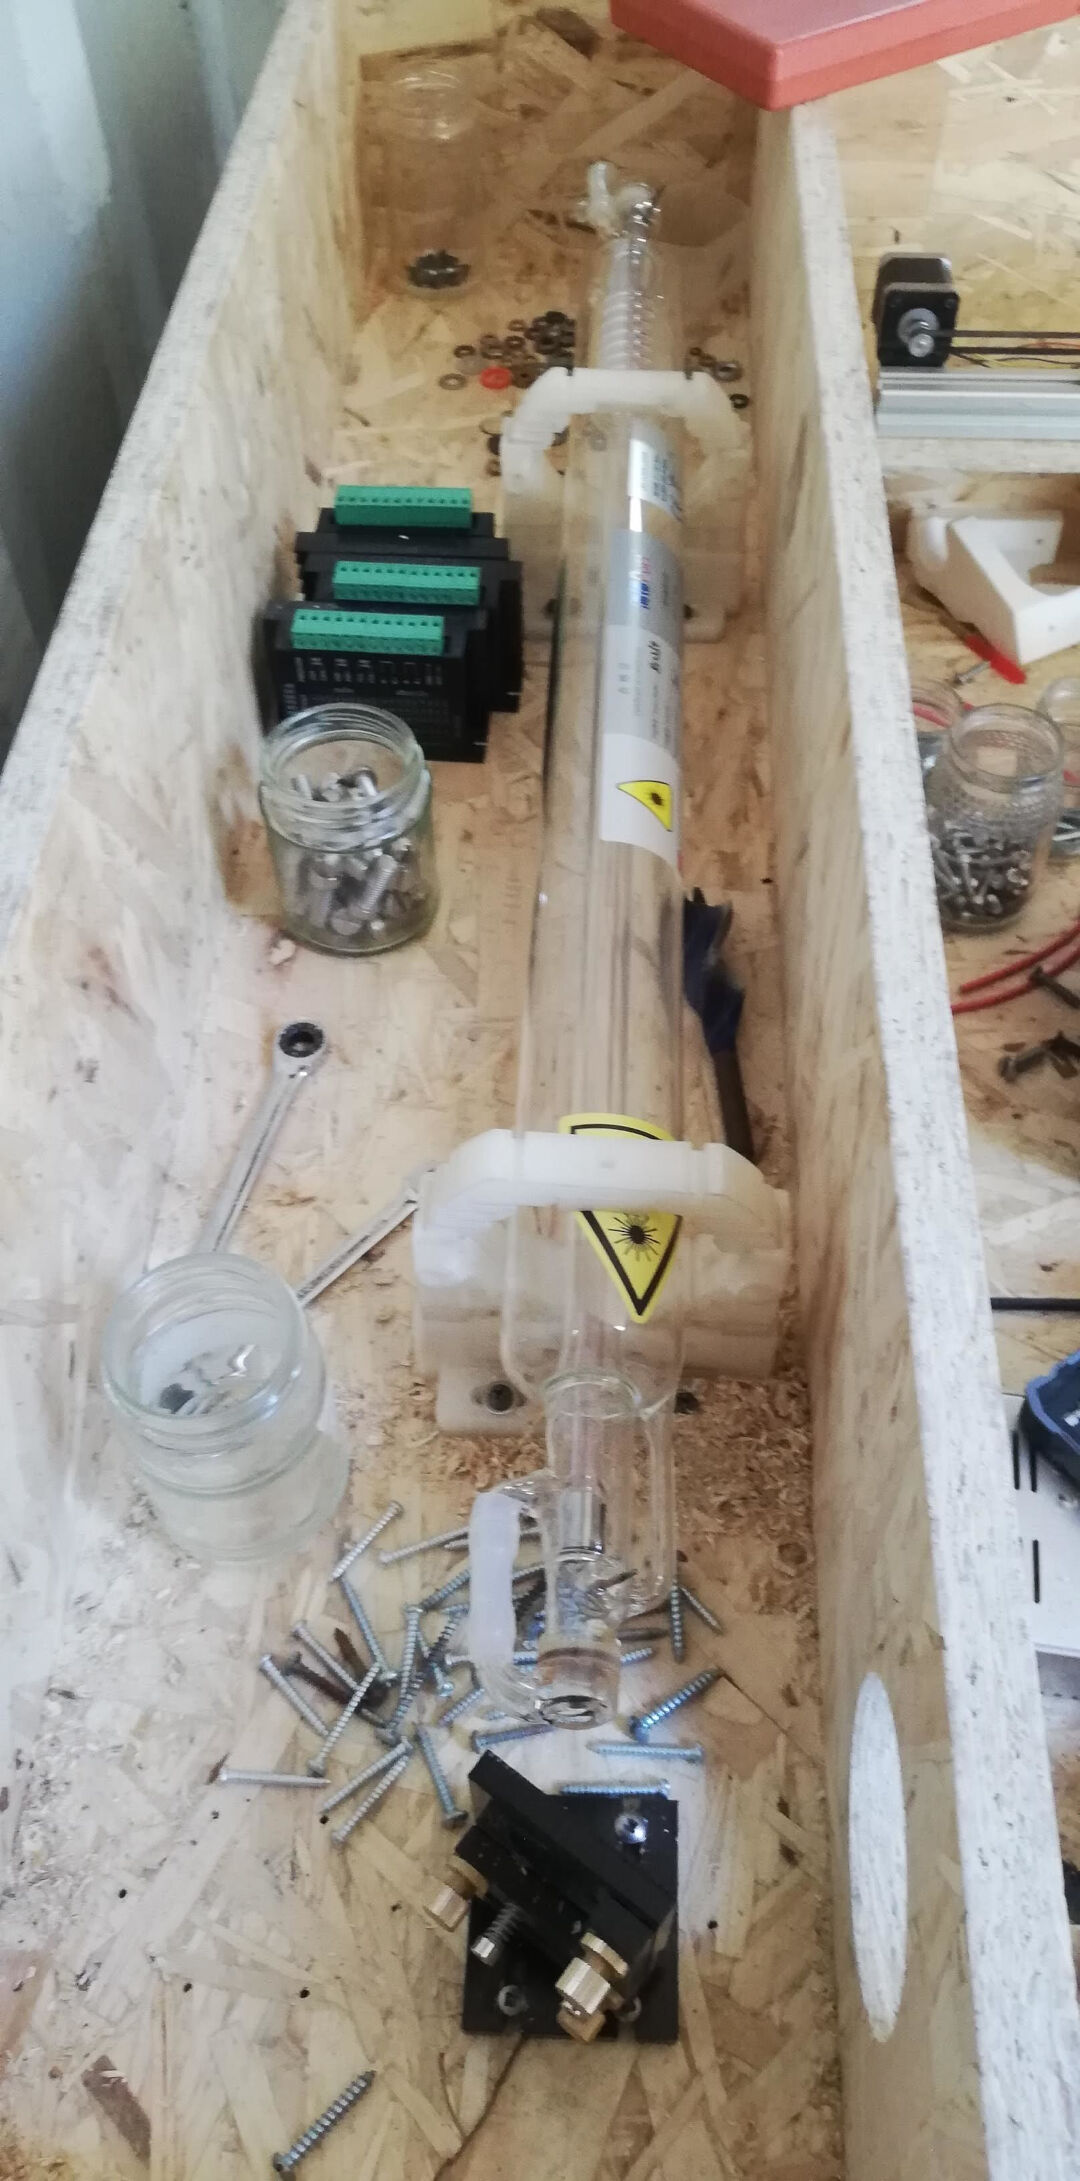
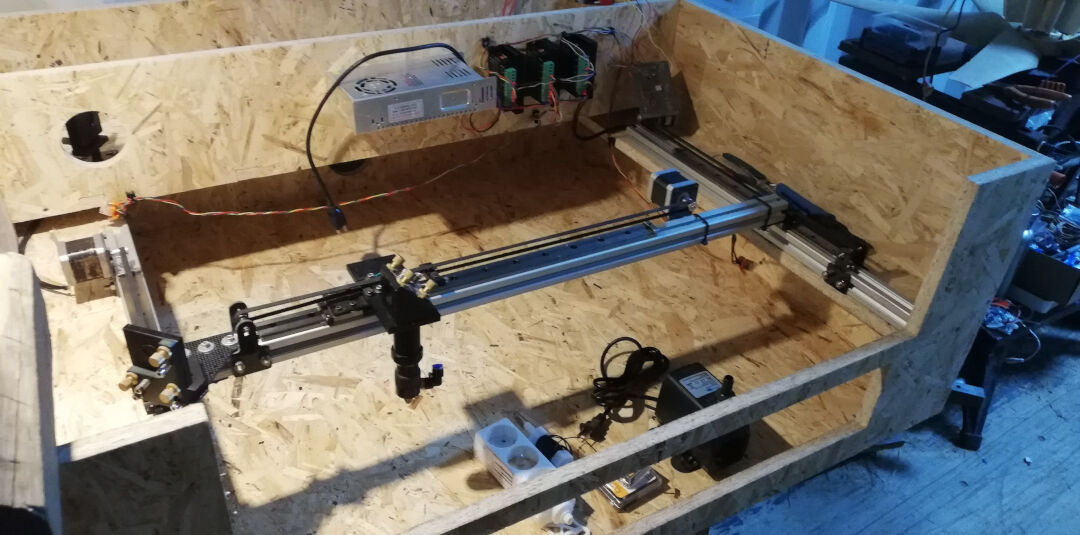
Aqui uma visão geral da máquina quase pronta.
- Fiação
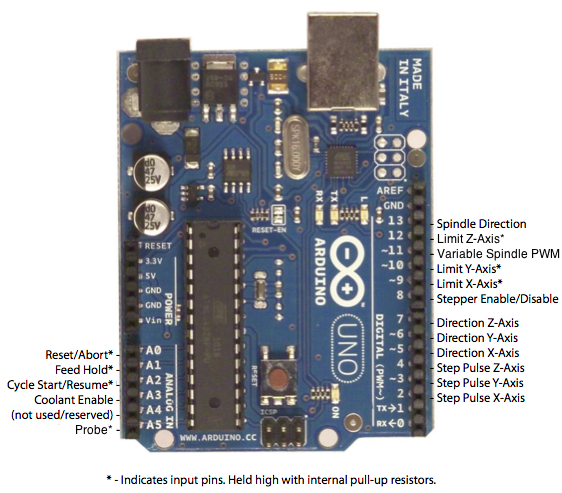
A placa que estou usando nesta tarefa é um Arduino Uno. Abaixo está o diagrama da fiação do UNO com GRBL.
- Gravando o firmware
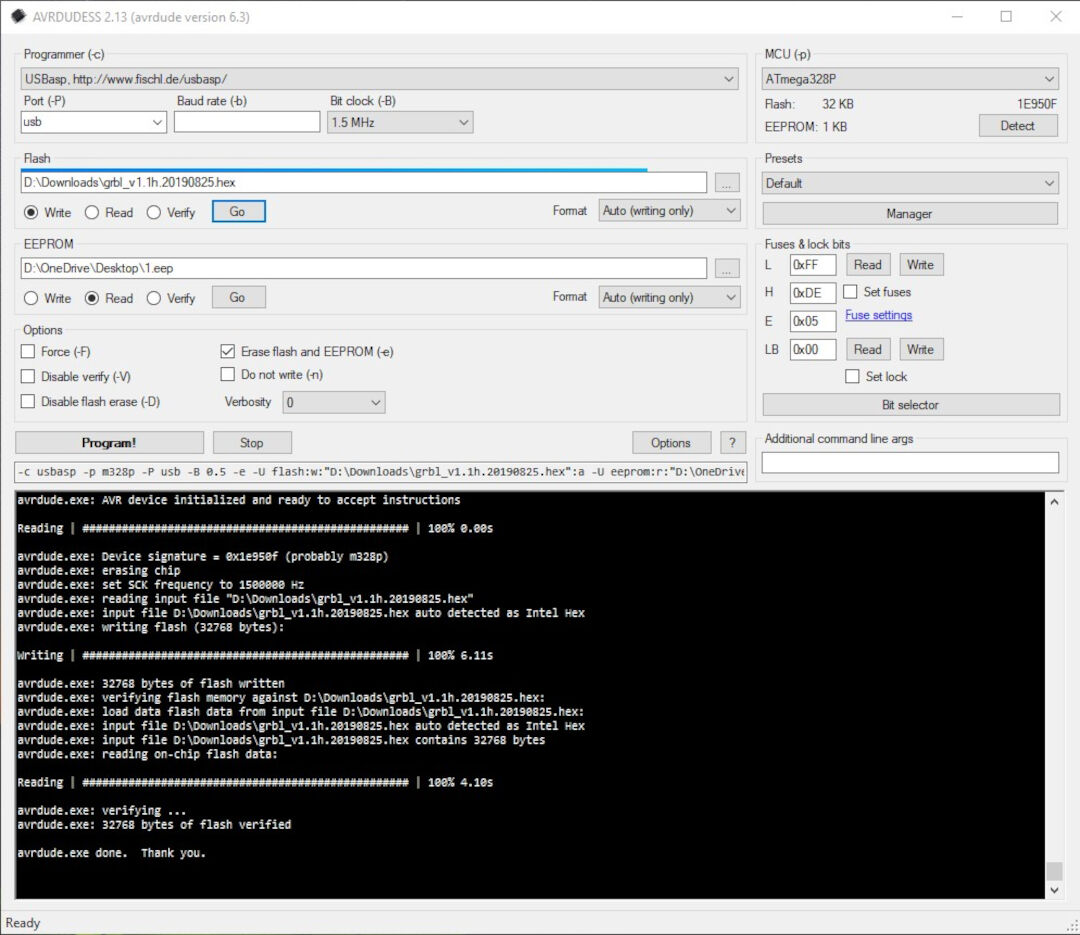
Testei 3 métodos para gravar o firmware GRBL. No primeiro método usei o software incrivelmente prático AVRDUDESS; é uma versão com interface gráfica do AVRDUDE.
O uso foi bem simples. Ligue o programador, ou o USB direto, no Arduino. Depois, selecione o programador, no meu caso USBasp, ou Arduino para USB. Depois, selecione o arquivo hex, baixado do repo do GRBL, aperte o botão à direita para detectar o MCU e depois aperte Go para começar a gravar o firmware.
O método seguinte que testei foi usar o software LaserGRBL: clicando em Tools, Flash GRBL Firmware, depois...
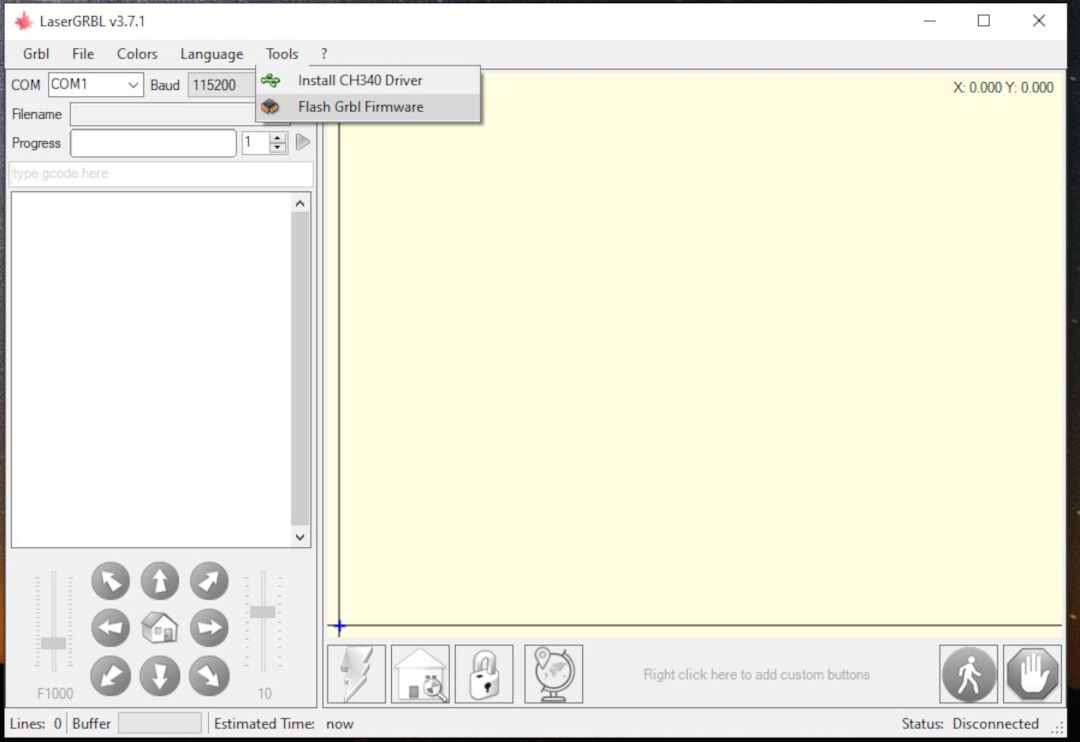
Vai aparecer uma janela que permite escolher a placa de destino, no meu caso Arduino Uno, a versão do firmware, a porta e o baud rate. Depois...
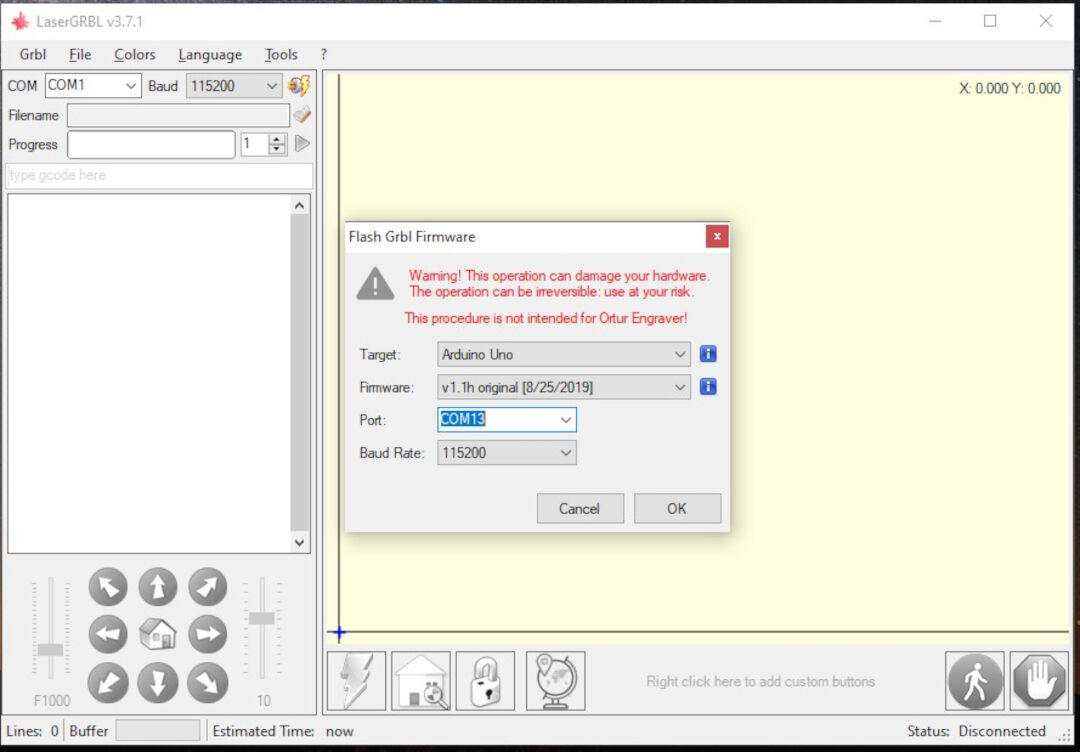
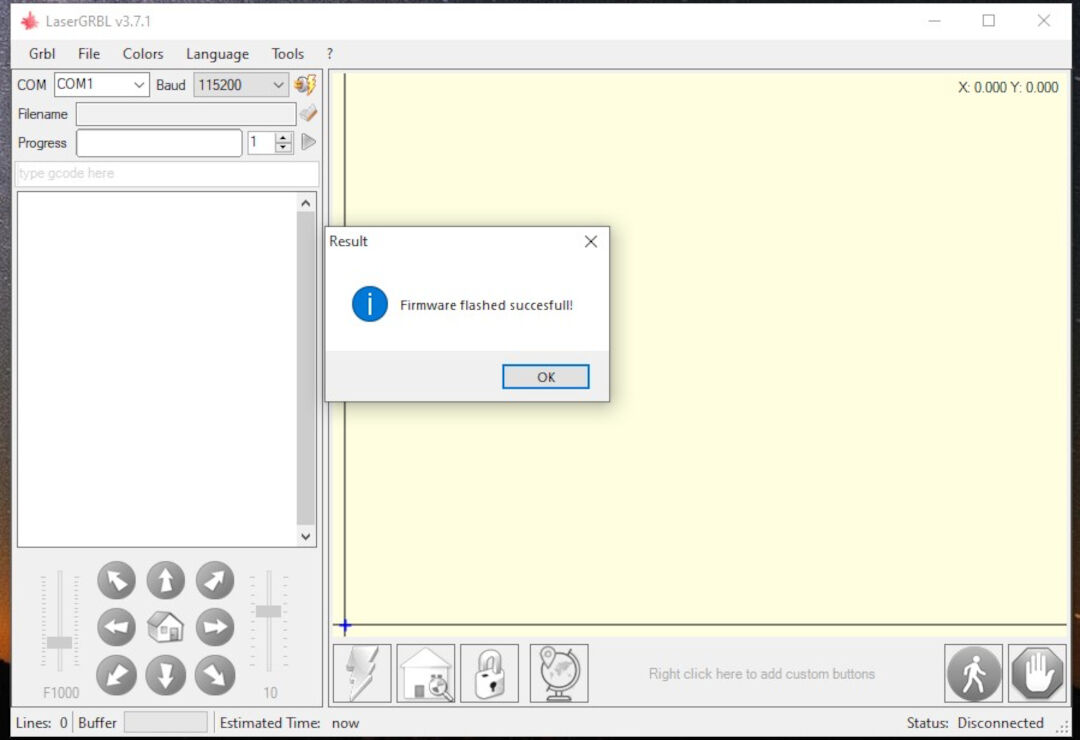
A tela vai mostrar que terminou com sucesso.
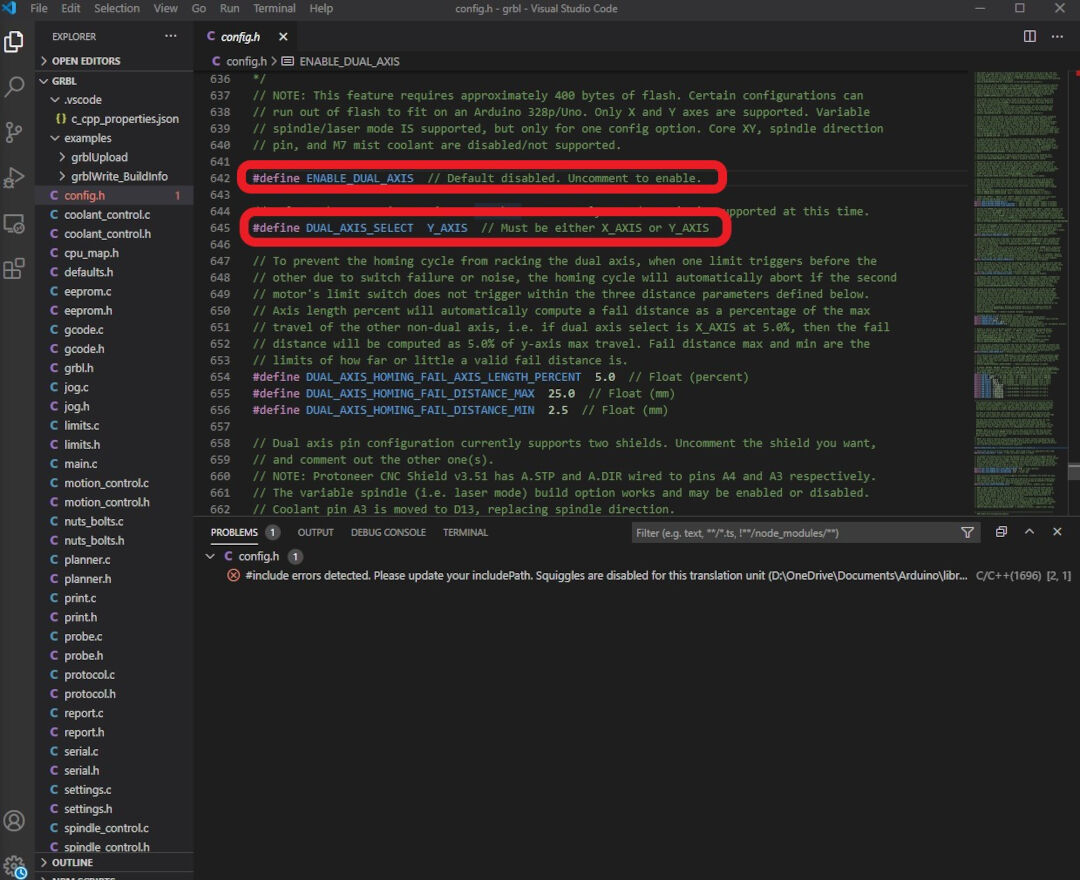
O método seguinte que testei foi compilar e gravar o firmware usando a Arduino IDE. Para esse método segui o que está descrito na wiki do Gnea/GRBL. Primeiro modifiquei duas linhas da configuração para habilitar motores duplos no eixo Y. Até agora não tive sucesso e, por falta de tempo, acabei não usando isso. De qualquer forma, documentei o método aqui, porque no futuro vou tentar de novo com mais tempo.
Outra referência para fazer funcionar um pórtico com eixo duplo que se coloca sozinho no esquadro está no Protoneer Product Forum, mas, de novo, no futuro vou ver isso.
Comece baixando o firmware GRBL e depois adicione-o como biblioteca na Arduino IDE.
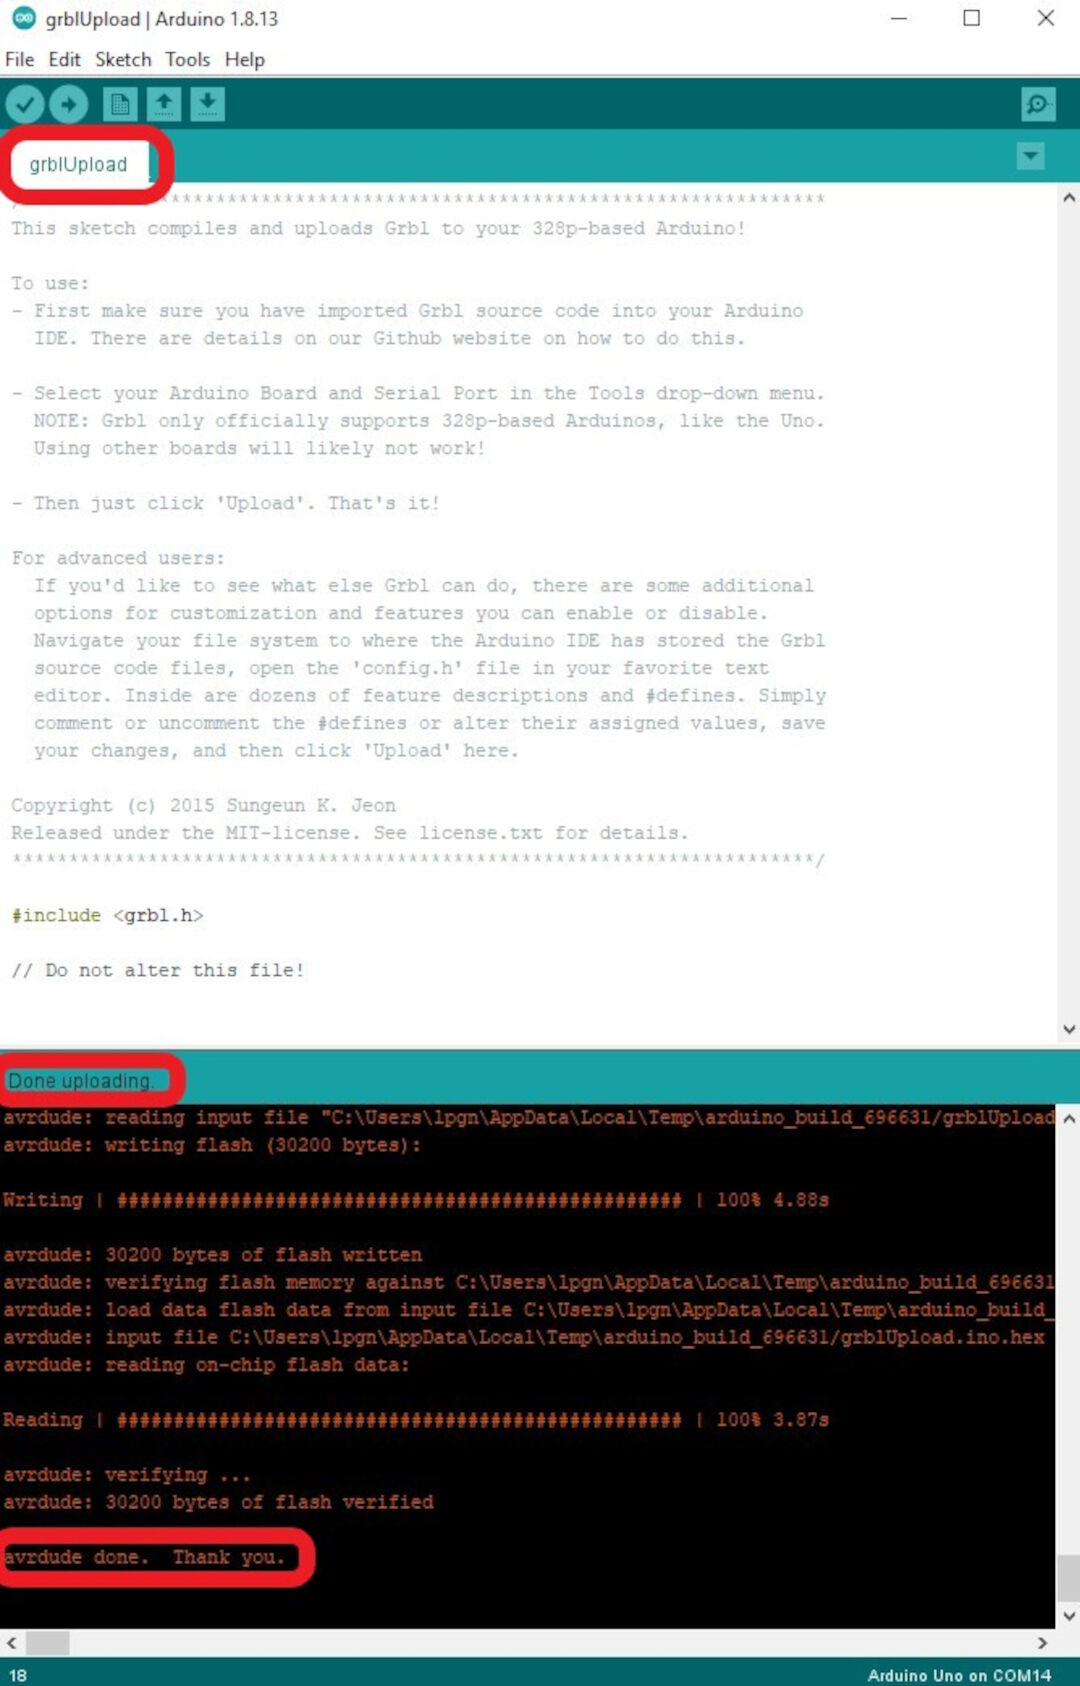
Abra o exemplo GrblUpload do Arduino e depois compile e faça o upload exatamente como descrito na semana de Programação Embarcada, trocando o MCU para a placa Arduino UNO.
- Primeiro teste
Aqui testo o motor, a força e a temperatura dele (pelo toque e com um termômetro). Faço isso para configurar direito as chaves DIP.
Depois dos testes decidi usar 2 A. O motor é especificado para 1,5 A, mas em todos os testes o motor nunca passou de 1 A e a temperatura ficou abaixo de 45 graus.
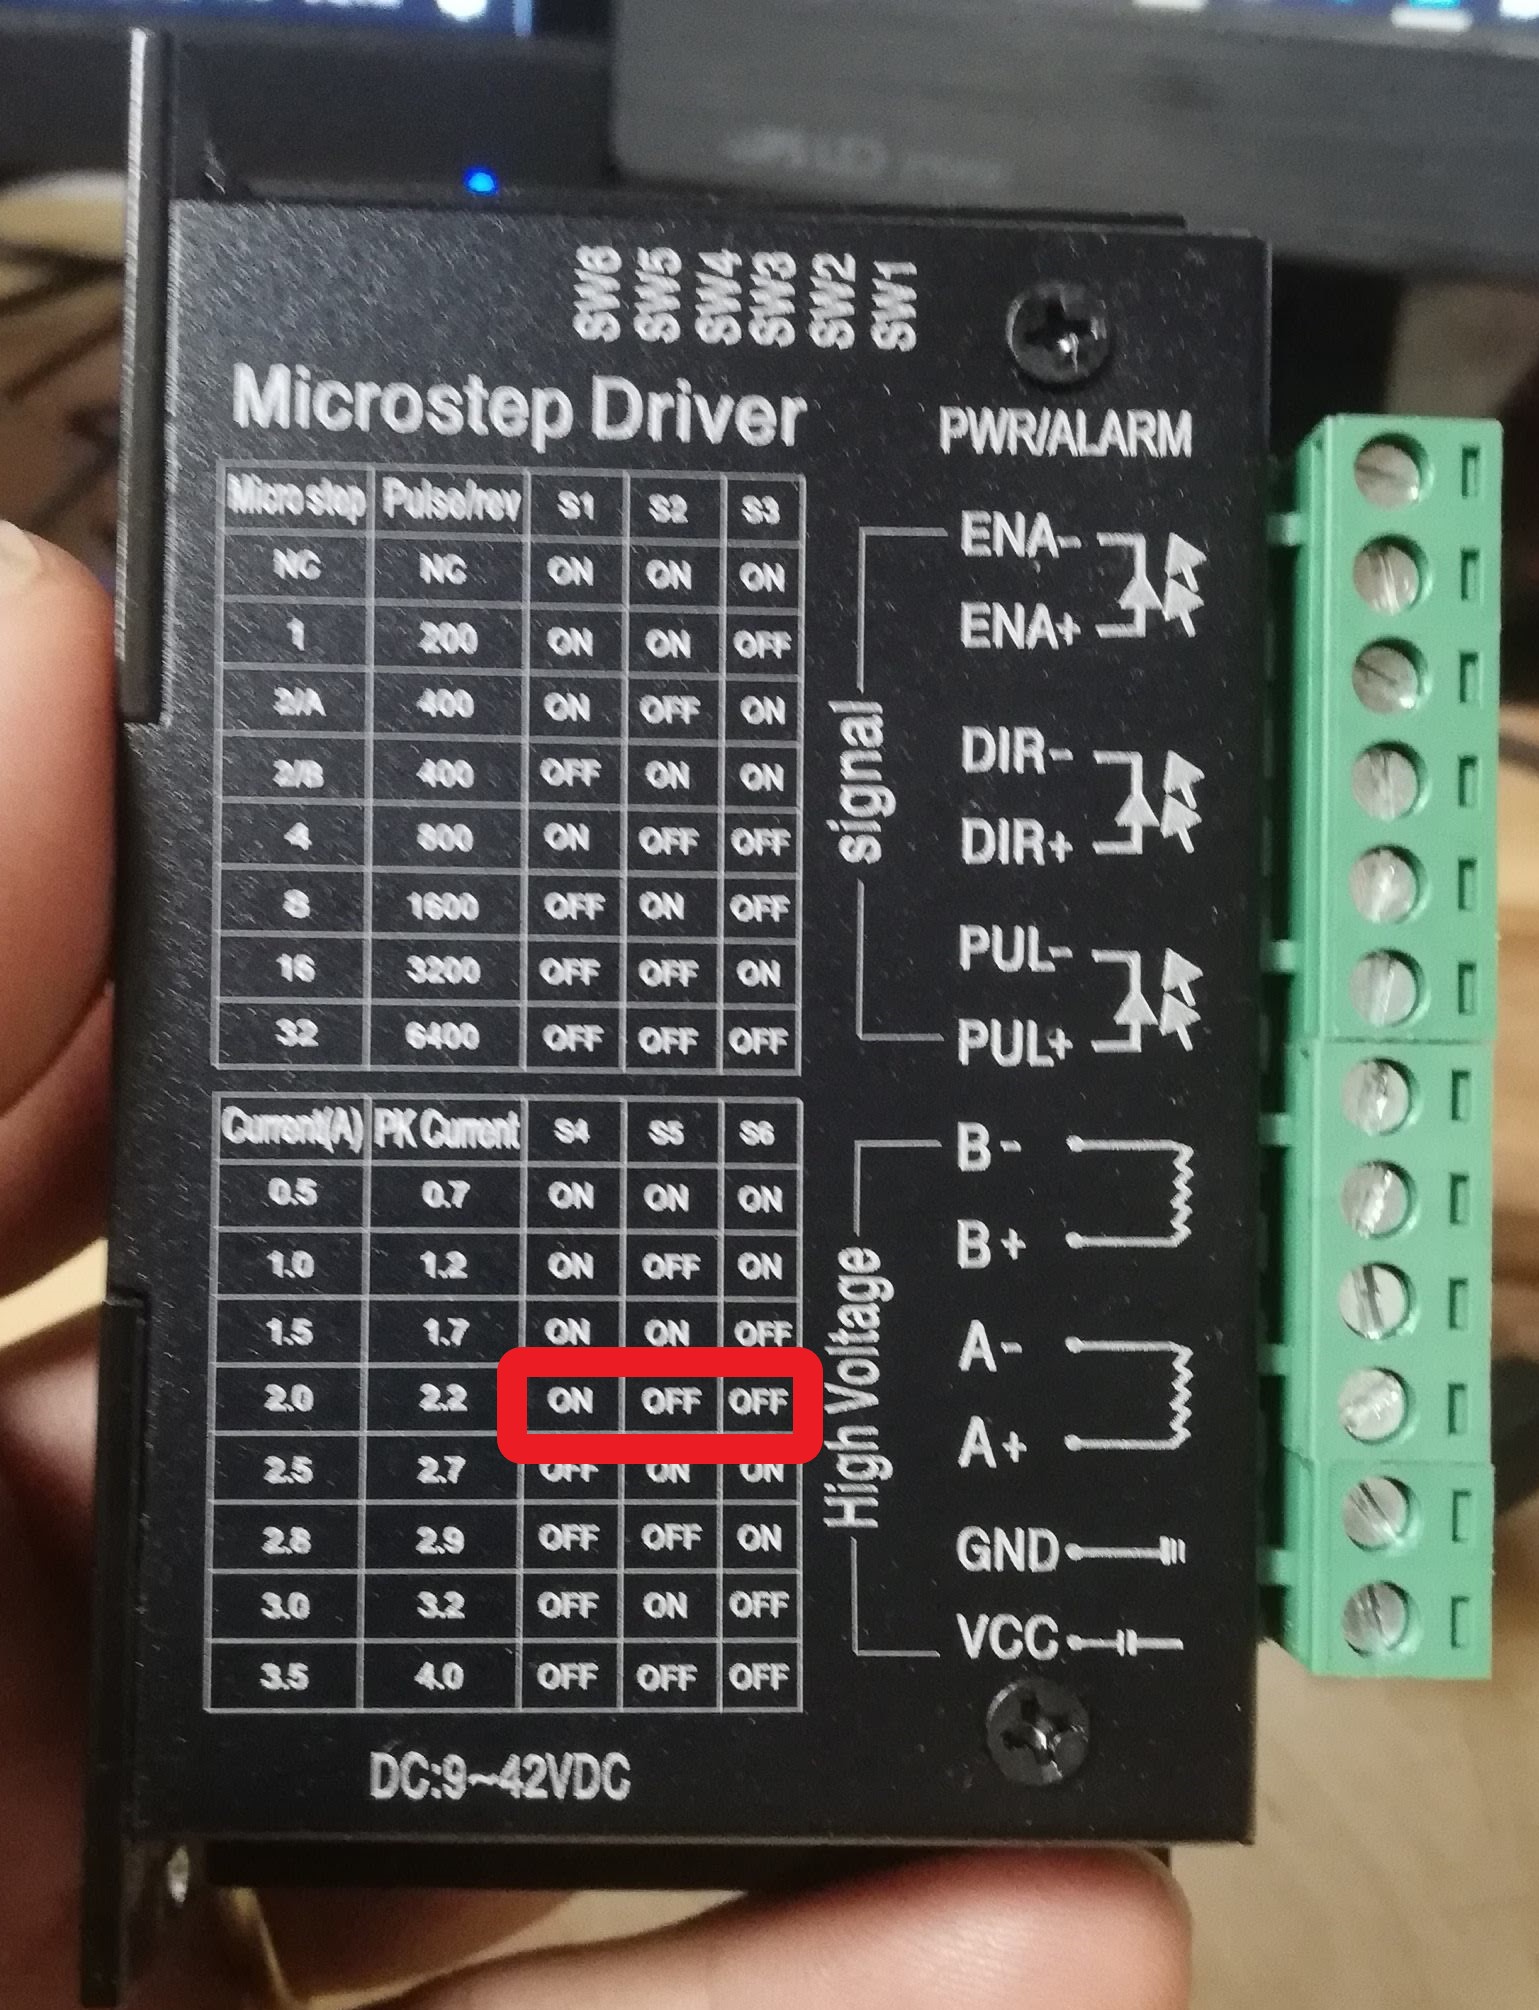
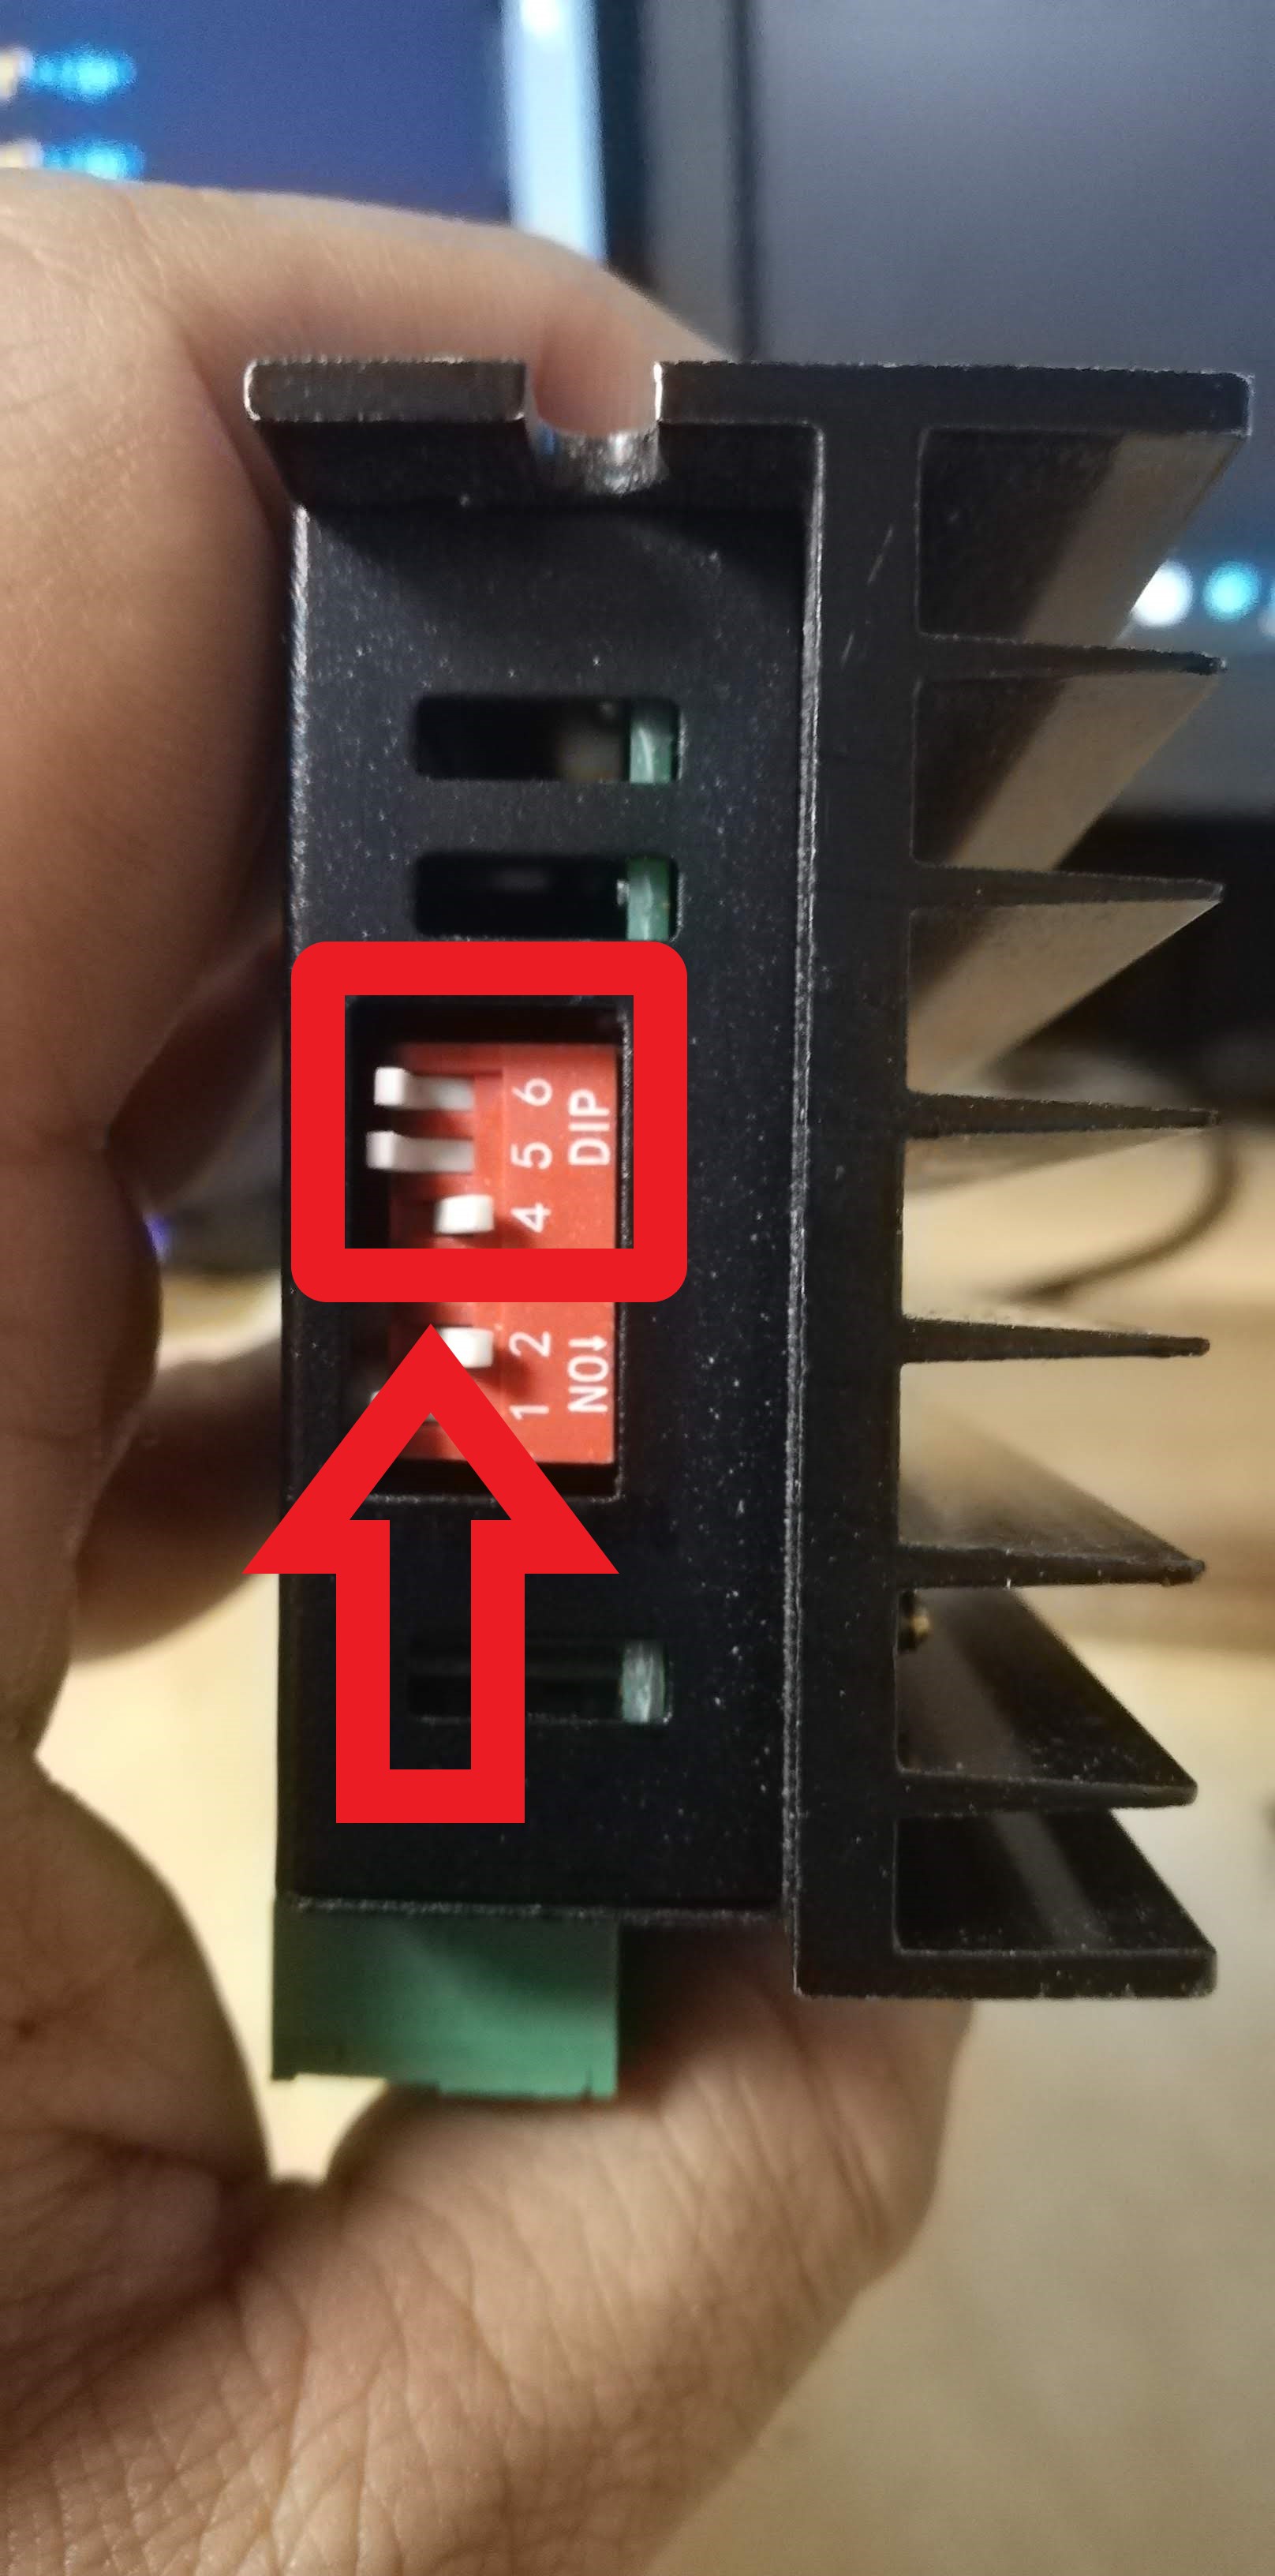
A configuração é feita pelas chaves DIP: 4 - ON (para baixo), 5 - OFF (para cima), 6 - OFF (para cima).
Aqui tento mover os motores pela primeira vez usando o computador. O eixo X se moveu bem, mas o eixo Y não. Acho que era por causa da fiação, então revisei tudo de novo. Acabei desabilitando o motor duplo no eixo Y (pouco documentado) e liguei os dois motores do eixo Y em paralelo.
- Configurando o GRBL
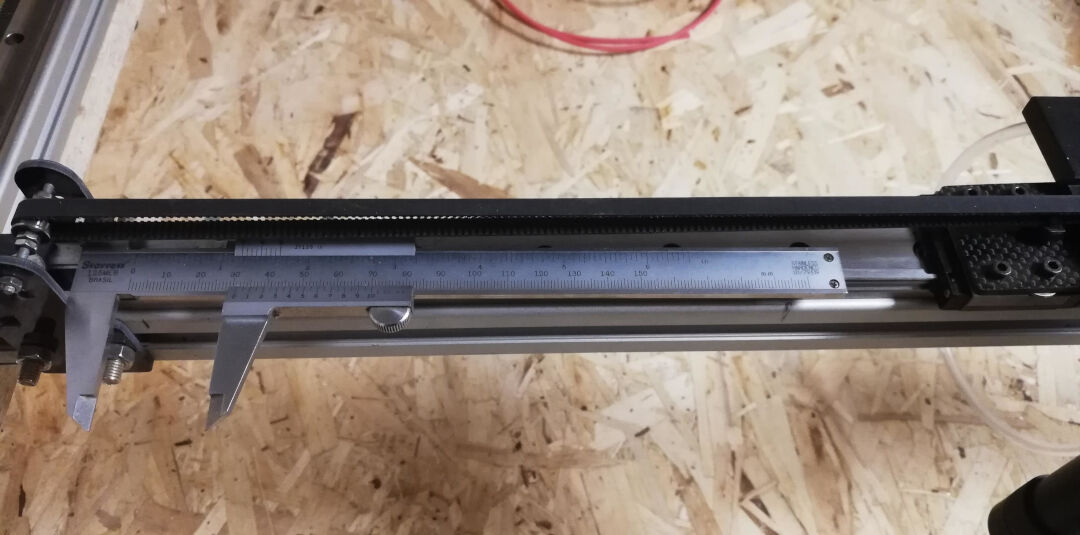
Aqui medi o movimento real em relação ao movimento comandado. Anoto e depois uso a regra de três, basicamente a/b=c/d.
Onde, no meu teste, a=118.8 (movimento real), b=25 (movimento desejado), c=250 (passos por mm atuais) e d=X.
Fazendo a conta, chego ao resultado 52.609, que coloco nas configurações $100 e $101 do GRBL.
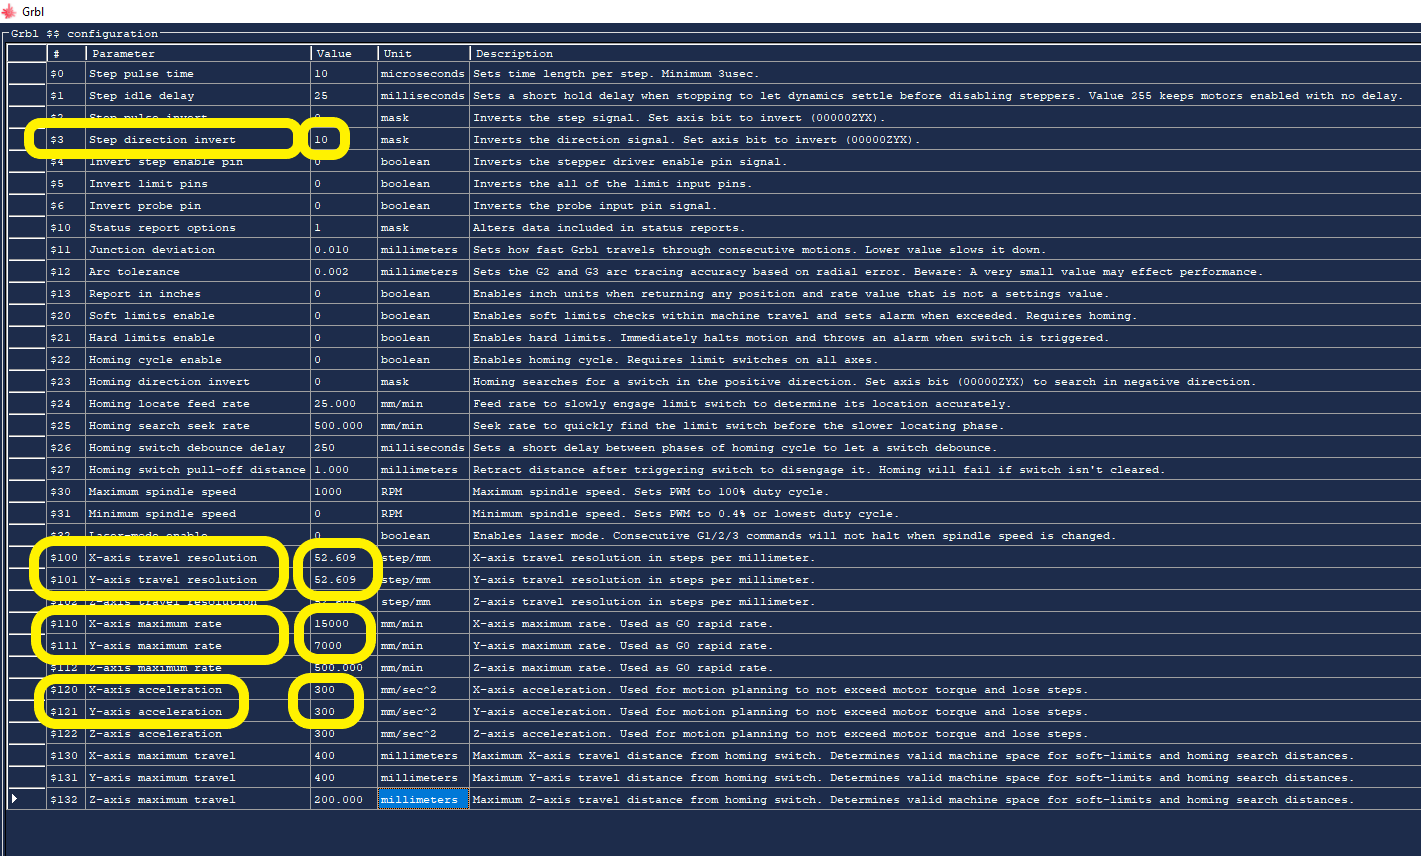
Abaixo está a captura de tela das configurações que usei na máquina até agora. Esta wiki mostra todas as configurações do Gnea/GRBL.
- $3 = (2) isto inverte o eixo Y (Corrigido depois: a página dizia $3 = (10). O $3 é uma máscara de bits, então para inverter só o Y é 2, binário 10; o valor 10 também liga o bit 3.)
- $100 = (52.609)
- $101 = (52.609)
- $110 = (15000)
- $111 = (7000)
- $120 = (300)
- $121 = (300)
- Segundo e último teste desta tarefa.
Como esta tarefa exige que eu mostre o controle sobre a máquina que fiz, apresento aqui um "Hello World". Estou ficando sem tempo. Adoraria voltar a esta documentação depois e terminar a cortadora a laser, mas agora preciso focar nas outras tarefas. Então, por enquanto, é uma Sharpie presa com fita.
Para o futuro...
Reconhecer oportunidades de melhoria no projeto!
A máquina ainda não está pronta. Ela vai virar uma cortadora a laser até o fim do ciclo. Vou postar as atualizações dela aqui. Até agora tenho os seguintes problemas para resolver:
- Fazer a minha própria placa
- Ligar a fonte do laser na placa controladora
- Garantir que o Arduino não dispare o feixe sem querer
- Projetar e construir um eixo Z, controlado manualmente ou pelo GRBL, para focar a máquina em materiais de espessuras diferentes.
- Colocar um vidro de segurança com dobradiças + chave para impedir a operação com a porta aberta
- Instalar um sistema de refrigeração + chave para impedir a operação a seco
Zona de perigo à frente.
Atenção
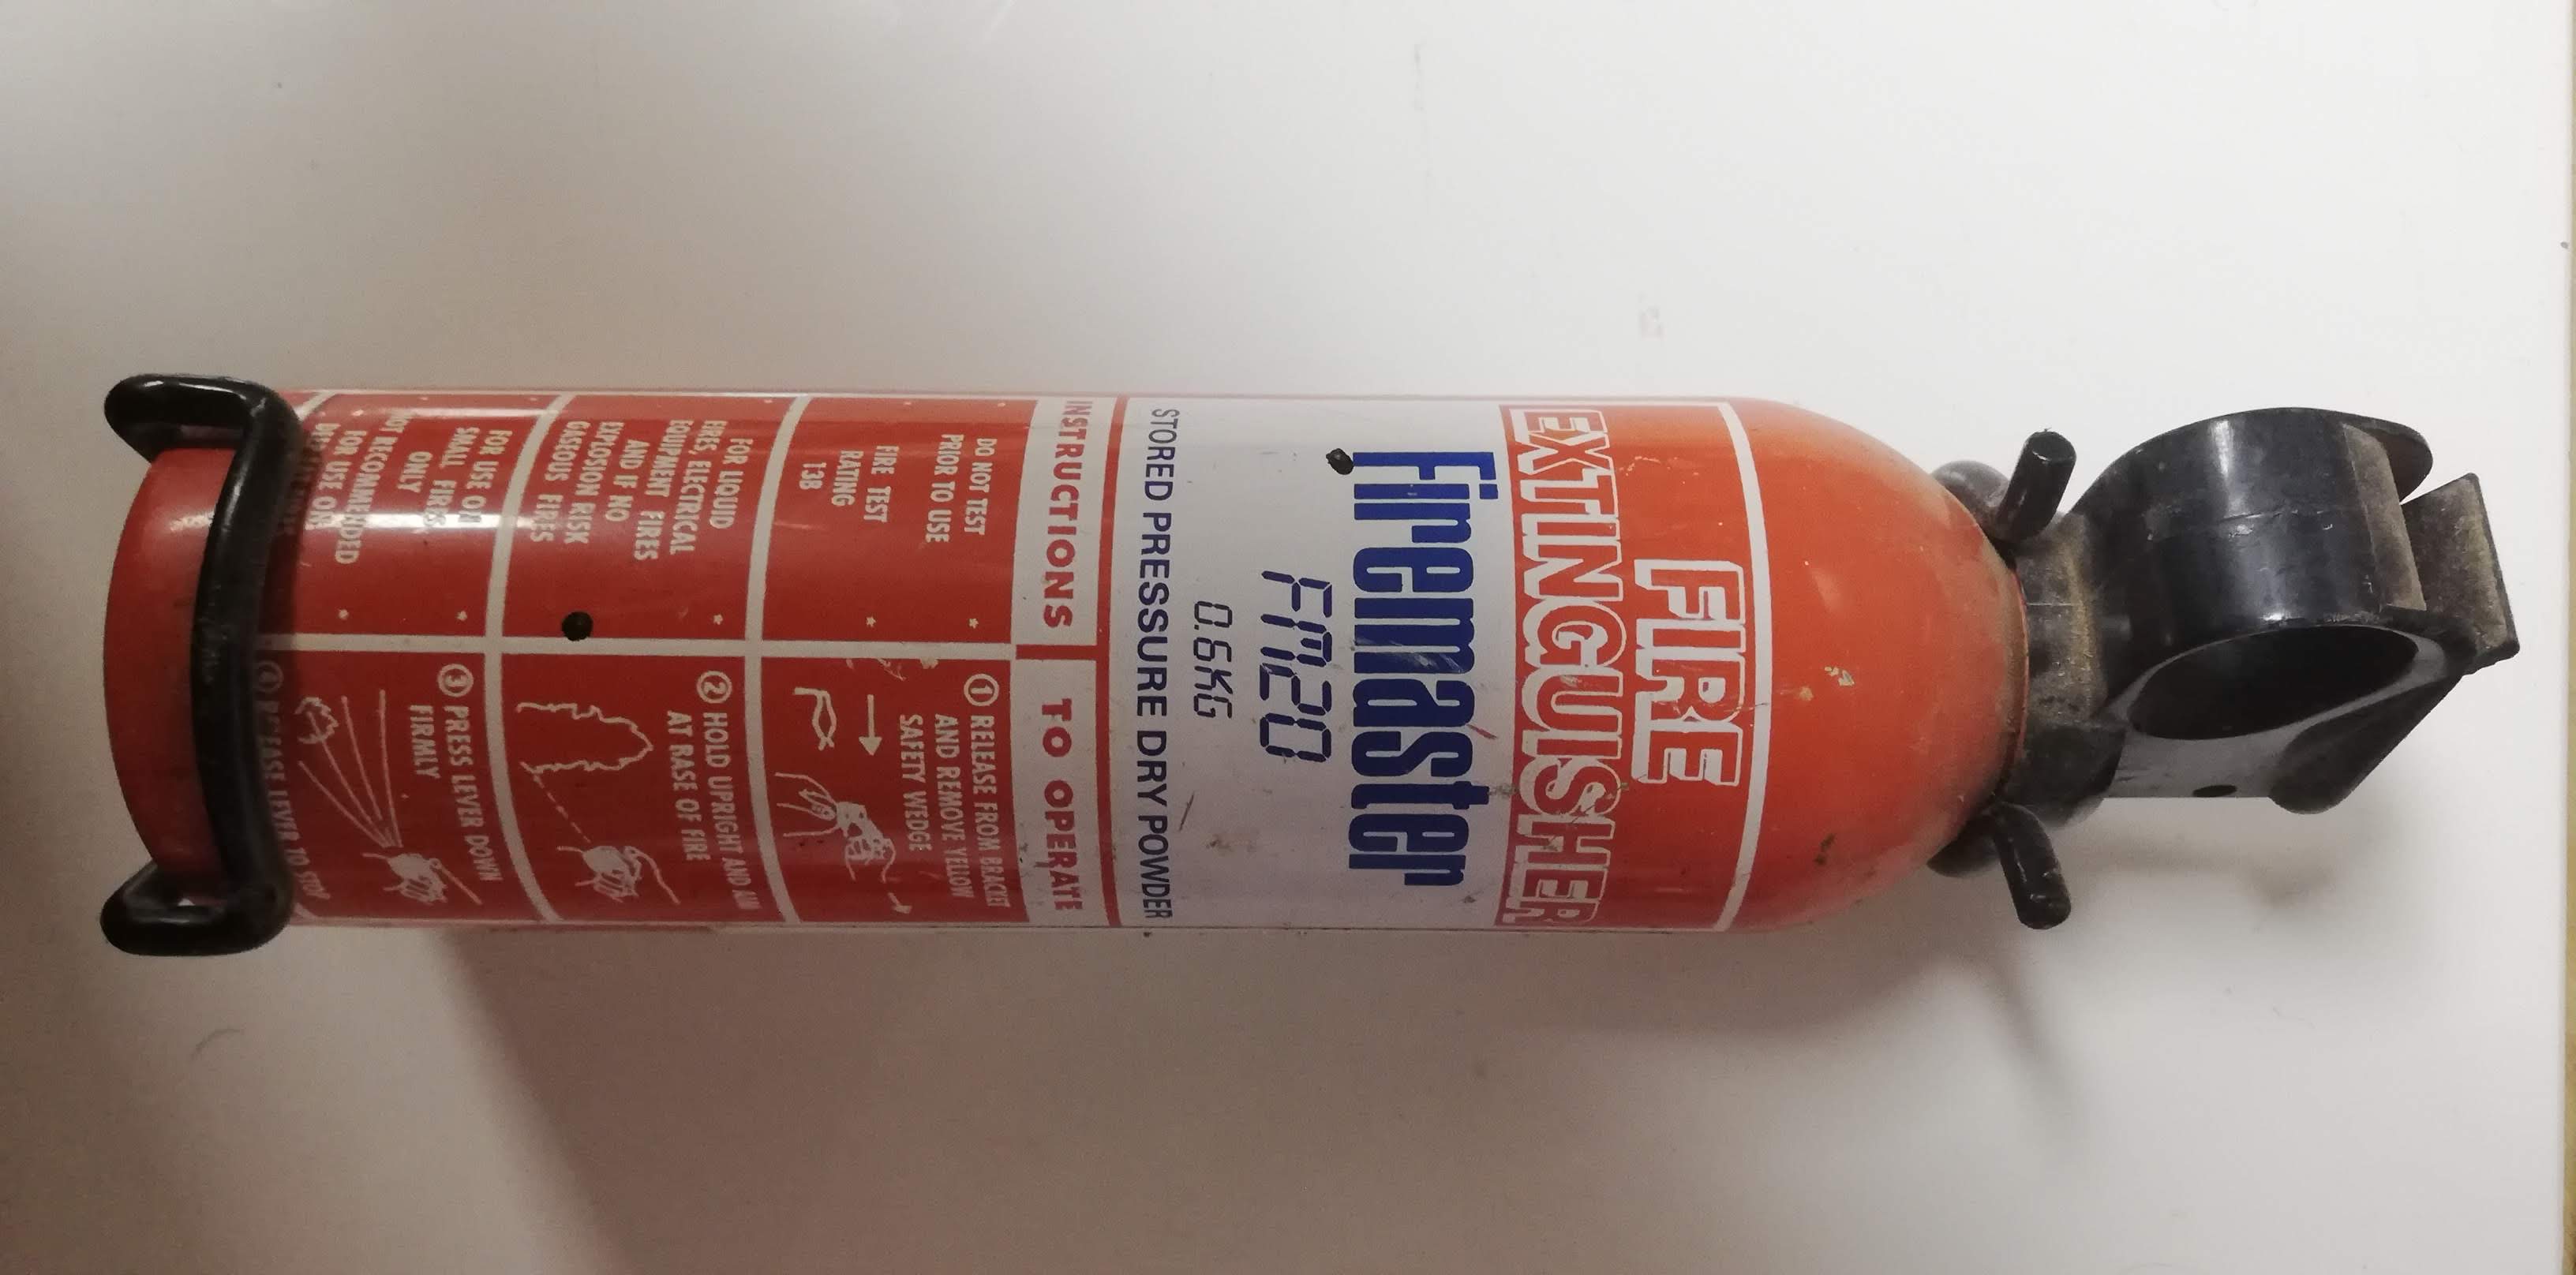
Use óculos de segurança, saiba onde está o extintor e como usá-lo, nunca deixe o laser funcionando sem ninguém olhando!
Risco de incêndio
A cortadora a laser é uma máquina que quer pegar fogo. Se tudo estiver funcionando, não pega, mas se houver uma falha e o laser ficar parado no mesmo lugar, ou se o ar comprimido (air assist) parar de funcionar, o risco de incêndio é alto. Por isso, nunca deixe o laser funcionando sozinho.
Radiação laser
O feixe do laser pode cegar você ou queimar a sua pele em nanossegundos. Por isso, nunca opere com a tampa aberta e use sempre os óculos de segurança para o tipo de laser que você está usando.
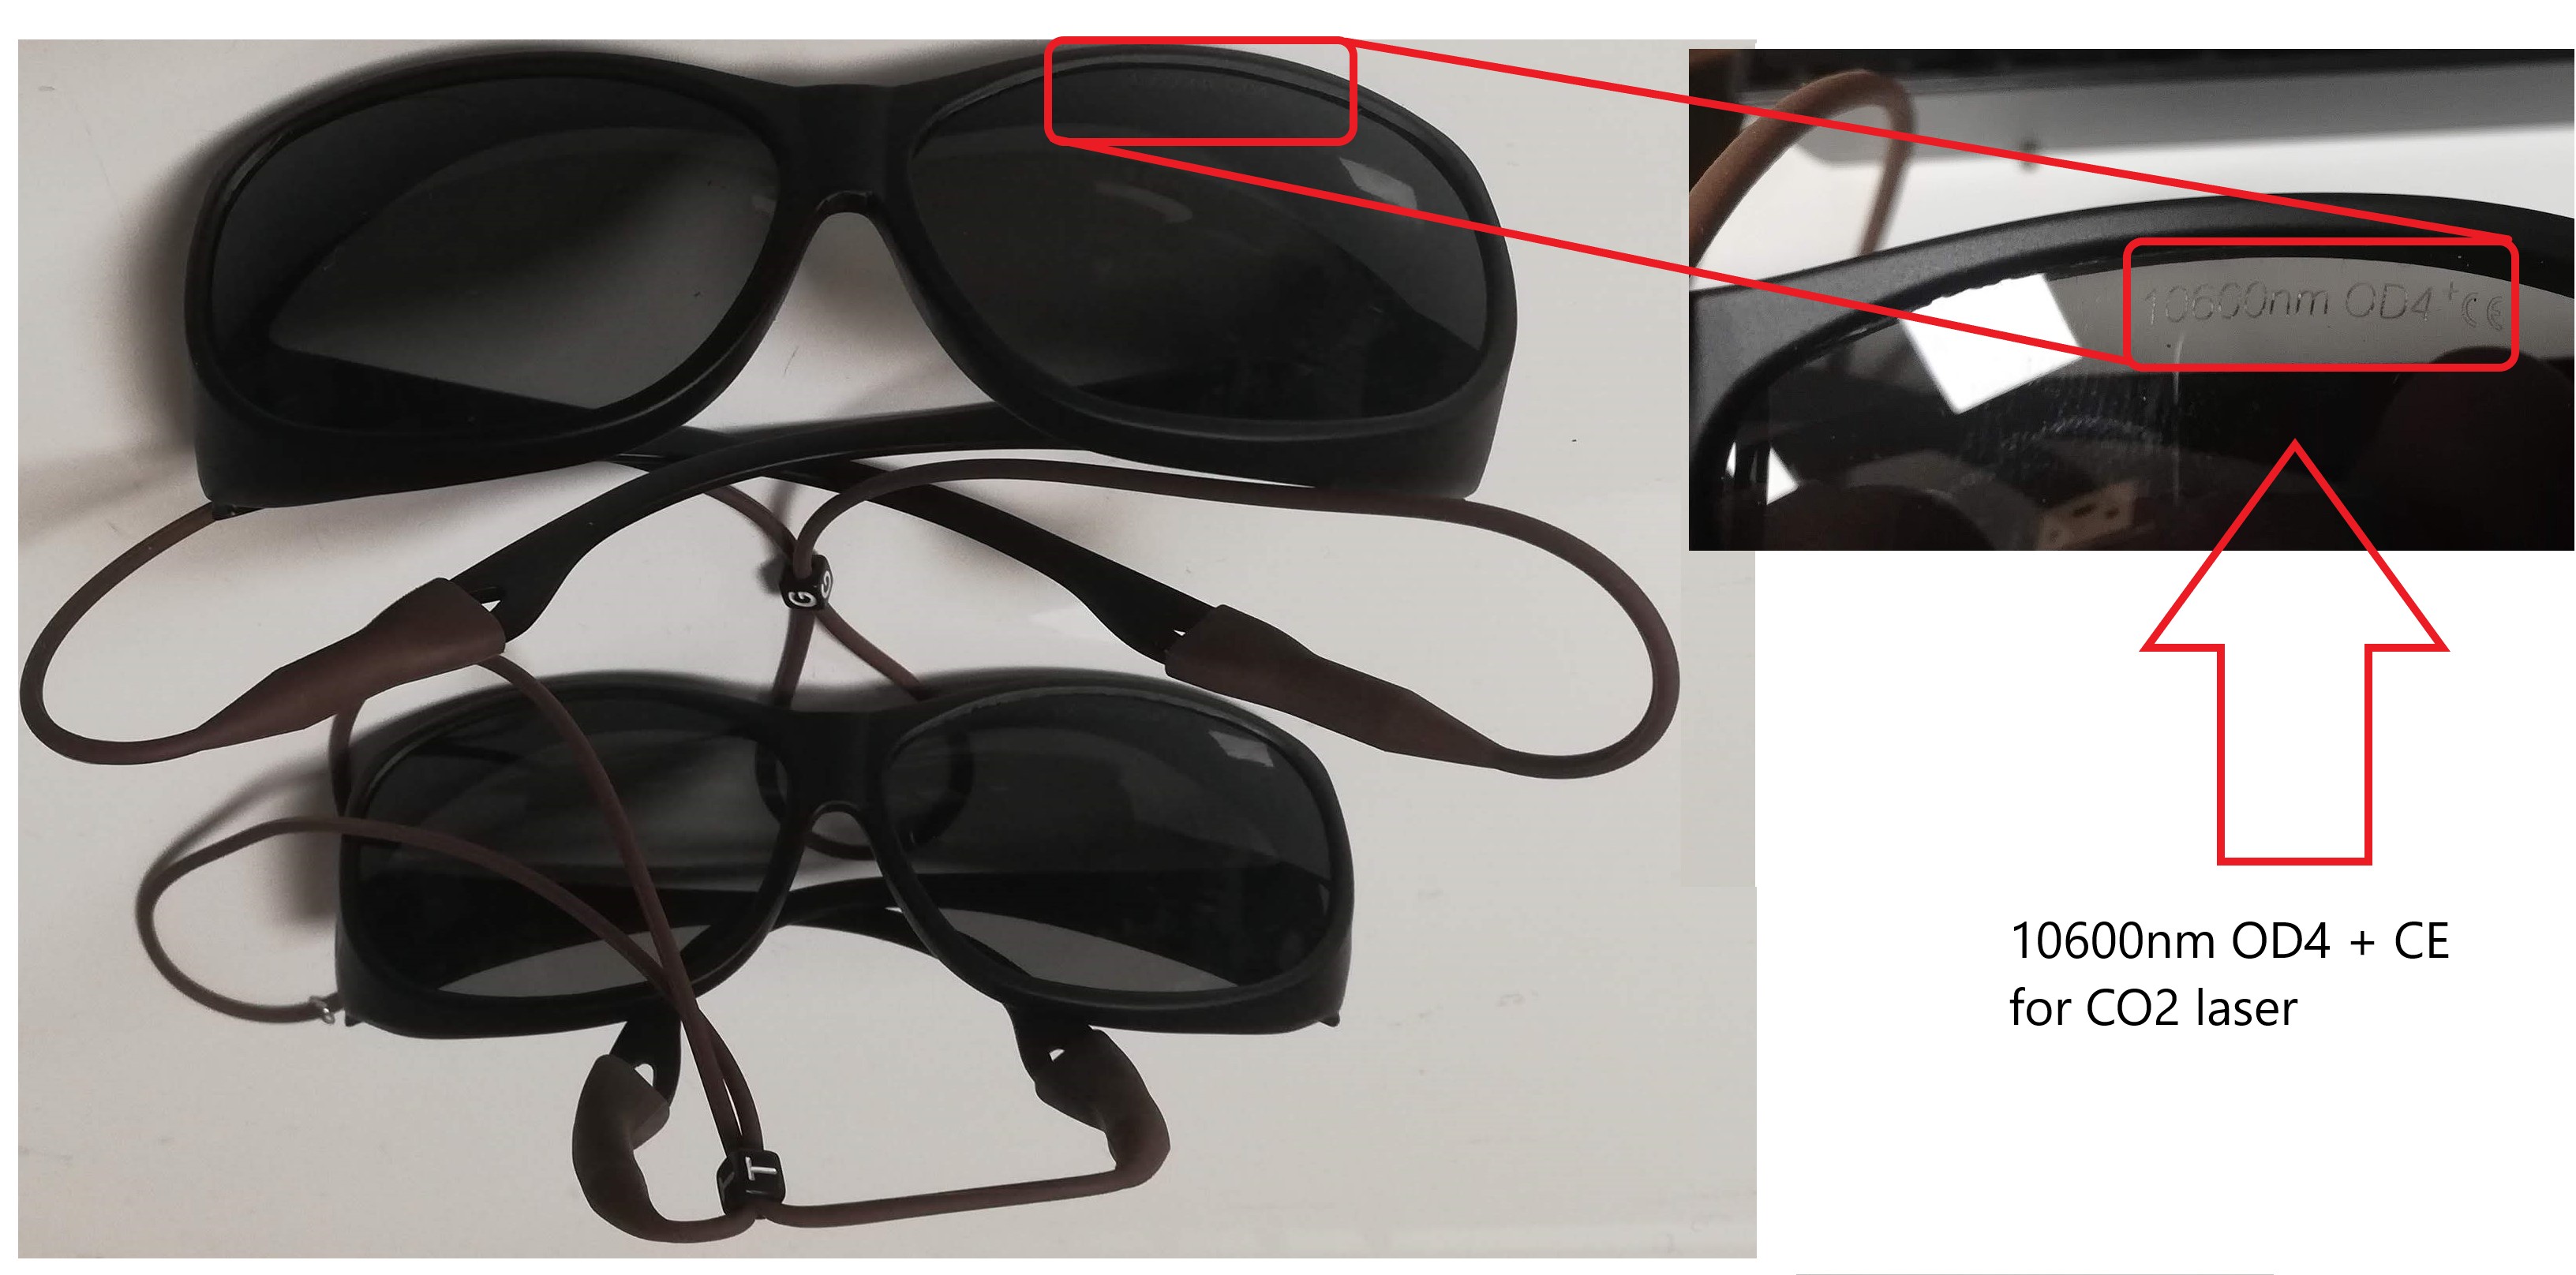
As cortadoras a laser de CO2 normalmente têm comprimento de onda de 10600 nm; no nosso lab, estes são os óculos certos.
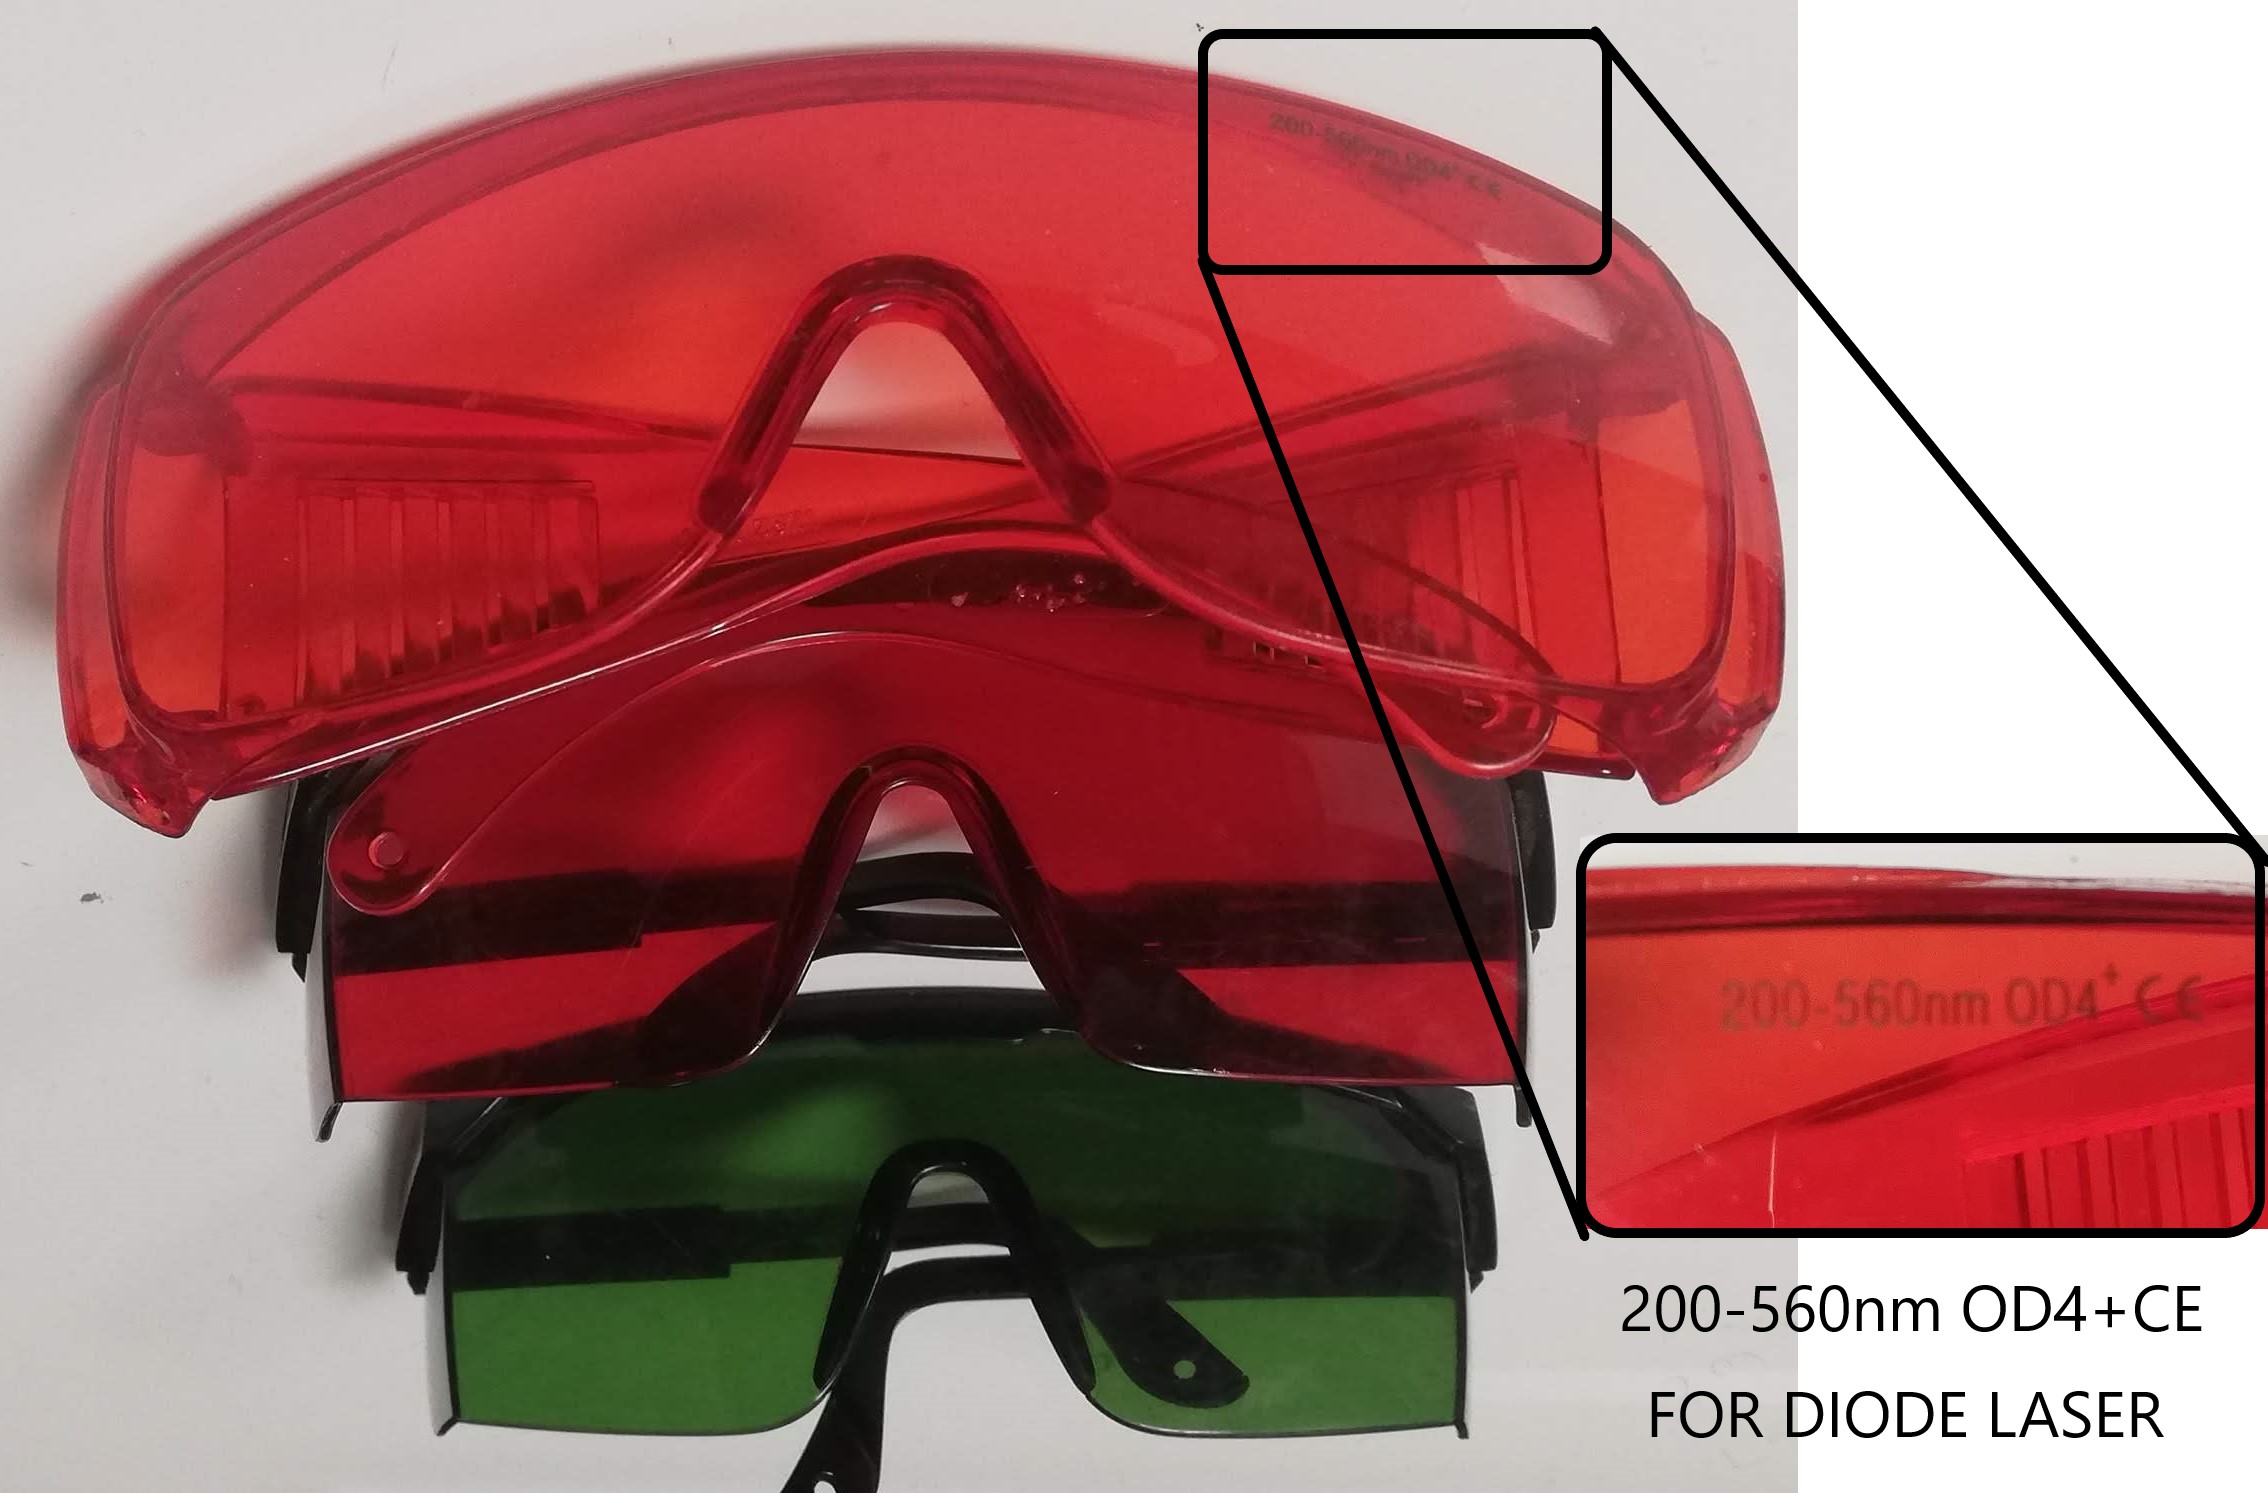
As cortadoras a laser de diodo normalmente ficam na faixa de 200-550 nm de comprimento de onda; no nosso lab, estes são os óculos certos.
Crédito extra, hein?!
O futuro é agora!
A semana da máquina foi concluída com a atuação e a automação da minha máquina, dentro dos requisitos da página de avaliação desta semana, mas isso não vai me impedir de transformar a minha máquina numa cortadora a laser! Só não consigo fazer isso e, ao mesmo tempo, terminar as outras tarefas que tenho para entregar.
Bom, isso não vai me impedir de melhorar a máquina em qualquer tempo livre que eu tiver.
Vamos ligar o laser
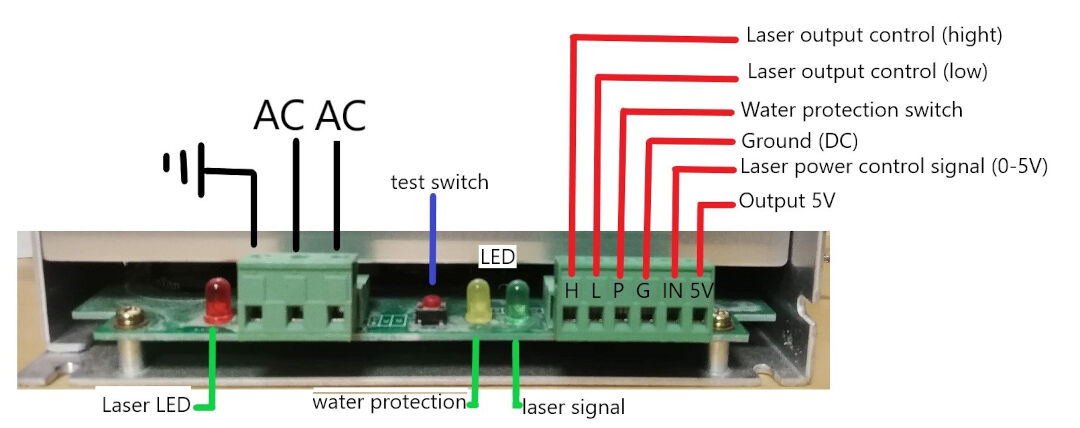
Encontrei esta informação nesta página de issue do GRBL:
- H--Deve ser ligado ao pino 13 (direção do spindle); ativa o laser quando está em HIGH
- L--Deve ser ligado ao terra; ativa o laser quando está em LOW
- P--Ligar na chave de proteção da água
- G--Ligar no terra do Arduino
- IN--Ligar no PWM do Arduino, pino 11 (resistor de 10 kOhm para o GND para evitar que ligue disparando), ou na perna do meio de um potenciômetro
- 5V--Para usar com um potenciômetro
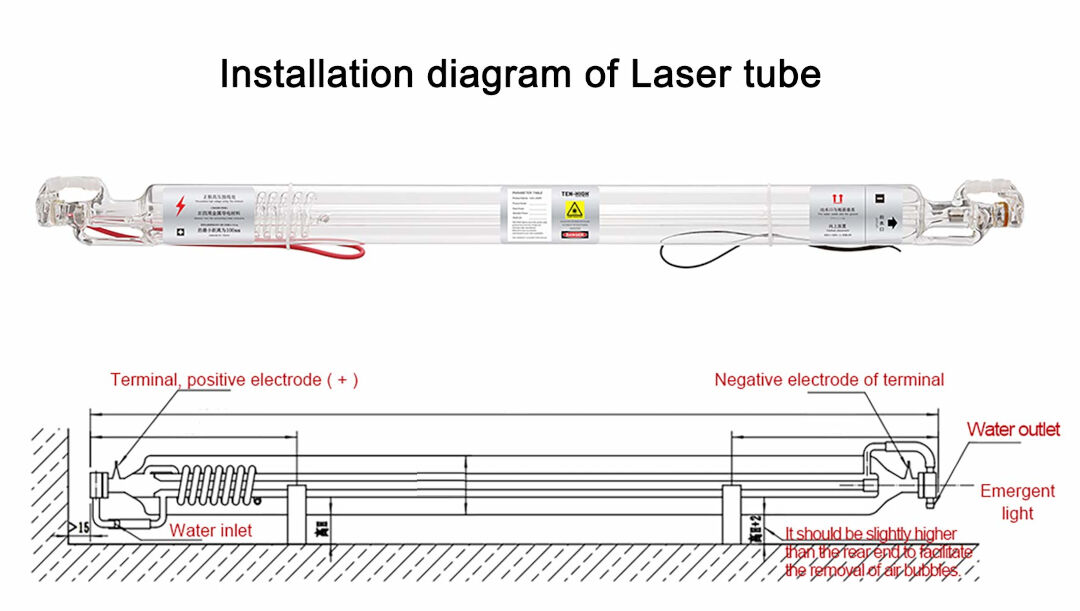
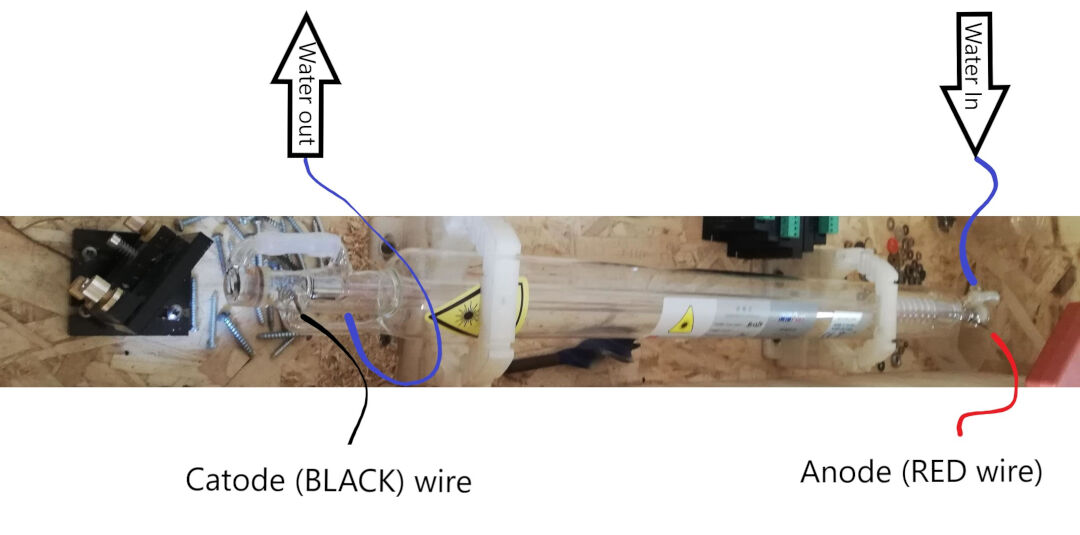
Para o tubo do laser em si, encontrei um diagrama lindo aqui, que copiei abaixo.
Fiz o meu próprio diagrama também.
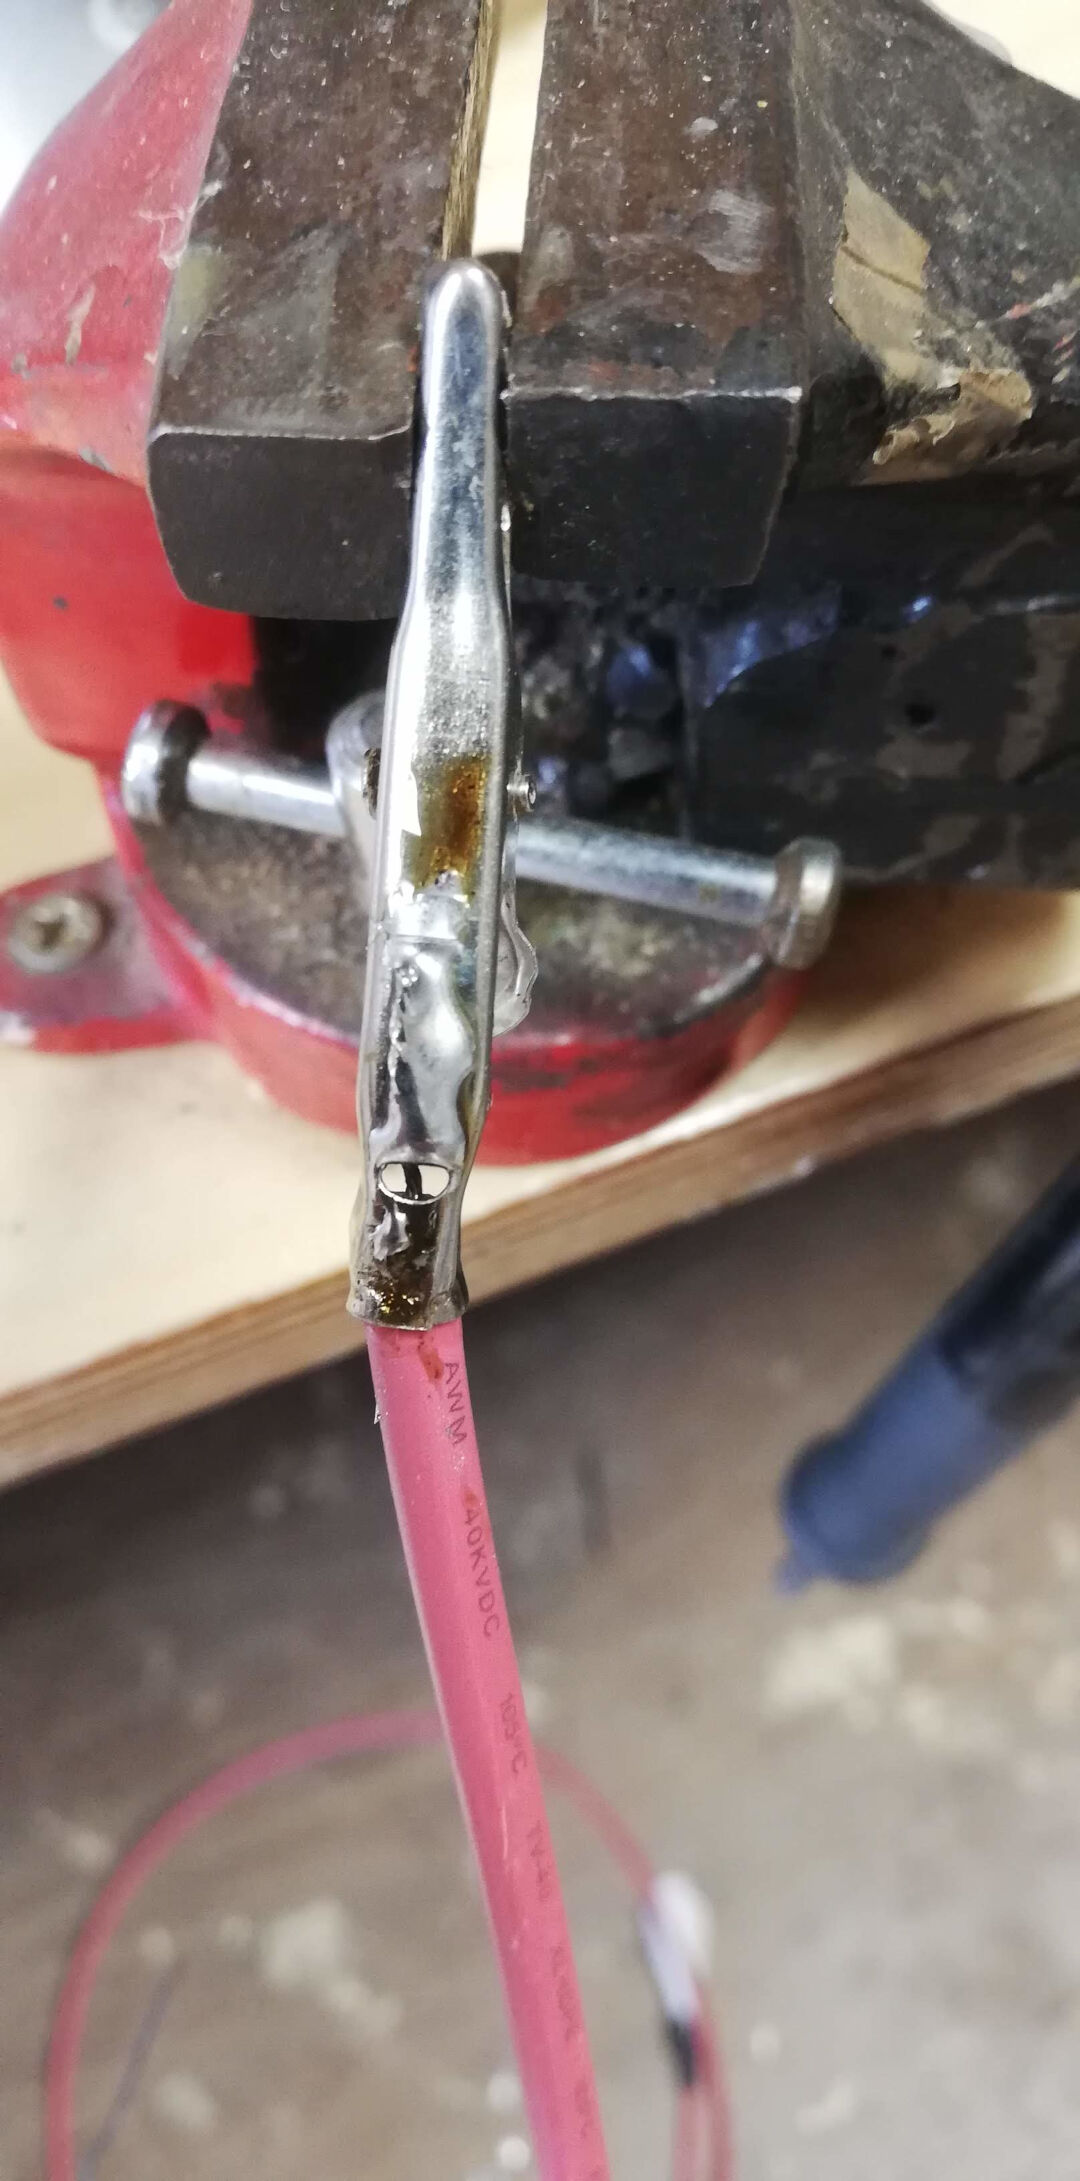
Aqui mostro a solda que fiz do fio do ânodo num conector jacaré. Os terminais do tubo do laser não devem ser soldados, porque as diferenças de calor podem rachar o tubo de laser de CO2.
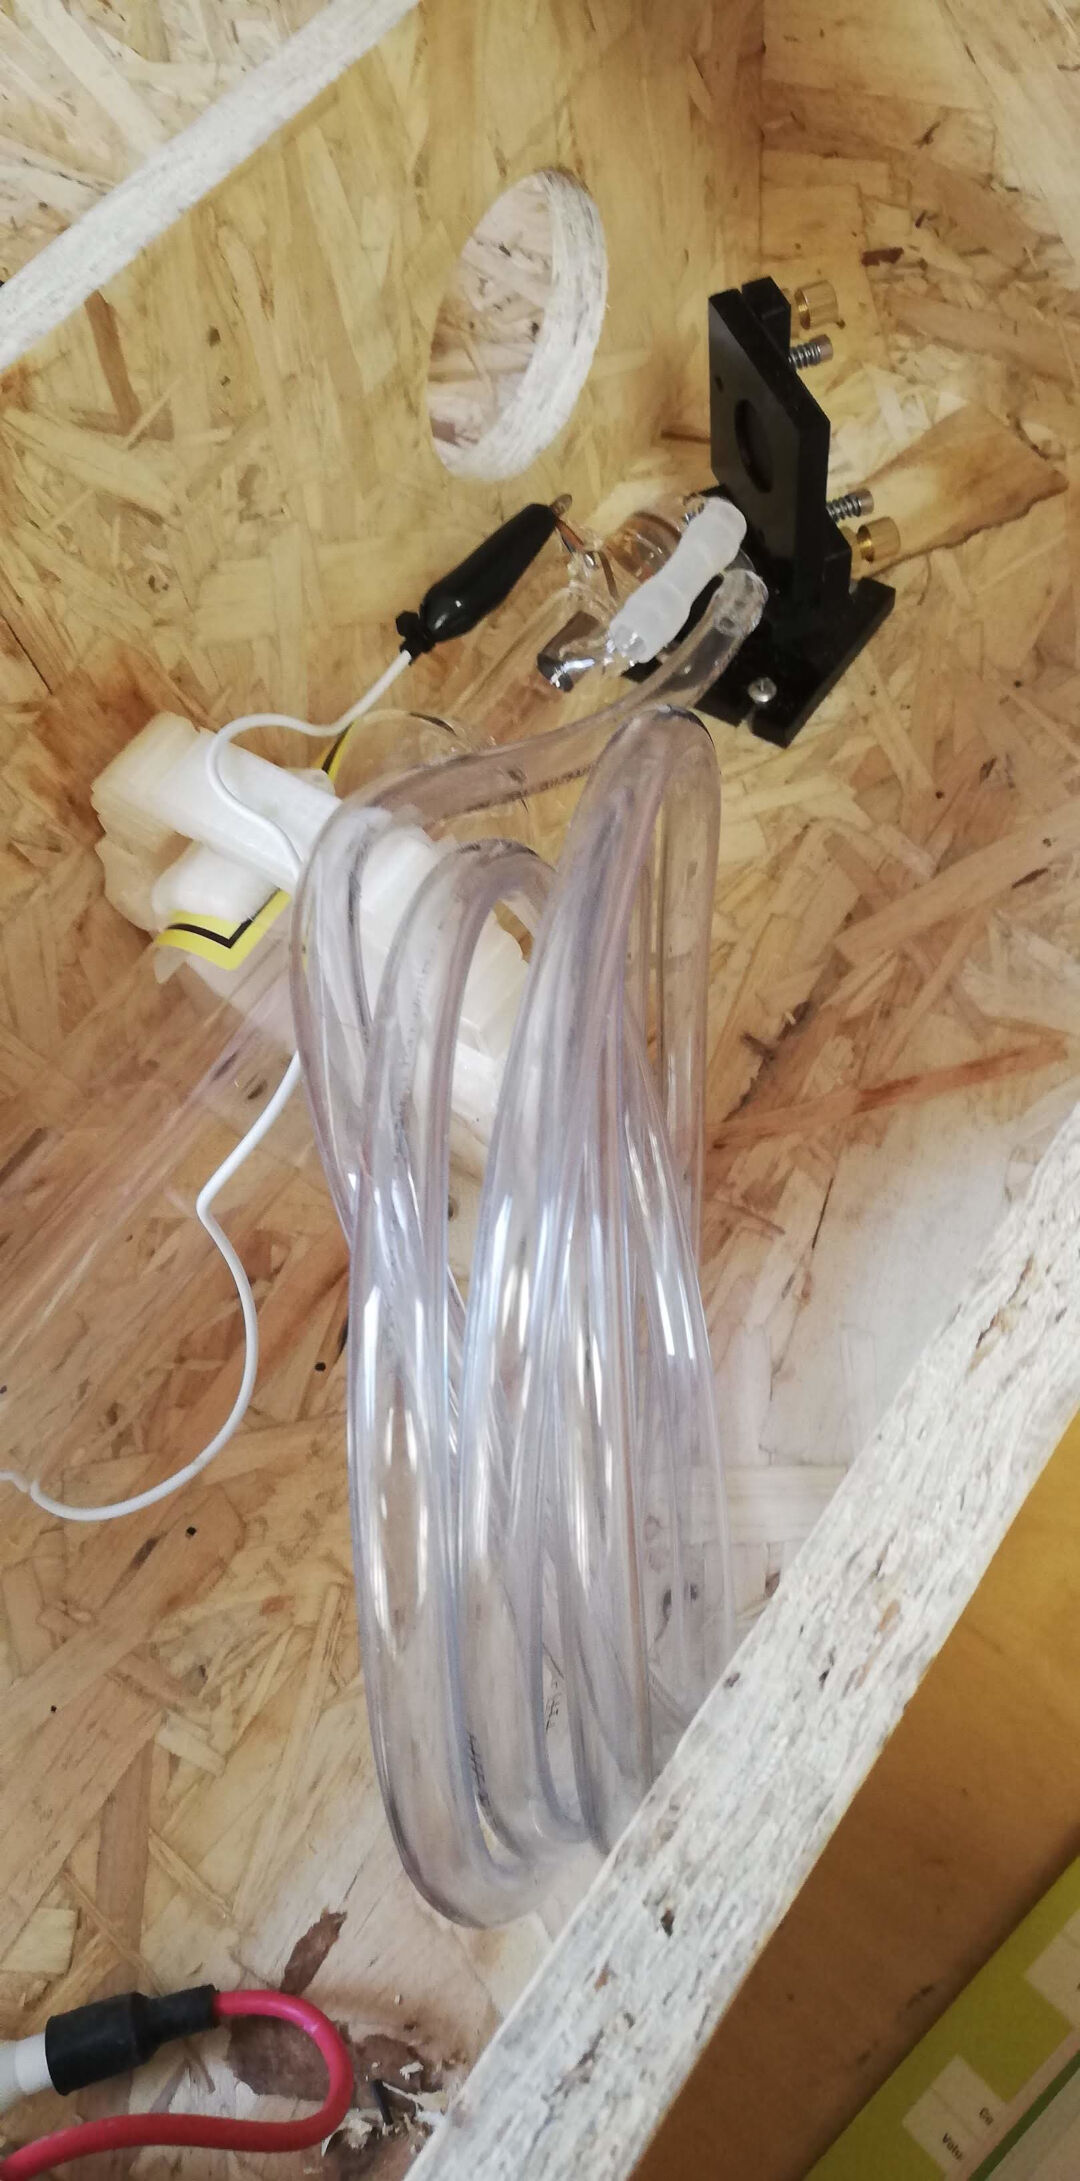
Esta foto mostra o fio do ânodo ligado no terminal dele, e também a mangueira de água no ponto de saída do líquido de refrigeração.
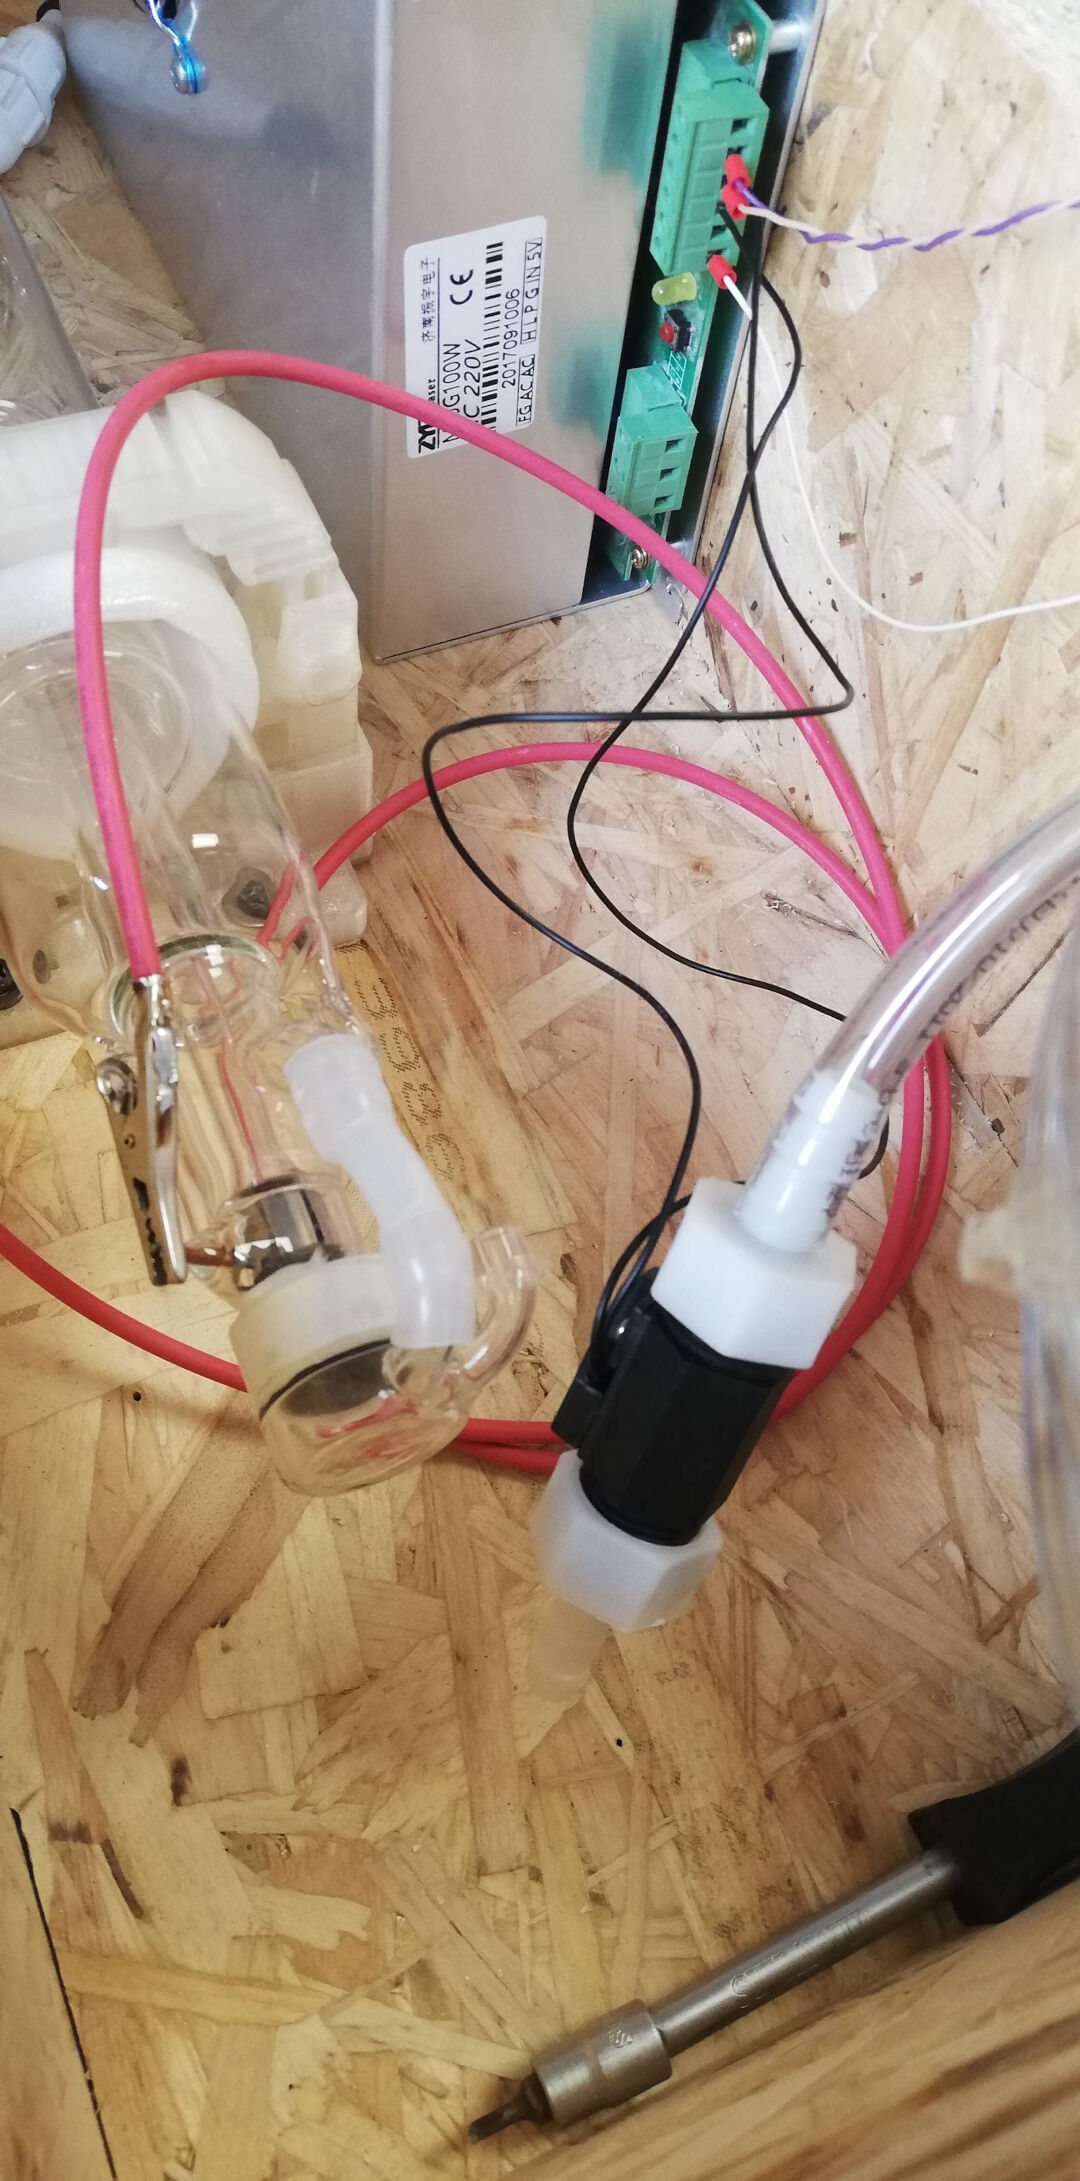
Aqui coloco a chave do sensor de proteção da água na fonte do laser. Isso vai impedir o laser de disparar sem refrigeração.
Refrigeração do laser
Para manter o tubo do laser frio, coloquei uma pequena fonte de água num recipiente de plástico cheio de anticongelante automotivo. No passado usei água pura, mas o crescimento de bactérias sempre me incomodou. No futuro espero transformar isso num sistema fechado com um radiador de carro.
Neste vídeo dá para ver o tubo do laser sendo cheio de anticongelante, desculpe que fica de cabeça para baixo... Pelo menos dá para ver o líquido circulando.
Aqui testo a proteção da água. Quando tiro da tomada a bomba d'água, o LED da fonte do laser apaga.
Vamos testar.
Neste teste mostro o feixe do laser sem os espelhos, apontado para um pedaço de madeira. Funciona, que demonstração de força!
Alinhamento dos espelhos
O alinhamento dos espelhos é a parte mais complicada.
Eu já tinha experiência com alinhamento de laser, mas aqui vão alguns bons tutoriais de como fazer:
- Do Instructables: Aligning Laser Cutter Mirrors by Sythe101
- Do site Make Stuff Now
- Do site Smoke and Mirrors
O jeito como eu fiz está documentado abaixo.
- Peguei tiras de fita crepe e cobri o furo do suporte do primeiro espelho. Não faça isso com um espelho no lugar, porque a cola e o material da fita, quando queimados, grudam no espelho e estragam ele!
- Aperte o botão de pulso ou, no meu caso, coloque o terminal L em curto com o terra na fonte do laser por um milissegundo.
- Depois vejo onde o feixe do laser atingiu a fita. O objetivo é acertar o centro do furo do suporte do espelho, usando a fita como referência.
- Quando precisar, ajuste o tubo do laser. No meu caso o ponto estava um pouco para o lado de cima à esquerda do furo, então ajustei um pouco o tubo do laser e tive um resultado melhor na tentativa seguinte. A partir daí você não deve mais mexer no tubo do laser.
- Coloque o primeiro espelho, com cuidado para não encostar nele com as mãos. Usei uma arruela para girar e apertar a porca de trás do espelho.
- O primeiro, o segundo e o terceiro espelhos, um depois do outro, são então ajustados com o mesmo procedimento, com os botões de cima e da esquerda, olhando por trás do suporte do espelho. O objetivo agora não é acertar o meio do segundo espelho, mas acertar 2 vezes no mesmo ponto, a primeira com o pórtico Y (primeiro espelho) perto e a segunda com o pórtico mais longe, como mostro no vídeo. Repita esse processo para cada espelho até chegar à lente.
- A lente deve ser colocada com o lado convexo para cima. Dispare de novo e confira se o feixe está no centro e faz uma queimadura redonda, e não uma meia-lua, que significaria que o feixe está batendo nas paredes do tubo depois do terceiro espelho.
Problema e solução
O primeiro problema foi que o eixo Y parou de se mover, por um motivo que ainda não entendi. Testei outro driver de motor de passo e também refiz toda a fiação para conseguir depurar.
No fim concluí que não era a fiação, então recompilei o GRBL como expliquei antes, trocando o bit (pino) de direção do Y de 6 para 7 no arquivo cpu_map.h, e funcionou. Não sei bem o que causou o problema.
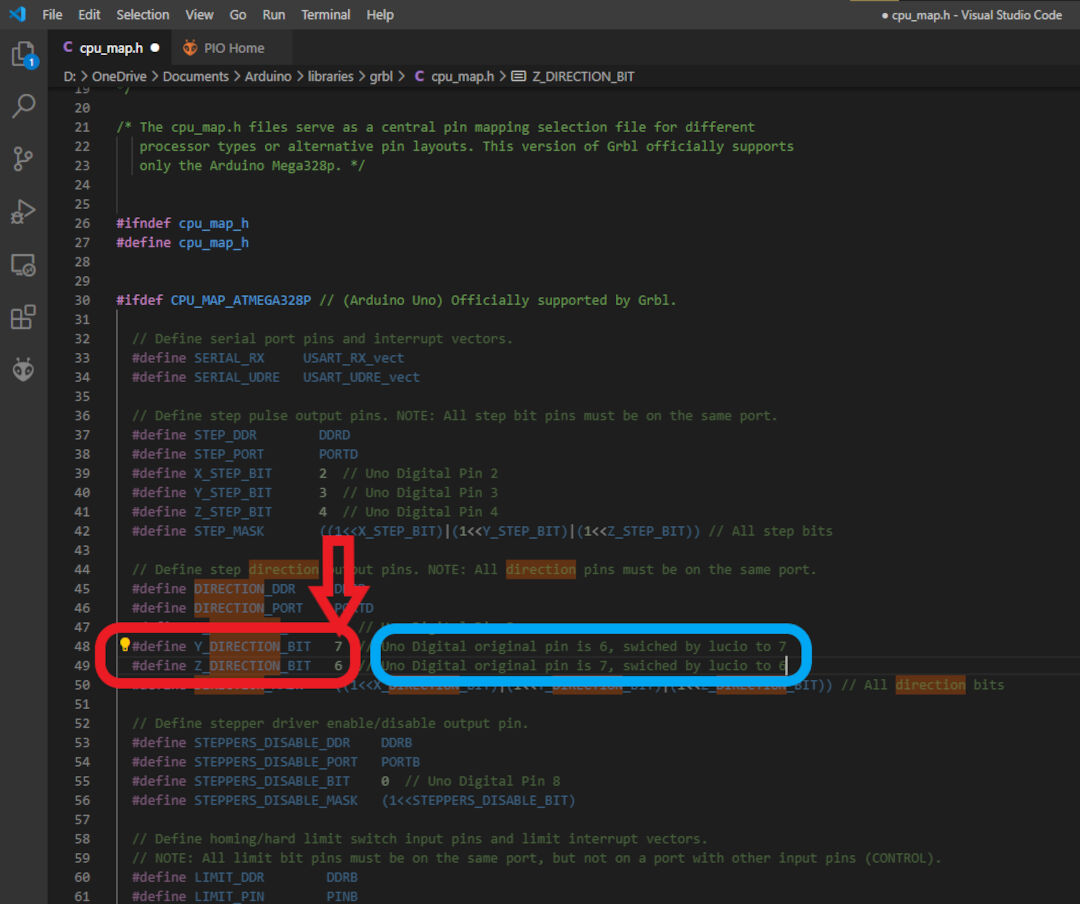
O problema seguinte foi que a escala do eixo X estava completamente errada. Criei um quadrado simples de 10 mm e mandei cortar, mas em vez disso saiu um retângulo comprido.
Resolvi o problema simplesmente gravando de novo os passos por mm na EEPROM da controladora GRBL, e ela começou a funcionar, como mostro nestas fotos.
A medida interna do quadrado é 10,2 mm.
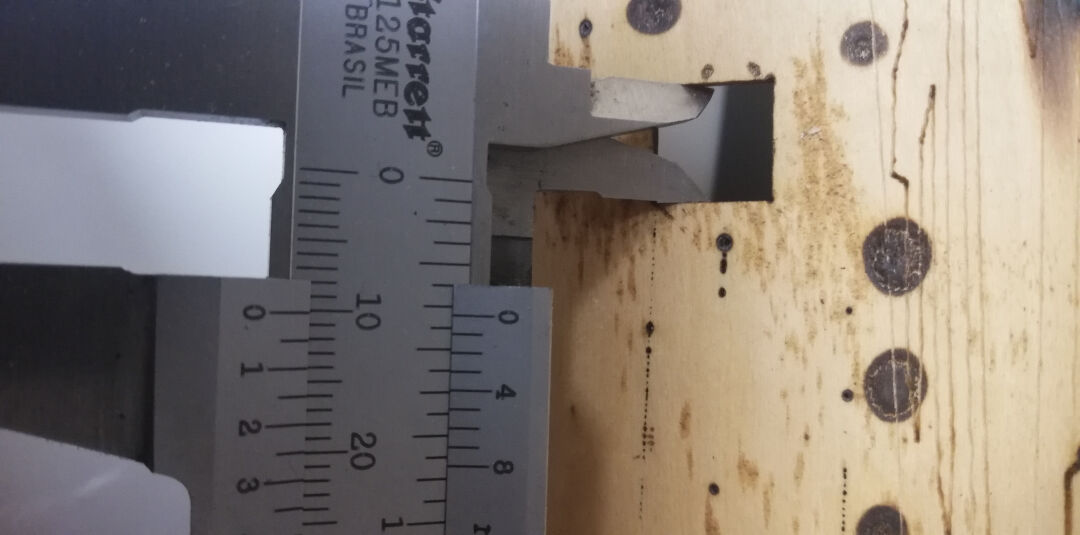
A medida externa do quadrado é 9,9 mm.
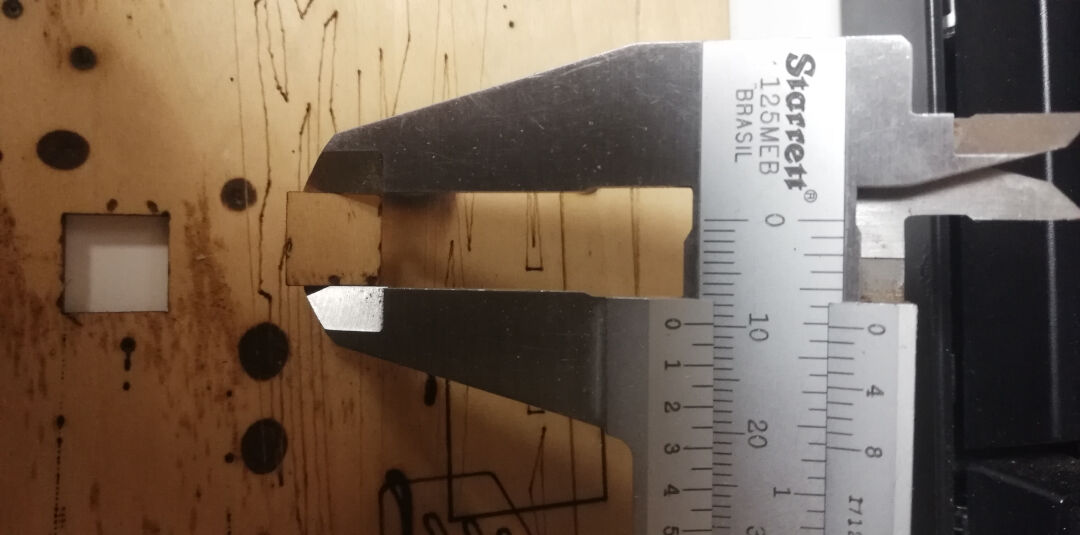
Calculando a partir das medidas interna e externa, o kerf fica em 0,15 mm, nada mal para os primeiros testes, mas dá para melhorar com um foco melhor. Mas vou deixar isso para a semana de Corte Controlado por Computador.
Teste final
← (13 mai) Programação de Interfaces e Aplicações · todas as semanas · Semana Curinga (27 mai) →